Explorador Guía de construcción

Guía de construcción · diseño v0.1

Explorador

Un catamarán autónomo para sondear el Río de la Plata. Todo el paso a paso, desde no saber nada hasta tu primer mapa del fondo.

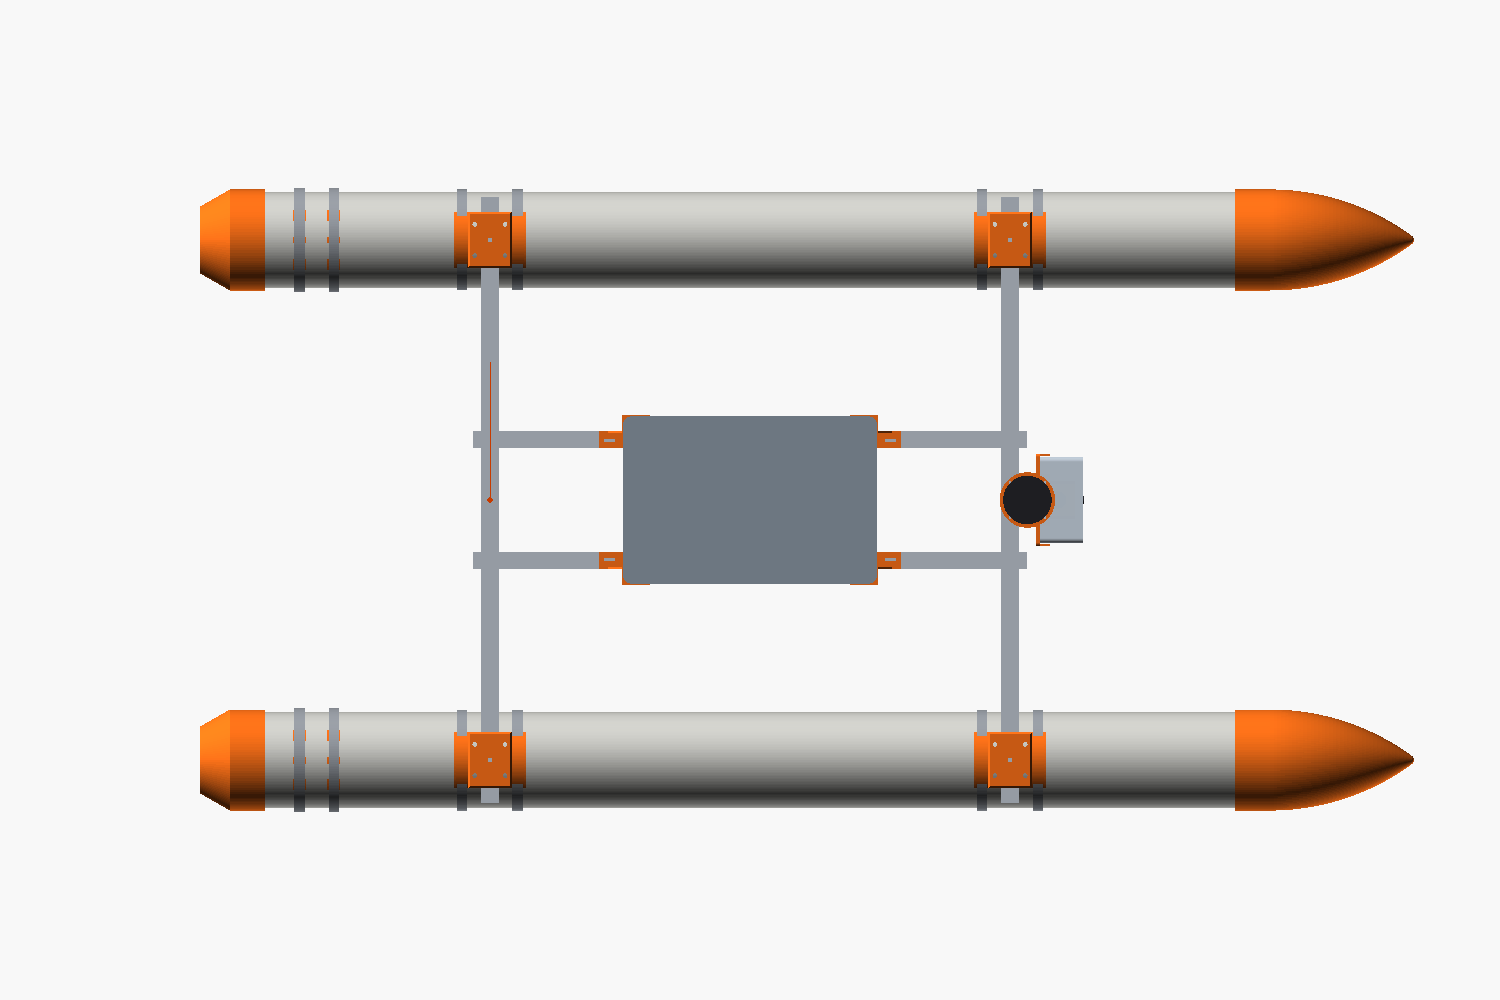
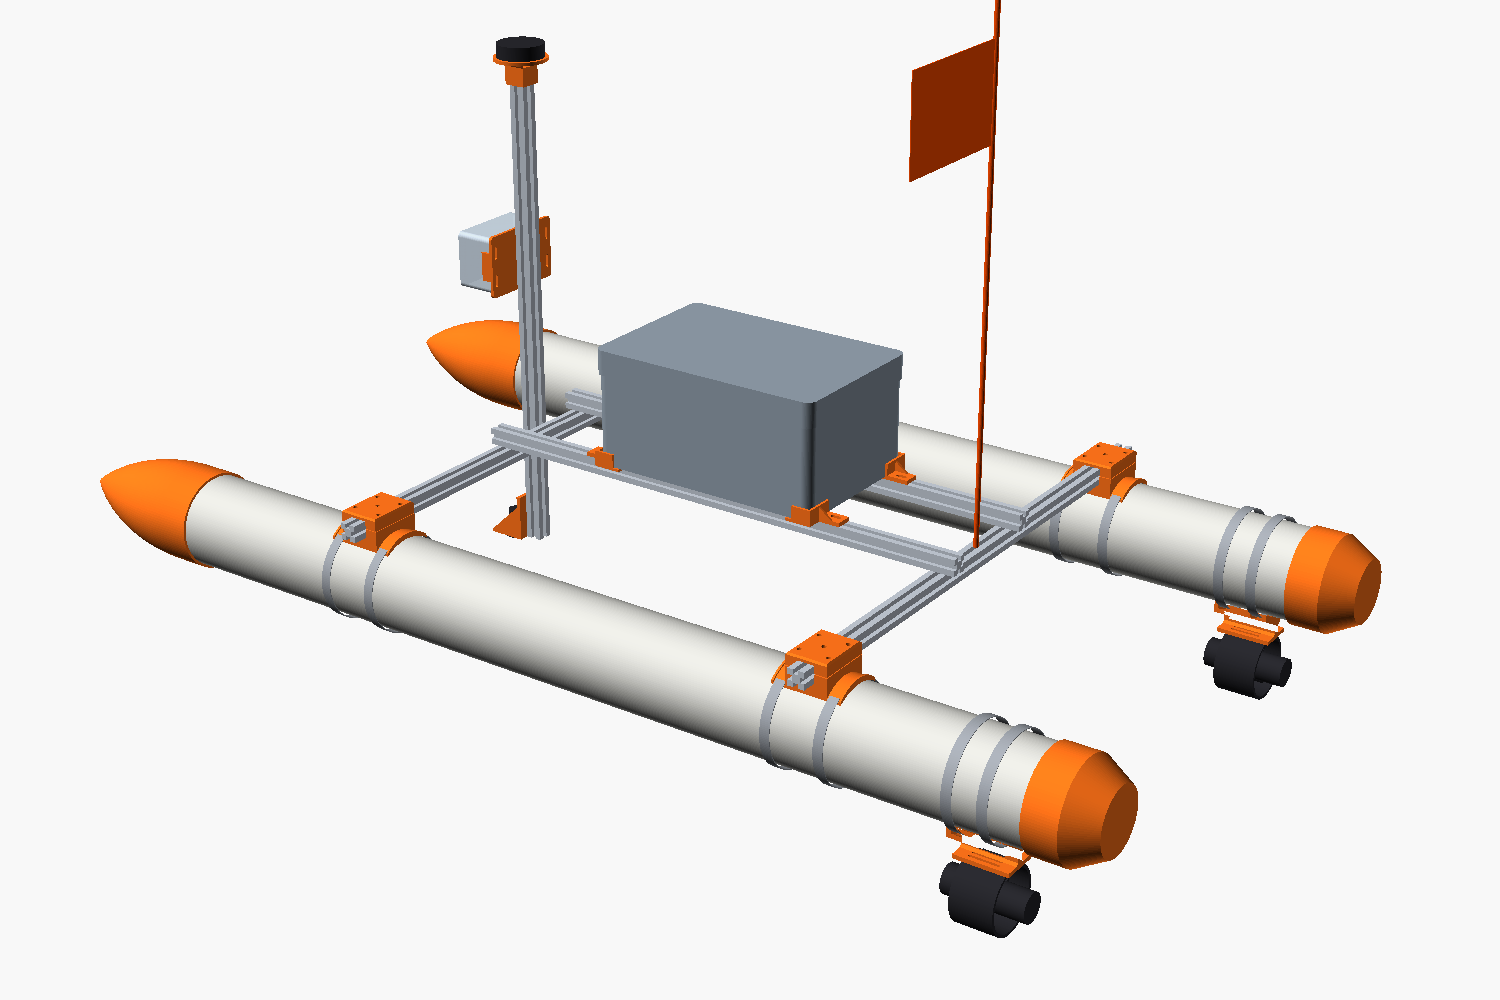
El catamarán Explorador visto desde la popa: dos cascos de caño, caja estanca al centro, mástil con GPS y cámara
Eslora
1,40 m
Manga
0,72 m
Peso
11 kg
Calado
50 mm
Sonar
0,05–6 m
Autonomía
2 h o más
Empezar a leer Lista de compras

Parte 1 · Para empezar

Explorador — catamarán autónomo para sondear el Río de la Plata

9 min de lectura

En este capítulo

Un barco no tripulado de 1,4 m que navega solo siguiendo una ruta de waypoints, mide la profundidad con un sonar, saca fotos georreferenciadas de la superficie y te deja armar tu propio mapa del fondo. Pensado para construirlo desde cero, sin conocimientos previos, por etapas, con piezas de AliExpress, caños de PVC de ferretería y una impresora Bambu Lab A1.
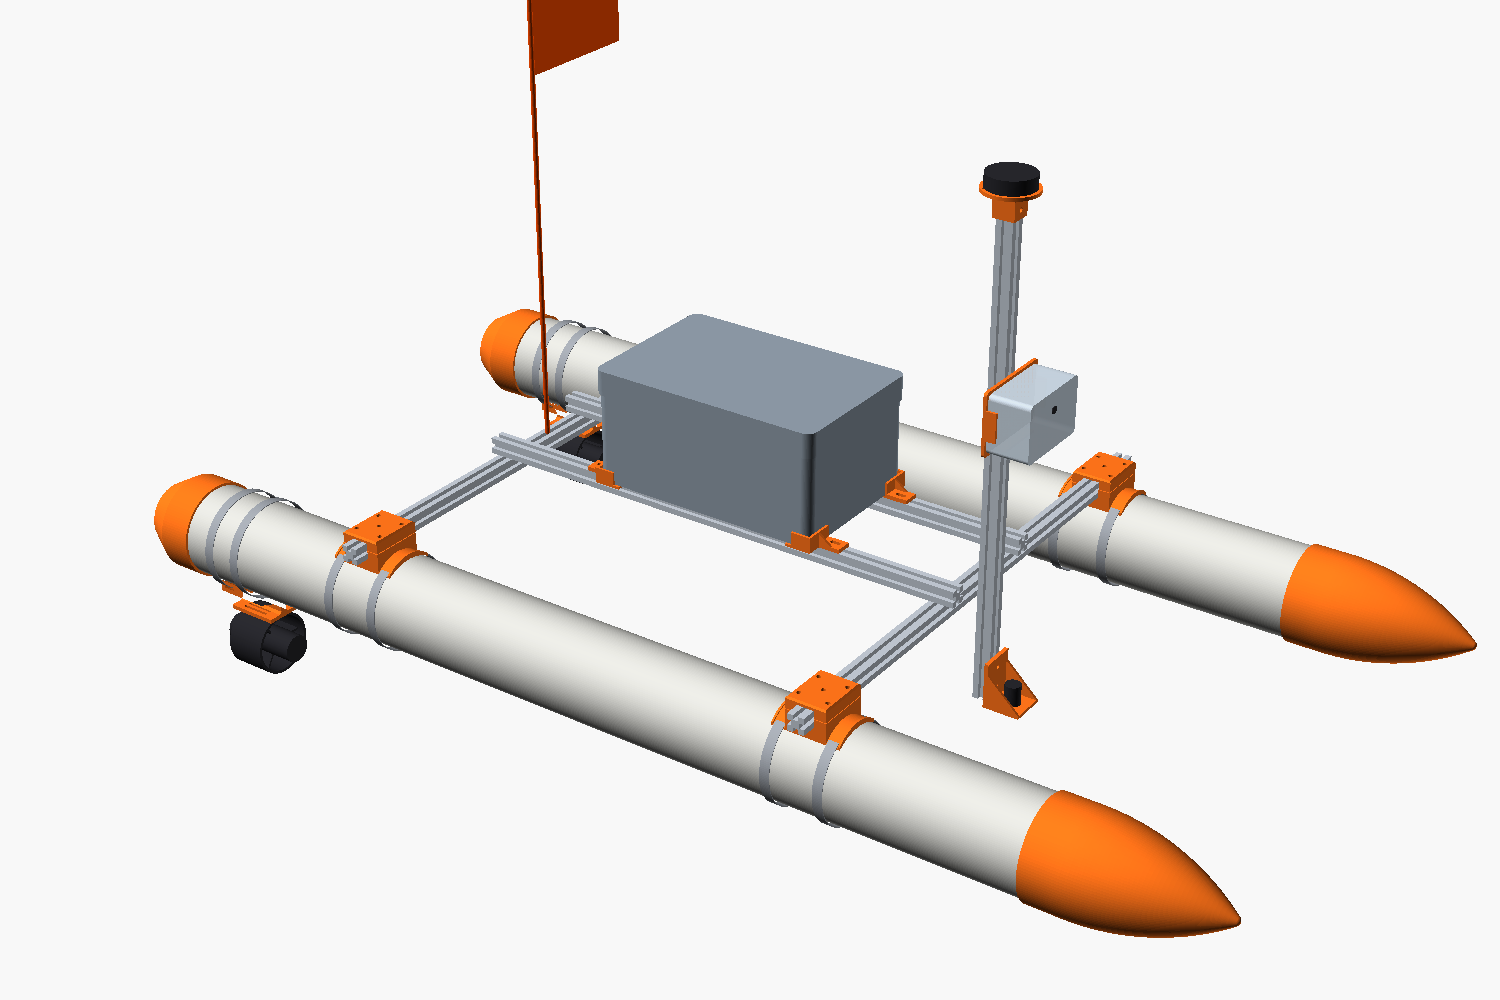
Vista del catamarán

Estado del proyecto: diseño v0.1, todavía no construido. Todo lo que se podía verificar sin tener las piezas en la mano está verificado (ver Qué está probado y qué no). Sos el primer constructor: medí antes de imprimir, probá cada etapa antes de pasar a la siguiente y anotá lo que cambies.

Qué hace

Navega solo Piloto automático ArduPilot Rover: misiones con waypoints, grillas de relevamiento, vuelta a casa automática, geocerca y protecciones ante pérdida de radio o batería baja.
Sondea Sonar subacuático DYP-L04 (0,05 a 6 m) leído por un ESP32, con temperatura del agua. Graba en microSD y también en el registro del piloto automático.
Graba imágenes Raspberry Pi Zero 2 W con cámara: fotos cada 3 s con la posición GPS en el EXIF, o video.
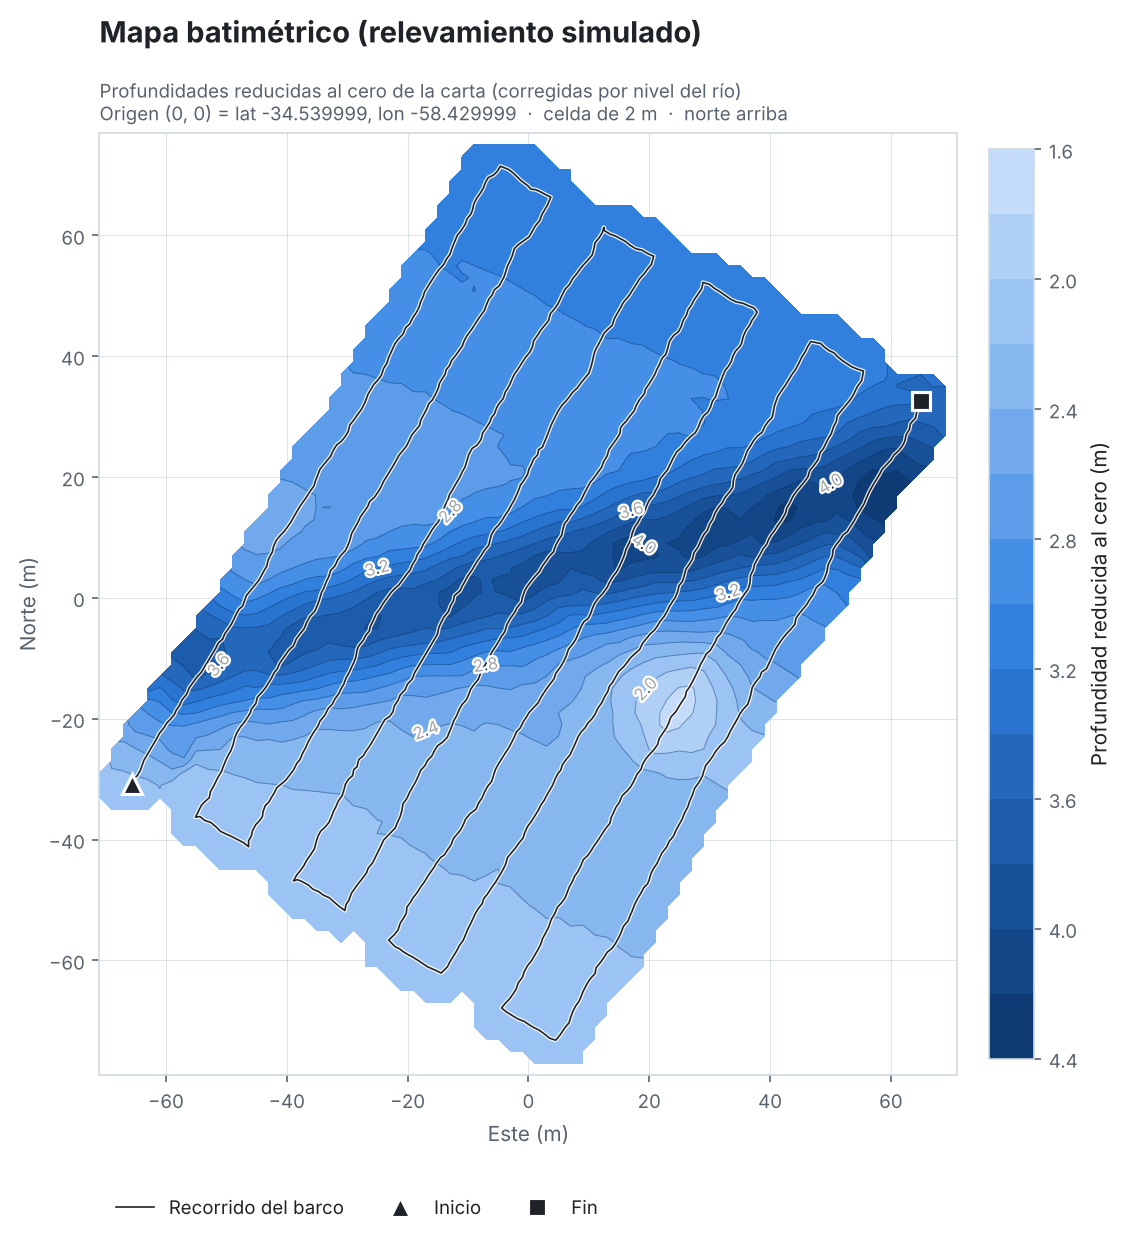
Hace mapas Herramientas en Python que limpian los datos, corrigen por nivel del río y dibujan el mapa batimétrico.

Ficha técnica

Eslora × manga 1,40 m × 0,72 m (se desarma sin herramientas para transportarlo)
Peso estimado 11 kg · calado de los cascos 50 mm · reserva de flotación 14 kg
Cascos 2 caños de PVC de 110 mm × 1,20 m, con proa y popa impresas
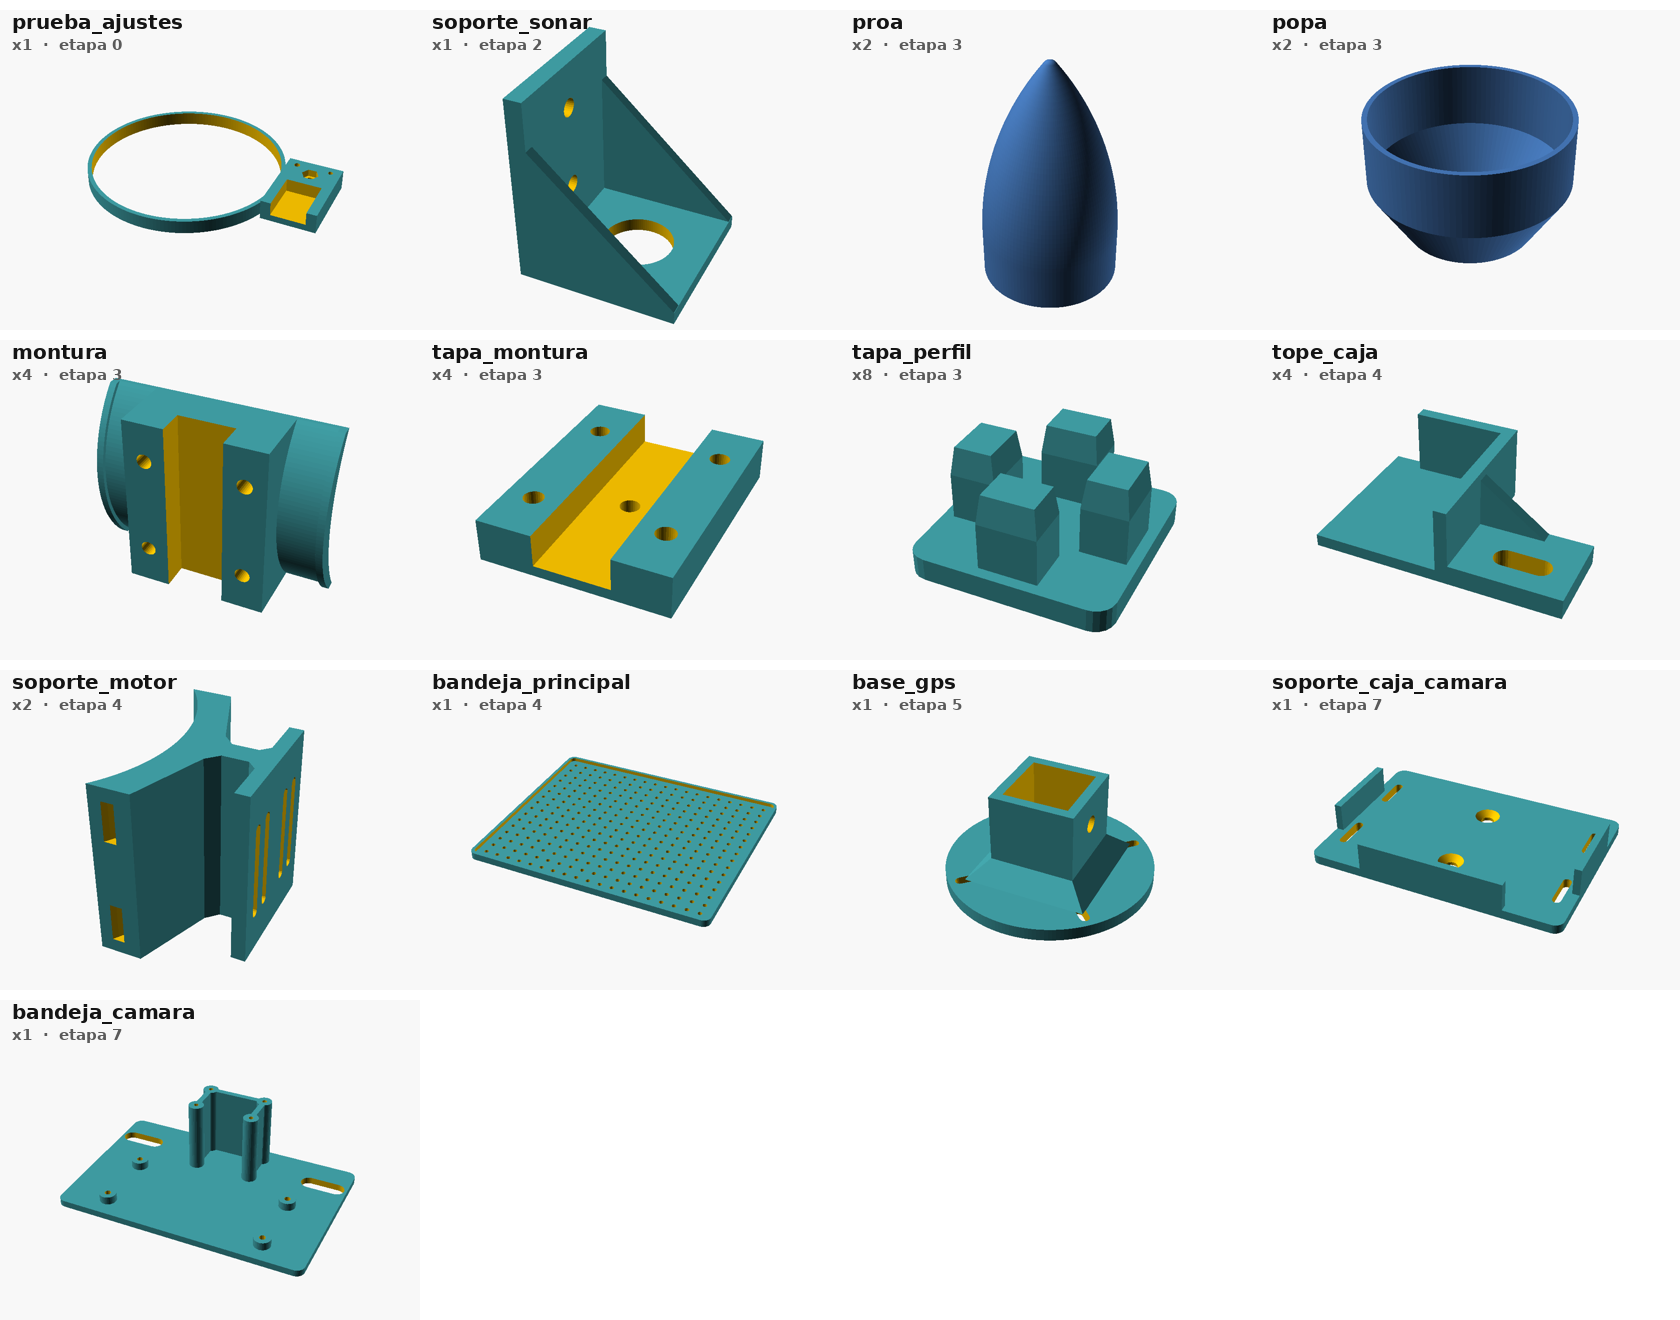
Estructura Perfil de aluminio 2020 y 13 modelos de piezas impresas en PETG (~1,2 kg)
Propulsión 2 propulsores subacuáticos de 1,3 kgf, dirección diferencial (sin timón)
Energía Batería LiFePO4 casera de 12,8 V y 18 Ah (12 celdas 32700 en 4S3P) · autonomía de 2 h o más a 1 m/s
Cerebros Pixhawk (navegación) + ESP32 (sonar) + Raspberry Pi Zero 2 W (cámara)
Enlaces Radiocontrol 2,4 GHz + telemetría 915 MHz
Presupuesto USD 739 lo esencial · USD 850 lo recomendado (incluye herramientas y filamento)

Cómo está organizado: tres cerebros, cada uno en lo suyo

                    ┌──────────────────────────── CAJA ESTANCA PRINCIPAL ───────────────────────────┐
 Radiocontrol ))) ──┤ Receptor ──► PIXHAWK (piloto automático ArduPilot Rover)                      │
 2,4 GHz            │              · sabe dónde está (GPS + brújula en el mástil)                   │
                    │              · decide cuánto empuja cada motor ──► ESC izq. ──► propulsor izq.│
 Notebook con   ))) ┤ Radio 915 ◄► · sigue la misión, vuelve solo      ──► ESC der. ──► propulsor der.│
 Mission Planner    │ MHz          · registra posición + profundidad                                │
                    │                  ▲ profundidad (NMEA)        ▲▼ telemetría (MAVLink)          │
                    │              ESP32 (nodo sonar)              │                                │
                    │              · dispara y lee el sonar ───────┼──► microSD (CSV)               │
                    │              · temperatura del agua, GPS propio                               │
                    │  Batería 12,8 V ─ fusible ─ módulo de potencia ─ reguladores de 5 V           │
                    └──────────┬───────────────────────────────────┬────────────────────────────────┘
                               │                                   │
                     Sonar DYP-L04 (bajo el mástil)      CAJA DE CÁMARA (en el mástil)
                     + sonda de temperatura              Raspberry Pi Zero 2 W + cámara
                                                         · fotos con posición · registro CSV

¿Por qué no hacer todo con un solo ESP32? Porque navegar solo en un río grande exige protecciones probadas durante años (vuelta a casa, geocerca, manejo de fallas). ArduPilot las trae hechas y gratis. El ESP32 y la Raspberry Pi quedan para lo que hacen mejor, y vos aprendés las tres plataformas. La explicación completa está en docs/02-diseno.md.

El camino: 9 etapas, cada una termina en algo que funciona

Cada etapa tiene su lista de compras, sus piezas a imprimir, lo que vas a aprender y una prueba que hay que pasar antes de seguir. Así repartís el gasto y nunca tenés una pila de piezas que no sabés si andan.

Etapa Qué construís Qué aprendés Gasto (USD)
0 · Taller Herramientas, programas instalados, primera impresión de prueba Seguridad, multímetro, soldadura, tolerancias de impresión 97
1 · Laboratorio ESP32 ESP32 que lee temperatura y GPS y graba en una tarjeta Programar, sensores, puertos serie, archivos CSV 35
2 · Sonda de mano Ecosonda portátil con GPS: tus primeros datos reales desde un muelle Sonar, calibración, tu primer mapa batimétrico 49
3 · Cascos y estructura El catamarán flotando (sin motores) Flotación, impresión de piezas grandes, sellado 141
4 · Energía y propulsión Batería armada en casa, fusibles, motores andando en un balde Electricidad de potencia, armar una batería, ESC, PWM 264
5 · Piloto automático Barco a radiocontrol y después navegando misiones solo ArduPilot, calibraciones, failsafes, waypoints 193
6 · Sondeo autónomo Sonar integrado al piloto: relevamientos en grilla NMEA, MAVLink, planificación de relevamientos 0
7 · Cámara Fotos georreferenciadas y registro en la Raspberry Pi Linux, SSH, Python, cámaras 55
8 · Río de la Plata Primer relevamiento real y su mapa Meteorología, mareas, seguridad, corrección de datos 17

Los gastos son "esencial + recomendado" de cada etapa. El detalle, con 75 ítems, tres escenarios de presupuesto y formas de ahorrar, está en docs/03-materiales-y-presupuesto.md.

Cuánto tiempo lleva

Etapa Trabajo estimado
0 · Taller 1 fin de semana
1 · Laboratorio ESP32 2 o 3 tardes
2 · Sonda de mano 2 fines de semana
3 · Cascos y estructura 3 o 4 fines de semana (más unas 40 horas de impresora sola)
4 · Energía y propulsión 3 o 4 fines de semana (incluye armar la batería)
5 · Piloto automático 3 o 4 fines de semana
6 · Sondeo autónomo 2 fines de semana
7 · Cámara 2 fines de semana
8 · Río de la Plata 2 semanas de observación del río y 2 o 3 salidas

En total, 19 a 23 fines de semana de trabajo: cuatro a seis meses a ritmo de fines de semana, unas 160 a 210 horas de mano de obra. Es una estimación: nadie construyó todavía este diseño. Lo que más estira el calendario no es el trabajo sino las esperas: los envíos de AliExpress (2 a 5 semanas por pedido), el curado del sellador y los días sin buen pronóstico. Pedir lo de la etapa siguiente cuando vas por la mitad de la actual evita los tiempos muertos. Las etapas 0 a 2 se hacen en un mes y ya te dejan con un instrumento que mide.

Por dónde empezar

  1. Leé docs/01-fundamentos.md: todo lo que hay que saber, explicado desde cero (media hora de lectura).
  2. Mirá docs/02-diseno.md para entender por qué el barco es como es.
  3. Arrancá por la Etapa 0 y comprá solo lo de las etapas 0, 1 y 2.
  4. Sin gastar nada, ya podés practicar el procesamiento de datos con el simulador: herramientas/README.md.

Mapa del repositorio

Carpeta Contenido
docs/ La guía: fundamentos, diseño, materiales, impresión, cableado, batería, piloto automático, operación en el río, datos, problemas comunes, glosario
docs/etapas/ El paso a paso de cada etapa
bom/ bom.csv: lista de materiales editable (los totales se calculan solos)
cad/ Piezas 3D paramétricas en OpenSCAD, STL listos para imprimir y dibujo de conjunto
firmware/ Programa del ESP32 (nodo_sonar), 7 laboratorios de aprendizaje y pruebas
raspberry/ Programa de la Raspberry Pi: cámara, registro y su instalador
herramientas/ Python: mapa batimétrico, generador de misiones en grilla, simulador de datos, flotación, presupuesto
ardupilot/ Parámetros de partida para el piloto automático
web/ Toda la guía como un sitio web de una sola página, para leer en el celular, y cómo subirla a un servidor propio

Seguridad: leelo antes de comprar nada

  • El Río de la Plata no es una pileta. Cambia en minutos con el viento. Las etapas 3 a 7 se prueban en agua quieta y protegida; al río se llega recién en la etapa 8, cerca de la costa, con buen pronóstico y siguiendo docs/07-operacion-rio-de-la-plata.md.
  • Lejos de los canales de navegación, puertos y zonas de baño. Un barco de 10 kg es invisible para un buque. Antes de la primera salida al río, consultá en la dependencia de Prefectura de tu zona.
  • Hélices y baterías lastiman. Los propulsores solo se prueban sujetos y sumergidos; la batería siempre con fusible.
  • Nunca te metas al agua a rescatar el barco. Para eso están la línea de recuperación, la vuelta a casa automática y el plan de rescate de la guía. El barco se puede reconstruir.
  • Los mapas que hagas no sirven para navegar ni reemplazan a las cartas oficiales del Servicio de Hidrografía Naval.

Qué está probado y qué no

Parte Verificado en este repositorio Falta (lo hacés vos)
Piezas 3D Los 13 modelos exportan como sólidos cerrados, entran en la A1 y encajan entre sí en el dibujo de conjunto (cad/verificar_stl.py) Imprimirlas y probar el calce real: por eso existe la pieza prueba_ajustes
Firmware del ESP32 Pruebas de la lógica y simulación del programa completo con sensores simulados (firmware/pruebas/) Compilarlo en el Arduino IDE y probarlo con los sensores reales
Raspberry Pi 98 pruebas automáticas con un vehículo MAVLink simulado, incluido el EXIF de las fotos La cámara real y el puerto serie real
Herramientas de datos 93 pruebas automáticas; el mapa de ejemplo se genera con datos simulados Datos reales del río
Flotación y pesos Cálculo por Arquímedes con pesos estimados Pesar tu barco y hacer la prueba de flotación de la etapa 3
Precios Relevados en noviembre de 2026 a partir de publicaciones; varían ±30 % Cotizar al momento de comprar
Normativa Resumen de lo que se encontró publicado Confirmarlo con Prefectura y ENACOM (o sus equivalentes en Uruguay)

Para correr las pruebas

pip install -r herramientas/requisitos.txt pytest trimesh pymavlink piexif
python -m pytest herramientas -q               # herramientas de datos (93 pruebas)
python -m pytest raspberry -q                  # Raspberry Pi (98 pruebas); por separado de la anterior
firmware/pruebas/correr_pruebas.sh             # firmware (necesita g++)
python cad/verificar_stl.py                    # piezas 3D
Parte 1 · Para empezar

1 · Fundamentos: lo que hay que saber, desde cero

15 min de lectura

No hace falta estudiar todo antes de empezar. Leelo una vez de corrido para tener el mapa en la cabeza y volvé a cada sección cuando la etapa lo pida. Las palabras raras están también en el glosario.


1. Por qué flota (y cuánto se hunde)

Principio de Arquímedes: un cuerpo en el agua recibe un empuje hacia arriba igual al peso del agua que desplaza. Un litro de agua dulce pesa 1 kg. Entonces:

Un barco de 10 kg se hunde hasta desplazar exactamente 10 litros de agua.

Nuestros dos caños de 110 mm × 1,20 m (más proas y popas) encierran unos 25 litros. Con el barco en 11 kg queda sumergido el 44 %: el agua llega un poco por debajo de la mitad del caño. Los otros 14 litros son la reserva de flotación: lo que el barco aguanta antes de hundirse.

Regla del proyecto: no pasar de medio caño sumergido (12,4 kg). Cada cosa que agregues, pesala. La cuenta la hace herramientas/flotacion.py:

python herramientas/flotacion.py --peso 11.5

Estabilidad: un catamarán es muy estable de costado porque sus dos flotadores están separados (60 cm entre ejes). Lo que hay que cuidar es el reparto adelante-atrás: si la proa queda hundida, el barco "clava la nariz" con las olas. Por eso la caja con la batería se desliza sobre los largueros hasta que el barco flota horizontal.

Insumergible: los caños van sellados y rellenos con flota-flota (espuma de celda cerrada). Si una tapa pierde, el agua no tiene dónde entrar.

2. Electricidad en diez minutos

Pensá en agua dentro de una manguera:

Magnitud Unidad Analogía En el barco
Tensión (voltaje) volt (V) la presión Batería: 12,8 V. Electrónica: 5 V y 3,3 V
Corriente ampere (A) el caudal Cada motor: hasta 8 A. Un ESP32: 0,1 A
Resistencia ohm (Ω) lo angosto del caño Las resistencias limitan la corriente
Potencia watt (W) el trabajo por segundo W = V × A. Un motor a 12,8 V y 4 A consume 51 W
Energía watt-hora (Wh) el agua del tanque Batería de 12,8 V × 18 Ah = 230 Wh

Cuatro reglas que evitan casi todos los accidentes:

  1. La polaridad importa. Rojo es positivo (+), negro es negativo (−, también llamado GND, masa o tierra). Invertirlos quema cosas al instante.
  2. Nunca más tensión de la que el componente admite. Un ESP32 trabaja a 3,3 V en sus pines: 5 V en un pin de datos lo puede dañar. Por eso existen los reguladores (UBEC): bajan los 12,8 V de la batería a 5 V.
  3. Un cortocircuito es unir + con − sin nada en el medio. Una batería de litio entrega cientos de amperes en corto: derrite cables y prende fuego. Por eso todo sale de la batería a través de un fusible, que se corta antes que el cable.
  4. Masa común. Para que dos aparatos se entiendan por un cable de datos, sus GND tienen que estar unidos. El 90 % de los "no anda" es un GND que falta.

Grosor de los cables. Un cable fino con mucha corriente se calienta. Se mide en AWG (cuanto más chico el número, más grueso):

Cable Uso en el barco Corriente segura
14 AWG Batería, fusible, motores 20 A
20 AWG Alimentación de 5 V 5 A
26 AWG (Dupont) Señales entre placas menos de 1 A

El multímetro es tu sentido de la vista en electricidad. Tres usos: medir tensión continua (¿llegan los 5 V?), medir continuidad (¿este cable está cortado?, ¿hay un corto?) y medir corriente (¿cuánto consume?). Costumbre para toda la vida: medir antes de conectar.

3. Baterías y autonomía

Usamos LiFePO4 (litio-ferrofosfato) de 4 celdas: 12,8 V nominales, 14,4 V llena, unos 11 V vacía. La elegimos porque es la química de litio más segura (no se incendia como una LiPo), dura miles de ciclos y lleva un BMS, un circuito que la corta sola si se descarga de más, se sobrecarga o hay un corto. La armás vos con 12 celdas: está explicado en Construir la batería.

Capacidad: 18 Ah significa 18 A durante una hora, o 9 A durante dos.

Autonomía = energía útil ÷ consumo:

Energía útil (80 % de 230 Wh, para no agotarla) ~184 Wh
Consumo de la electrónica (Pixhawk, radios, ESP32, Raspberry) ~7 W
Consumo de los dos motores a 1 m/s (estimado, hay que medirlo) 40 a 60 W
Autonomía estimada 2,8 a 3,9 horas con celdas de 6 Ah; 2,3 a 3,3 con celdas de 5 Ah

En la etapa 5 el piloto automático mide el consumo real y ajustás la cuenta. Regla de oro en el agua: un tercio para ir, un tercio para volver, un tercio de reserva.

Alternativa barata: batería de gel de 12 V 7 Ah (de alarma). Cuesta la cuarta parte, pero pesa 2,1 kg y con este consumo rinde unos 35 minutos.

4. Motores, ESC y la señal PWM

  • Motor brushless: motor sin escobillas, con tres cables. No gira si le conectás la batería directo: necesita que le vayan alternando la corriente entre sus bobinas miles de veces por segundo.
  • ESC (control electrónico de velocidad): la caja que hace eso. Recibe potencia de la batería y una orden por un cable fino.
  • La orden es una señal PWM de radiocontrol: un pulso que se repite 50 veces por segundo y cuya duración dice qué hacer:
1000 µs = todo atrás        1500 µs = parado        2000 µs = todo adelante

Un ESC que entiende "atrás" se llama bidireccional y es el que necesitamos. Los ESC de dron (unidireccionales) no sirven.

  • Propulsor subacuático (thruster): motor brushless sellado con su hélice dentro de un aro protector.
  • Dirección diferencial: el barco no tiene timón. Para doblar, un motor empuja más que el otro; para girar en el lugar, uno va adelante y el otro atrás, como un tanque. Menos piezas móviles, menos cosas para romper.
  • Los dos propulsores giran en sentidos opuestos (uno "CW" y otro "CCW") para que el barco no tienda a irse de costado.

5. Tres tipos de "cerebro"

Microcontrolador Controlador de vuelo Computadora de placa única
En el barco ESP32 Pixhawk Raspberry Pi Zero 2 W
Qué es Un chip que ejecuta un solo programa, el tuyo, apenas se enciende Un microcontrolador con giróscopos, acelerómetros y un programa de navegación ya hecho (ArduPilot) Una computadora completa con Linux
Fuerte en Reaccionar en milisegundos, leer sensores, consumir poco Navegar: estimar posición, controlar motores, protegerse de fallas Cámara, archivos grandes, red, Python
Débil en Tareas pesadas No es para programar cosas propias Tarda en arrancar, consume más, no le gusta que le corten la luz
Se programa con Arduino IDE (C++) Se configura con parámetros (Mission Planner) Python, por SSH
Tarea Sonar, temperatura, tarjeta SD Seguir la ruta y cuidar el barco Fotos y registro

"Arduino" es dos cosas: una familia de placas y un entorno de programación. Usamos el entorno (Arduino IDE) para programar el ESP32, que es más potente y barato que un Arduino clásico y trae WiFi.

6. Cómo se hablan los componentes

Bus Cables Idea Dónde lo usamos
UART (serie) TX, RX, GND Dos aparatos, uno habla por TX y el otro escucha por RX. Se cruzan: TX de uno va al RX del otro. Los dos deben usar la misma velocidad (baudios) GPS, sonar, telemetría, ESP32 ↔ Pixhawk, Raspberry ↔ Pixhawk
I2C SDA, SCL, GND Varios aparatos en los mismos dos cables, cada uno con su dirección Brújula del GPS del Pixhawk
SPI SCK, MOSI, MISO, CS Rápido, para mover muchos datos Tarjeta microSD del ESP32
1-Wire 1 de datos + GND Lento y simple Termómetro DS18B20
PWM señal + GND La duración de un pulso es la orden ESC de los motores, receptor de radio

Niveles lógicos: un "1" puede ser 3,3 V (ESP32, Raspberry Pi, Pixhawk) o 5 V (Arduino clásico, algunos sensores). Conectar una salida de 5 V a una entrada de 3,3 V puede dañarla. Si hay duda, se mide con el multímetro.

Protocolos (el idioma que viaja por esos cables):

  • NMEA 0183: líneas de texto que empiezan con $. Lo hablan los GPS y las ecosondas náuticas desde los años 80. Ejemplo: $SDDBT,6.4,f,1.95,M,1.1,F*39 dice "profundidad bajo el transductor: 1,95 m". El *39 es una suma de control para detectar errores.
  • MAVLink: mensajes binarios compactos entre el piloto automático, la estación de tierra y computadoras de a bordo. Por ahí viajan la posición, el modo, la batería y las órdenes.
  • CSV: no es un protocolo sino un formato de archivo: texto con valores separados por comas, una fila por medición. Lo abre cualquier planilla.

7. GPS y brújula

Un receptor GPS (en rigor GNSS, porque usa varias constelaciones) calcula su posición midiendo cuánto tarda en llegarle la señal de cada satélite.

  • Fix: tener posición. Hace falta ver al menos 4 satélites; con 10 o más la cosa anda bien. El primer arranque tarda minutos; después, segundos.
  • Precisión: un receptor común acierta dentro de 1,5 a 2,5 m en horizontal con cielo despejado. En altura es peor (por eso no medimos el nivel del agua con GPS). Para batimetría de aprendizaje, 2 m alcanza.
  • HDOP: número que resume qué tan bien repartidos están los satélites. Menos de 1,5 es bueno; más de 3, descartable.
  • RTK: técnica que corrige el GPS con datos de una estación fija y llega a centímetros. Es una mejora futura (en Argentina la red RAMSAC del IGN da las correcciones gratis).
  • El GPS no sabe hacia dónde mira el barco, solo hacia dónde se mueve. Por eso el módulo del Pixhawk trae una brújula (magnetómetro). La brújula se vuelve loca cerca de imanes, motores y cables con mucha corriente: por eso va en lo alto del mástil y se calibra.

8. Cómo mide un sonar

El transductor emite un "clic" de ultrasonido hacia abajo y cronometra cuánto tarda en volver el eco del fondo:

profundidad = velocidad del sonido × tiempo de ida y vuelta ÷ 2

En agua dulce a 20 °C el sonido viaja a unos 1482 m/s (4,3 veces más rápido que en el aire). Un eco que tarda 4 milisegundos viene de 2,96 m.

Cosas que conviene entender:

  • La velocidad cambia con la temperatura (de 1447 m/s a 10 °C a 1509 m/s a 30 °C: 4 % de diferencia) y un poco con la sal. El DYP-L04 compensa internamente la temperatura; igual medimos la del agua y calibramos contra una profundidad conocida (la "prueba de la barra", etapa 2).
  • El haz es un cono, no una línea. Con unos 12° de apertura, a 3 m de profundidad "ilumina" un círculo de 60 cm. El sonar informa el eco más cercano dentro de ese círculo: sobre una pendiente mide un poco de menos.
  • Zona ciega: por debajo de 5 cm no mide.
  • Alcance: 6 m. Alcanza para la franja costera del río (1 a 5 m). Más lejos de la costa hace falta otra ecosonda (ver mejoras).
  • Lo que mide es la profundidad bajo el transductor. Para tener la profundidad real hay que sumar cuánto está hundido el transductor (el "calado del transductor", unos 10 cm).
  • Enemigos: burbujas (las de las hélices o las olas), plantas, y el barro muy blando, que devuelve ecos débiles. El agua turbia en cambio no molesta: el sonido atraviesa el sedimento en suspensión que frena a la luz.
  • En el aire no funciona: devuelve 0.

9. Radios

Enlace Frecuencia Para qué Alcance típico sobre el agua
Radiocontrol 2,4 GHz Manejar a mano y cambiar de modo 500 m a 1 km
Telemetría 915 MHz Ver el barco en el mapa, cargar misiones, cambiar parámetros 1 km o más
WiFi 2,4 GHz Bajar datos de la Raspberry Pi y ver el ESP32, en la orilla decenas de metros

Reglas de las radios: necesitan línea de vista (lo que tapa la vista tapa la señal), mejoran muchísimo con altura (levantá la antena de tierra dos metros) y las antenas se ponen verticales las dos. El barco no depende de ninguna radio para navegar: si se cortan, sigue su misión o vuelve solo.

10. Qué hace un piloto automático

ArduPilot Rover repite muchas veces por segundo este ciclo:

  1. Estima dónde está y hacia dónde apunta, mezclando GPS, brújula, giróscopos y acelerómetros (el filtro que hace la mezcla se llama EKF).
  2. Compara con adónde debería ir: calcula la distancia y el rumbo al próximo waypoint (es la cuenta del laboratorio 6).
  3. Corrige la potencia de cada motor para acercarse a la línea entre waypoints, compensando viento y corriente.

Vocabulario:

  • Waypoint: un punto de paso con latitud y longitud. Misión: una lista ordenada de waypoints y órdenes.
  • Modos: Manual (manejás vos), Hold (motores parados), Loiter (mantiene la posición aunque haya corriente), Auto (ejecuta la misión), RTL (vuelve al punto de partida), SmartRTL (vuelve por donde vino).
  • Armar: habilitar los motores. Desarmado, el barco no mueve las hélices.
  • Failsafe: qué hace solo si algo falla (se cortó la radio, batería baja).
  • Geocerca: un límite virtual; si lo cruza, vuelve.
  • Estación de tierra (GCS): el programa en tu notebook (Mission Planner) o celular (QGroundControl) donde ves el barco y planificás.

11. Batimetría: de una profundidad a un mapa

Batimetría es medir el relieve del fondo. Cada medición es un punto con posición y profundidad; muchos puntos ordenados dan un mapa.

  • Líneas de sondeo: el barco recorre líneas paralelas, ida y vuelta, como quien corta el pasto. La separación entre líneas define el detalle: 10 m para una vista general, 3 a 5 m para detalle.
  • Velocidad: despacio, cerca de 1 m/s. Más rápido hay más burbujas y menos puntos por metro.
  • El nivel del agua cambia. En el Río de la Plata la marea mueve el nivel unos 60 cm a 1 m dos veces por día, y el viento mucho más: una sudestada lo sube metros y un viento fuerte del oeste lo baja. El mismo lugar puede dar 2 m hoy y 3 m mañana.
  • Reducir al cero: para que los mapas sean comparables, a cada profundidad se le resta el nivel del río en ese momento, medido por una estación oficial. El resultado es la profundidad referida a un plano fijo, el plano de reducción (el "cero" de las cartas náuticas).

profundidad reducida = profundidad medida + calado del transductor − nivel del río

Todo esto lo hace herramientas/procesar_batimetria.py; el detalle está en 08-datos-y-mapas.md.

12. Impresión 3D para piezas que trabajan

Tu Bambu Lab A1 deposita plástico fundido capa por capa (tecnología FDM). Volumen útil: 256 × 256 × 256 mm.

  • Material: PETG. Aguanta el agua, el sol y los golpes mejor que el PLA, que se ablanda a 55 °C (la temperatura de un auto al sol). El ASA sería ideal a la intemperie pero necesita una impresora cerrada.
  • Las capas son el punto débil. Una pieza resiste mucho a lo largo de las capas y poco si la fuerza tiende a despegarlas. Por eso cada pieza del proyecto indica en qué posición imprimirla.
  • La resistencia la dan las paredes, no el relleno. Preferí 4 paredes y 25 a 40 % de relleno antes que 2 paredes y 80 %.
  • Voladizos: el plástico no se imprime en el aire. Hasta unos 45° de inclinación sale bien; más que eso necesita soportes. Las piezas del proyecto están pensadas para imprimirse sin soportes.
  • Tolerancias: un agujero de 5,0 mm sale de 4,8. Por eso los modelos tienen holguras, y por eso lo primero que se imprime es prueba_ajustes.
  • Una pieza impresa no es estanca por sí sola: entre capas quedan poros. Lo que debe frenar el agua se sella por fuera con pintura o barniz.

La guía de impresión completa está en 04-impresion-3d.md.

Parte 1 · Para empezar

2 · El diseño y por qué es así

7 min de lectura

En este capítulo

Cada decisión de este barco responde a tres condiciones: lo construye una persona que recién empieza, tiene que sobrevivir al Río de la Plata y tiene que ser barato. Acá está el razonamiento, para que puedas cambiar cosas sabiendo qué estás tocando.

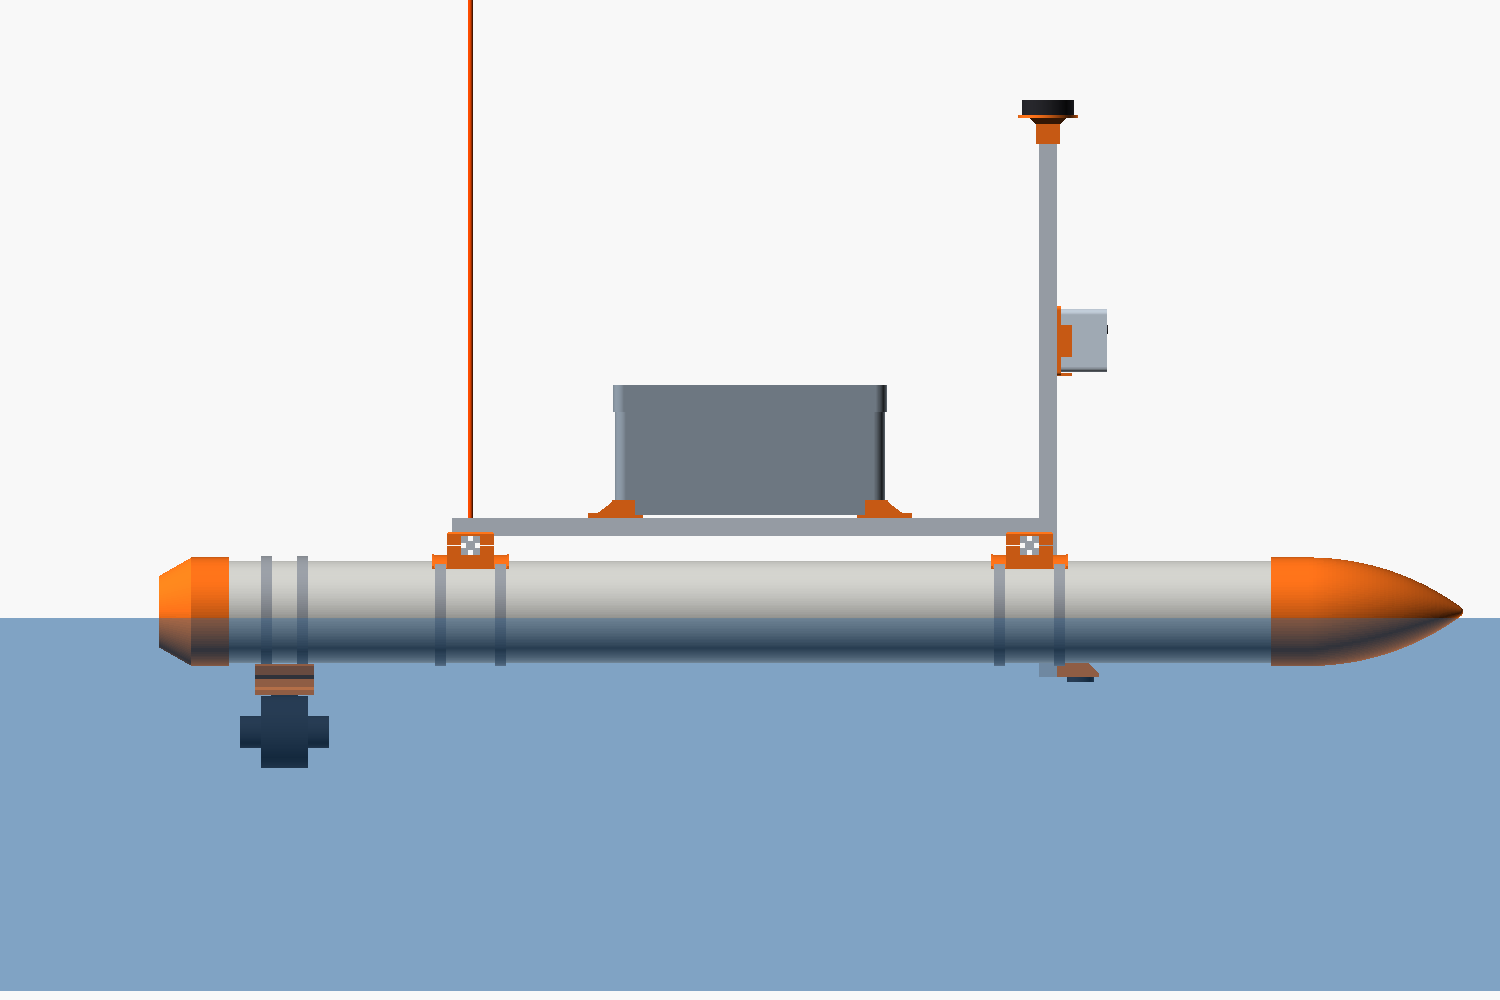
Vista lateral con la línea de flotación

El río manda

Condición del Río de la Plata Consecuencia en el diseño
Poco profundo cerca de la costa (1 a 5 m; bancos de 1 a 4 m) Un sonar de 6 m alcanza para empezar
Agua muy turbia (sedimento en suspensión) Cámara solo de superficie; el sonar no se ve afectado
Ola corta y empinada apenas sopla viento Catamarán (estable), 1,40 m de eslora, electrónica alta y en caja estanca
El nivel cambia con marea y viento Se registra la hora de cada dato para corregir por nivel
Corrientes de 0,2 a 0,8 m/s Dos propulsores con empuje de sobra y modo que mantiene la posición
Camalotes, troncos, plásticos Hélices dentro de aro protector; nada frágil bajo el agua
Fondo blando, costas con piedra y escombro Cascos de PVC, que aguantan golpes y raspones
Buques y canales de navegación Geocerca y operación costera; el barco nunca va a los canales

Cascos: caño de PVC, no cascos impresos

Los flotadores son caños de PVC de 110 mm de ferretería, con la proa y la popa impresas.

  • Por qué: el PVC es estanco de fábrica, barato (un caño de 4 m cuesta menos que un rollo de filamento), aguanta golpes y sol, y se consigue en cualquier corralón. Un casco entero impreso en segmentos es posible y más lindo, pero son 100 horas de impresión, decenas de uniones que sellar y un material que se quiebra con un golpe contra una piedra.
  • Lo impreso va donde la impresora es mejor que la ferretería: formas a medida (proa en ojiva, monturas, soportes).
  • Nada agujerea los caños. Todo se sujeta con abrazaderas de acero inoxidable. Un caño sin agujeros no pierde.
  • Proa y popa calzan por fuera del caño, porque el diámetro exterior (110 mm) está normalizado y el interior depende del fabricante.

Si más adelante querés cascos impresos con mejor forma, el resto del barco no cambia: las monturas abrazan cualquier cilindro de 110 mm.

Estructura: perfil de aluminio 2020

Dos travesaños unen los cascos; dos largueros sostienen la caja; un perfil vertical hace de mástil.

  • Por qué perfil ranurado: todo se atornilla en cualquier punto de la ranura con tuercas T, sin taladrar ni medir al milímetro. Si el barco queda cabeceado, aflojás dos tornillos y corrés la caja.
  • Desarme sin herramientas: los travesaños se aprietan a las monturas con tuercas mariposa. Sacando ocho mariposas, los cascos quedan sueltos y todo entra en el baúl de un auto.
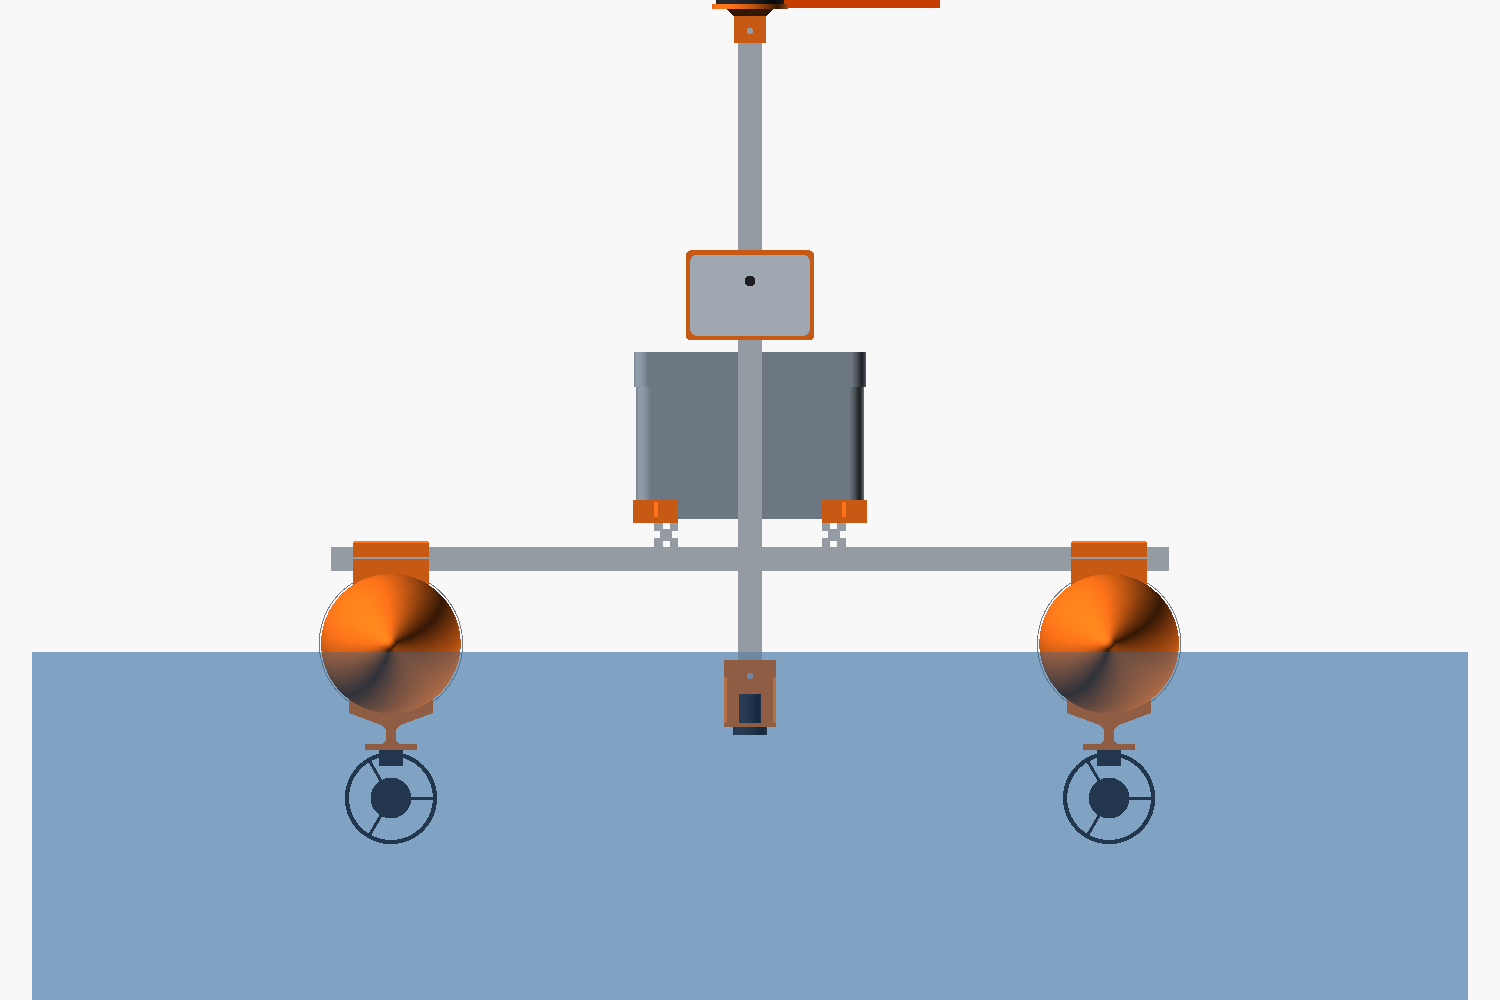
  • Un solo mástil para tres cosas: arriba el GPS (lejos de motores y cables, con cielo libre), en el medio la cámara (con vista a proa) y abajo, bajo el agua, el sonar. El GPS queda en la vertical del sonar: cada profundidad tiene la posición exacta del punto que se midió, sin correcciones.

Vista de frente

Propulsión: dos propulsores, sin timón

  • Dirección diferencial: dobla variando el empuje de cada lado. No hay timón, servo ni eje que selle.
  • Propulsores bajo los cascos, a popa: quedan siempre sumergidos, lejos del sonar (para no meterle burbujas ni ruido) y separados 60 cm, lo que da mucha fuerza de giro.
  • ApisQueen U2 mini (1,3 kgf cada uno): el barco necesita menos de 1 kgf para ir a 1,5 m/s; el resto es margen contra viento y corriente. Consumen poco (8 A como máximo) y traen 90 cm de cable, así el empalme queda dentro de la caja y no cerca del agua.
  • Límite conocido: sostener 1 m/s contra 0,5 m/s de corriente con la batería de 12,8 V está en el borde de lo que dan. Los relevamientos se planifican con líneas perpendiculares a la corriente o en la estoa.

Electrónica: por qué tres placas

Pixhawk con ArduPilot Rover para navegar. Se podría programar la navegación en el ESP32 (el laboratorio 6 te muestra la cuenta básica), pero lo difícil no es ir de un punto a otro: es qué hacer cuando falla el GPS, se corta la radio, baja la batería o la brújula miente. ArduPilot lleva más de diez años resolviendo esos casos en miles de vehículos, es gratis y es lo que usan casi todos los barcos de sondeo caseros y universitarios. En un río donde un barco perdido no se recupera caminando, esa es la parte que no conviene improvisar.

ESP32 para el sonar. ArduPilot no trae un controlador para el DYP-L04; el camino documentado es un microcontrolador que lo lea y lo traduzca a NMEA. El ESP32 hace eso y además guarda su propio archivo CSV con su propio GPS. Esa duplicación es a propósito:

  • en la etapa 2 el ESP32 funciona solo, como sonda de mano, antes de que exista el barco;
  • en el barco deja dos registros independientes de cada relevamiento: el CSV del ESP32 y el del piloto automático.

Raspberry Pi Zero 2 W para la cámara. Sacar fotos, comprimirlas, escribirles la posición y guardarlas es trabajo de computadora. La Zero 2 W consume poco (2 a 3 W), es chica y comprime video por hardware.

Cámara dentro de una caja estanca comercial con tapa transparente. La Pi y la cámara viajan juntas en el mástil y miran a través de la tapa. Así no hay ninguna junta impresa que deba ser estanca, y el WiFi de la Pi queda en alto.

Energía

Batería LiFePO4 de 12,8 V y 18 Ah, armada en casa con 12 celdas 32700 y su BMS (cómo construirla), dentro de la caja principal. Está calculada para dos horas o más de relevamiento. Recorrido de la energía:

Batería ─ fusible 20 A ─ llave ─ módulo de potencia ─┬─ ESC izquierdo ─ propulsor
(12,8 V)                         (mide V y A y        ├─ ESC derecho ─── propulsor
                                 alimenta al Pixhawk) ├─ UBEC 5 V ─ ESP32 + sonar
                                                      └─ UBEC 5 V ─ Raspberry Pi

La Raspberry Pi tiene su propio regulador porque sus picos de consumo pueden reiniciar al resto si comparten uno. El detalle está en 05-cableado.md.

Datos del diseño

Eslora total 1405 mm (caño 1200 + proa 170 + popa 35)
Manga total 717 mm (600 entre ejes de cascos)
Altura 600 mm de la quilla al GPS; el banderín, más
Calado 50 mm los cascos; unos 160 mm con los propulsores
Peso 11 kg estimado (ver herramientas/flotacion.py)
Volumen de flotación 24,9 litros (44 % sumergido)
Carga extra admisible 1,4 kg antes de llegar a medio caño
Velocidad de relevamiento 1 m/s (3,6 km/h)
Velocidad máxima estimada 1,5 a 2 m/s (a medir)

Lo que se dejó afuera a propósito

Idea Por qué no (todavía)
Cámara subacuática Con la turbidez del río no se ve a 20 cm
Sonar de barrido lateral Otro orden de costo y de complejidad
Panel solar Suma peso y superficie al viento; con 2 horas alcanza para aprender
GPS RTK 2 m de error horizontal sobra para empezar; está previsto como mejora
Telemetría por 4G La radio de 915 MHz cubre la zona de operación segura
Timón o motores orientables Más mecánica y más sellos, sin ganancia a 1 m/s

Todas están en 10-mejoras.md con una idea de cómo sumarlas.

Proyectos en los que se apoya

  • La documentación de ArduPilot Rover para barcos y ecosondas (incluye una página sobre el sensor DYP-L04 con un traductor a NMEA).
  • "Mapping a lake with ArduPilot" (foro de ArduPilot): barco con tabla de bodyboard, dos propulsores y ecosonda. Lecciones: las plantas enredan las hélices, hay que equilibrar el peso para que la proa no se clave y los waypoints pegados a la costa terminan en varadura.
  • EMAC-USV (IADO-CONICET, Argentina, publicado en HardwareX en 2023): catamarán de 1,30 m para batimetría, de diseño abierto.
  • "Boat mapping platform" (foro de ArduPilot): catamarán con cascos de caño. Conclusión útil: el RTK solo importa cuando la referencia vertical es crítica.

Parte 1 · Para empezar

3 · Materiales y presupuesto

4 min de lectura

En este capítulo

La lista completa vive en bom/bom.csv: una planilla que podés abrir con Excel o LibreOffice para poner tus precios. Las tablas de esta página se generan solas a partir de esa planilla:

python herramientas/bom.py          # totales en pantalla
python bom/actualizar_guia.py       # reescribe las tablas de esta página

Cómo leer el presupuesto

  • Precios en dólares, relevados en noviembre de 2026 a partir de publicaciones de AliExpress y de comercios argentinos. Son orientativos: calculá ±30 % según vendedor, envío, impuestos y tipo de cambio.
  • Nivel: esencial (sin eso el barco no funciona), recomendado (conviene comprarlo) y opcional (mejoras o alternativas).
  • Origen: AliExpress o Local (ferretería, corralón, casa de electrónica, Mercado Libre). Lo pesado, lo largo y las baterías conviene comprarlo cerca.
  • Incluye herramientas y filamento. Si ya tenés soldador, multímetro y calibre, restá unos USD 40.

Resumen

Escenario Qué incluye Total
Mínimo Solo lo esencial USD 739
Recomendado Esencial + recomendado USD 850
Completo Con todas las mejoras opcionales (RTK, 4G, otra ecosonda, mejor cámara) USD 1102

Cómo bajar el mínimo a unos USD 570

Cambio Ahorro Qué perdés
Usar herramientas que ya tengas 40 Nada
Batería de gel 12 V 7 Ah en vez de armar la de LiFePO4 60 Autonomía: quedan unos 35 minutos
Propulsores ApisQueen U01 con su ESC incluido en vez de U2 mini + ESC 40 Solo agua dulce, cable de 33 cm (empalme cerca del agua), más consumo
Conseguir el kit Pixhawk en el extremo barato del rango 30 Nada, si el vendedor es confiable

Las radios de telemetría (USD 40) figuran como recomendadas: podés empezar sin ellas, pero compralas antes de la etapa 8. Sin telemetría no ves el barco en el mapa mientras navega.

Dónde no conviene ahorrar

  • El fusible y el cargador correcto para la batería.
  • El sellador poliuretánico: la silicona común se despega del PVC.
  • Todo lo metálico expuesto, de acero inoxidable: abrazaderas (banda y tornillo), bulones, tornillos, tuercas y arandelas. Lo cincado se oxida en semanas en el río. Pedí A2 (304) o, mejor todavía, A4 (316).
  • El ESC bidireccional: uno de dron no tiene marcha atrás y el barco no podría frenar ni girar en el lugar.

Comprar por etapas

Comprá lo de las etapas 0, 1 y 2 juntas (unos USD 180) y el resto recién cuando termines la etapa anterior. Si algo no te convence o cambia el diseño, no quedaste con plata inmovilizada. Lo de AliExpress tarda de 2 a 5 semanas: pedí lo de la etapa siguiente cuando estés por la mitad de la actual.

Consejos para AliExpress

  • Mirá las ventas y las opiniones con fotos, no solo el precio. Para el Pixhawk y los propulsores, elegí vendedores con cientos de ventas.
  • Leé bien qué variante elegís. Un "ESP32 a USD 1" suele ser solo la placa de expansión; un "Pixhawk a USD 13" es solo el GPS; el sonar tiene versiones UART y RS485 que parecen iguales (querés UART, modelo DYP-L041MTW).
  • Propulsores: uno CW y uno CCW. Radios de telemetría: 915 MHz.
  • Raspberry Pi: escasea y en AliExpress suele estar muy por encima del precio oficial (USD 15). Buscá primero un revendedor oficial o local. Si no aparece una Zero 2 W, sirve una Raspberry Pi 4 (más cara y de más consumo; hay que adaptar la bandeja de la cámara).
  • Celdas de litio: aparecen con envío a Argentina, pero el litio es lo que más demoras y devoluciones tiene. Si no llegan, hay celdas 32700 en Mercado Libre.

Importar: lo que hay que saber

Las reglas cambian seguido. Antes de comprar, verificá la norma vigente en el sitio de ARCA (Argentina) o de la Dirección Nacional de Aduanas (Uruguay). Lo que estaba publicado en noviembre de 2026:

Argentina (Decreto 604/2026 y RG ARCA 5884/2026, según fuentes periodísticas y de divulgación fiscal):

  • Tope de USD 3000 por envío para uso personal, hasta 3 unidades iguales.
  • Franquicia de USD 400 por envío sin derechos de importación ni tasa de estadística, hasta 5 envíos por persona por año. El IVA se paga igual.
  • AliExpress muestra para Argentina precios con el IVA incluido.
  • Equipos de radio: ENACOM exige homologación para equipos de radiofrecuencia; no está claro cómo se aplica a una unidad de uso personal.

Uruguay (Ley 20.446 y Decreto 50/2026): franquicia de 3 envíos por año con un total anual de USD 800, libre de aranceles pero con IVA del 22 % para compras a China.

Con esas reglas conviene agrupar las compras en pocos envíos que no superen la franquicia.

Ir a la lista de compras

Parte 1 · Para empezar

Lista de compras

Con el enlace a cada publicación y una casilla para tildar lo que ya tenés

En este capítulo

Plan de compras

Para no hacer decenas de compras sueltas, la lista se agrupa en pocas tandas: pedidos a AliExpress que juntan varias etapas, y compras locales que se resuelven en una visita o en un par de pedidos. Cada pedido al exterior queda por debajo de los USD 400 de la franquicia. Tildá cada ítem a medida que lo conseguís.

Dos cuidados:

  • En AliExpress, un pedido no siempre es un solo paquete. Si los ítems son de vendedores distintos pueden llegar por separado, y no está confirmado si la franquicia cuenta por pedido o por paquete. Elegí ítems con envío combinado y verificá la regla en ARCA antes del primer pedido.
  • En Mercado Libre, cada vendedor es una compra aparte. Una tanda local comprada toda por ahí pueden ser varias compras; en una ferretería o un corralón sale en una sola visita.

Pedido 1 a AliExpress

15 ítems · USD 129,00 · al empezar

Te falta comprar USD 129,00 de USD 129,00

Ya lo tengoÍtemComprar
Soldador de 60 W con temperatura regulable + estaño + soporte (kit)T-01 · USD 12,00
Multímetro digitalT-02 · USD 10,00
Calibre digital 150 mmT-03 · USD 8,00
Pinza pelacables + alicate de corteT-04 · USD 8,00
Juego de llaves Allen y destornilladores de precisiónT-05 · USD 8,00
Termocontraíble surtidoT-06 · USD 3,00
Tornillería surtida M2 / M2.5 / M3 de acero inoxidable, con tuercas (caja organizadora)T-09 · USD 10,00
ESP32 DevKit V1 de 30 pines con USB-CE-01 · 2 × 4,50 = USD 9,00
Protoboard de 830 puntos + cables Dupont (kit)E-03 · USD 5,00
Resistencias surtidas (incluye 1 k, 2 k y 4,7 k)E-04 · USD 2,00
Sonda de temperatura DS18B20 sumergible, cable 1 mE-05 · USD 1,50
Módulo GPS para microcontrolador (BN-220, ATGM336H o NEO-M8N)E-06 · USD 9,00
Módulo lector de microSD (SPI)E-07 · USD 1,00
Sonar subacuático DYP-L04 (DYP-L041MTW, salida UART, 6 m)S-01 · USD 40,00
Prensacables PG7 (bolsa de 10)S-02 · USD 2,50

Pedido 2 a AliExpress

22 ítems · USD 294,40 · mientras hacés la etapa 2

Te falta comprar USD 294,40 de USD 294,40

Ya lo tengoÍtemComprar
Kit de 20 escuadras 2020 + 40 tuercas T M5 + tornillosC-03 · USD 5,00
Abrazadera sin fin toda de acero inoxidable (banda y tornillo), rango 100-120 mmC-04 · 12 × 1,20 = USD 14,40
Bulones M5 x 40 de cabeza hexagonal, acero inoxidable A2 (16 u.)C-05 · USD 5,00
Tornillos M5 x 10 de acero inoxidable A2, cabeza botón o cilíndrica (50 u.)C-06 · USD 5,00
Tuercas T M5 para perfil 2020, de acero inoxidable (50 u.)C-13 · USD 8,00
Tuercas mariposa M5 de acero inoxidable (16 u.)C-14 · USD 4,00
Arandelas planas M5 de acero inoxidable (50 u.)C-15 · USD 2,00
Tornillos M5 x 10 de cabeza fresada, acero inoxidable (10 u.)C-16 · USD 2,00
Propulsor subacuático ApisQueen U2 mini (uno CW y uno CCW)P-01 · 2 × 34,00 = USD 68,00
ESC bidireccional 30 A para 2-4S (ApisQueen o equivalente)P-02 · 2 × 22,00 = USD 44,00
Celdas LiFePO4 32700 de 3,2 V y 5 a 6 Ah, con lengüetas de níquel (12 u.)P-03 · 12 × 4,75 = USD 57,00
Caja estanca IP67 de ABS de ~290 x 190 x 140 mmP-05 · USD 22,00
Conectores XT60 (5 pares)P-07 · USD 3,00
Cable siliconado 14 AWG (3 m rojo + 3 m negro) y 20 AWG (2 m de cada color)P-08 · USD 11,00
Borneras de palanca Wago 221 (10 u.)P-09 · USD 5,00
Regulador UBEC 5 V 3 AP-10 · 2 × 3,00 = USD 6,00
Prensacables PG9 (bolsa de 10)P-11 · USD 3,00
Llave de corte estanca 12 V 20 AP-12 · USD 4,00
BMS 4S para LiFePO4 (12,8 V), 30 A, con balanceoP-13 · USD 12,00
Soportes plásticos para celdas 32700 (24 u.)P-14 · USD 3,00
Fleje de níquel de 0,15 x 8 mm (5 m)P-15 · USD 5,00
Papel aislante para baterías, cinta Kapton y termocontraíble anchoP-16 · USD 6,00

Pedido 3 a AliExpress

7 ítems · USD 201,60 · mientras hacés la etapa 3

Te falta comprar USD 201,60 de USD 201,60

Compra local 1

8 ítems · USD 51,00 · al empezar

Te falta comprar USD 51,00 de USD 51,00

Compra local 2: corralón y ferretería

7 ítems · USD 96,00 · antes de la etapa 3

Te falta comprar USD 96,00 de USD 96,00

Compra local 3: cargador y fusibles

2 ítems · USD 15,00 · antes de la etapa 4

Te falta comprar USD 15,00 de USD 15,00

Compra local 4: Raspberry Pi

2 ítems · USD 43,00 · antes de la etapa 7

Te falta comprar USD 43,00 de USD 43,00

Compra local 5: pilas y seguridad

4 ítems · USD 20,00 · las pilas antes de la etapa 5; el resto antes de la 8

Te falta comprar USD 20,00 de USD 20,00

Opcionales y mejoras

8 ítems · USD 252,00 · cuando quieras

Opcionales: no entran en la cuenta

Dónde comprar: las publicaciones elegidas

Cada ítem trae un enlace a una publicación concreta de AliExpress, otro de Mercado Libre, o los dos. Están en bom/publicaciones.csv, con la fecha en que se vieron. Donde no se encontró una publicación que coincida, queda un enlace de búsqueda ("buscar en ...").

Cómo se eligieron las de AliExpress. Se leyeron los resultados de búsqueda de cada ítem con destino de envío Argentina, se descartaron los que no correspondían por título y, entre los que quedaban con ventas y buena calificación, se tomó el más barato. Qué significa cada dato:

  • El precio es "desde": corresponde a la variante más barata de la publicación. La variante que necesitás (medida, cantidad, modelo) puede costar más: está indicada en la nota del ítem.
  • Sin el descuento de primera compra. Si sos comprador nuevo, muchas publicaciones salen bastante menos en tu primer pedido.
  • No incluye el envío. Aparecer en una búsqueda con destino Argentina indica que se envía, pero el costo y el plazo se ven recién al abrir la publicación con tu cuenta. Verificalo antes de pagar.

Cómo se eligieron las de Mercado Libre. Mercado Libre no deja ver publicaciones sin iniciar sesión desde el entorno donde se armó esta lista, así que se buscaron con un buscador web y se eligieron por el título. No se pudo ver su precio, su stock ni si siguen activas. Tomalas como punto de partida; si una no existe más, usá la búsqueda.

Lo que no se encontró:

  • El sonar DYP-L04 no aparecía en AliExpress con envío a Argentina ni en Mercado Libre. La lista enlaza el DYP-L08 del mismo fabricante como alternativa, pero es otro modelo: antes de comprarlo hay que confirmar con el vendedor el alcance, la tensión y el protocolo UART, porque el programa del ESP32 está escrito para el L04. Otra vía es pedirle el L04 (modelo DYP-L041MTW) a un vendedor de sensores DYP, o comprar su equivalente DFRobot SEN0599.
  • Un BMS para LiFePO4 en Mercado Libre: los que aparecían eran para Li-ion (14,8 o 16,8 V), que no sirven. La publicación del BMS es de AliExpress.
  • Tornillería inoxidable: no apareció en Mercado Libre con las medidas exactas; las publicaciones son de AliExpress. Una bulonera de barrio la tiene: pedí "acero inoxidable A2" (o 304).

Antes de pagar, en cualquiera de las dos tiendas: que el título y la variante coincidan con el ítem y su nota, que el vendedor tenga ventas y opiniones, y que el total con envío e impuestos tenga sentido frente al precio de referencia de la lista.

Lista completa por etapa

Te falta comprar USD 850,00 de USD 850,00 en total (esencial + recomendado).

Etapa 0 · Taller

Te falta comprar USD 97,00 de USD 97,00 (sin opcionales)

  • T-01EsencialUSD 12,00

    Soldador de 60 W con temperatura regulable + estaño + soporte (kit)

    Salteá lo que ya tengas en casa. Elegí la variante de 220 V; el enchufe suele ser europeo y necesita adaptador

    AliExpress: desde USD 8,55, visto el 19/11/2026 · 10.000 vendidos · 4,7 de 5. Kit de 80 W. Elegí la variante de 220 V. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-02EsencialUSD 10,00

    Multímetro digital

    Imprescindible para medir tensiones antes de conectar

    AliExpress: desde USD 13,72, visto el 19/11/2026 · 90 vendidos · 4,6 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-03EsencialUSD 8,00

    Calibre digital 150 mm

    Para medir el caño, el perfil y las cajas antes de imprimir

    AliExpress: desde USD 23,53, visto el 19/11/2026 · 206 vendidos · 5 de 5. De acero, resolución 0,01 mm. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-04EsencialUSD 8,00

    Pinza pelacables + alicate de corte

    AliExpress: desde USD 12,77, visto el 19/11/2026 · 3.000 vendidos · 4,8 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-05RecomendadoUSD 8,00

    Juego de llaves Allen y destornilladores de precisión

    Si no tenés

    AliExpress: desde USD 2,43, visto el 19/11/2026 · 60 vendidos · 5 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-06EsencialUSD 3,00

    Termocontraíble surtido

    AliExpress: desde USD 6,95, visto el 19/11/2026 · 70 vendidos · 5 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • T-07EsencialUSD 3,00

    Precintos plásticos surtidos (bolsa de 100)

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 0,70, visto el 19/11/2026 · 1.000 vendidos · 5 de 5. Ver otras

  • T-08RecomendadoUSD 4,00

    Velcro adhesivo y cinta doble faz de espuma

    Para fijar la electrónica dentro de las cajas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 1,09, visto el 19/11/2026 · 77 vendidos · 4,6 de 5. Ver otras

  • T-09EsencialUSD 10,00

    Tornillería surtida M2 / M2.5 / M3 de acero inoxidable, con tuercas (caja organizadora)

    Raspberry Pi, cámara y propulsores. Que diga A2 o 304

    AliExpress: desde USD 5,77, visto el 19/11/2026 · 22 vendidos · 5 de 5. Se elige medida y cantidad: pedí M2x6, M2.5x6 y M3x10 con tuercas. Ver otras

  • T-10Esencial2 × 14,00 = USD 28,00

    Filamento PETG 1 kg

    Se usan unos 1,2 kg; el segundo rollo cubre pruebas y piezas fallidas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 8,23, visto el 19/11/2026 · 26 vendidos · 5 de 5. USD 4,45 si es tu primera compra. Ver otras

  • T-11RecomendadoUSD 3,00

    Anteojos de seguridad

    Para soldar, cortar y taladrar

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 4,23, visto el 19/11/2026 · 27 vendidos. USD 1,08 si es tu primera compra. Ver otras

Etapa 1 · Laboratorio ESP32

Te falta comprar USD 34,50 de USD 34,50 (sin opcionales)

  • E-01Esencial2 × 4,50 = USD 9,00

    ESP32 DevKit V1 de 30 pines con USB-C

    Uno de repuesto: es barato y es fácil quemar el primero

    AliExpress: desde USD 4,83, visto el 19/11/2026 · 800 vendidos · 5 de 5. USD 2,11 si es tu primera compra. Elegí la variante de 30 pines con USB tipo C. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-02EsencialUSD 2,00

    Cable USB-C de DATOS

    Los cables de solo carga no sirven para programar

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 5,76, visto el 19/11/2026 · 50 vendidos · 4,9 de 5. Elegí la variante USB-A a USB-C. Ver otras

  • E-03EsencialUSD 5,00

    Protoboard de 830 puntos + cables Dupont (kit)

    AliExpress: desde USD 1,24, visto el 19/11/2026 · 1.000 vendidos · 4,8 de 5. USD 1,08 si es tu primera compra. Elegí 830 puntos con los 65 cables. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-04EsencialUSD 2,00

    Resistencias surtidas (incluye 1 k, 2 k y 4,7 k)

    AliExpress: desde USD 3,83, visto el 19/11/2026 · 191 vendidos · 4,7 de 5. USD 1,09 si es tu primera compra. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-05EsencialUSD 1,50

    Sonda de temperatura DS18B20 sumergible, cable 1 m

    AliExpress: desde USD 0,61, visto el 19/11/2026 · 4.000 vendidos · 4,8 de 5. Elegí cable de 1 m. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-06EsencialUSD 9,00

    Módulo GPS para microcontrolador (BN-220, ATGM336H o NEO-M8N)

    Con salida serie a 9600 baudios

    AliExpress: desde USD 6,16, visto el 19/11/2026 · 134 vendidos · 4,6 de 5. Elegí el modelo BN-220. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Es un NEO-6M: sirve igual (9600 baudios). Ver otras

  • E-07EsencialUSD 1,00

    Módulo lector de microSD (SPI)

    AliExpress: desde USD 0,78, visto el 19/11/2026 · 715 vendidos · 4,7 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-08EsencialUSD 5,00

    Tarjeta microSD 16 a 32 GB

    Formato FAT32. De marca conocida y vendedor oficial: en AliExpress abundan las falsas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • E-09OpcionalUSD 10,00

    Power bank USB

    Para probar lejos de la compu; sirve cualquiera que ya tengas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

Etapa 2 · Sonda de mano

Te falta comprar USD 48,50 de USD 48,50 (sin opcionales)

  • S-01EsencialUSD 40,00

    Sonar subacuático DYP-L04 (DYP-L041MTW, salida UART, 6 m)

    También se vende como DFRobot SEN0599. Pedí la versión UART, no RS485. En noviembre de 2026 no aparecía en AliExpress con envío a Argentina: consultá a un vendedor de sensores DYP

    AliExpress: desde USD 26,14, visto el 19/11/2026. ALTERNATIVA: es el DYP-L08, no el L04 de la guía (no aparece con envío a Argentina). Mismo fabricante y salida UART; confirmá alcance y protocolo con el vendedor antes de comprar. Ver otras

  • S-02EsencialUSD 2,50

    Prensacables PG7 (bolsa de 10)

    Para cables de 3 a 6,5 mm (sonar, temperatura)

    AliExpress: desde USD 1,09, visto el 19/11/2026 · 822 vendidos · 4,9 de 5. La misma publicación trae PG7, PG9 y PG11: elegí PG7. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • S-03RecomendadoUSD 3,00

    Recipiente hermético de cocina de ~1 litro

    Caja provisoria para la sonda de mano

  • S-04RecomendadoUSD 3,00

    Caño o palo de 1,5 m para sostener el sonar desde un muelle

Etapa 3 · Cascos y estructura

Te falta comprar USD 141,40 de USD 141,40 (sin opcionales)

  • C-01EsencialUSD 18,00

    Caño de PVC 110 mm x 4 m (línea cloacal, pared 3,2 mm)

    Se usan 2 tramos de 1,20 m; sobra para practicar cortes

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • C-02EsencialUSD 32,00

    Perfil de aluminio 2020 V-slot cortado: 2 x 700, 2 x 640 y 1 x 600 mm

    3,3 m en total. También sirve caño cuadrado de aluminio 20x20

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Pedí los cortes: 2 x 700, 2 x 640 y 1 x 600 mm. Ver otras

    AliExpress: desde USD 7,95, visto el 19/11/2026 · 47 vendidos · 5 de 5. USD 4,35 si es tu primera compra. Viene de a 2 tramos; elegí largos de 700 mm o más y cortá. Local suele convenir. Ver otras

  • C-03EsencialUSD 5,00

    Kit de 20 escuadras 2020 + 40 tuercas T M5 + tornillos

    Los tornillos y tuercas T del kit son de acero común y se oxidan: sirven para armar en seco; para el agua cambialos por los inoxidables (C-06 y C-13)

    AliExpress: desde USD 8,02, visto el 19/11/2026 · 454 vendidos · 4,8 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Trae 4 escuadras: hacen falta unas 12. Ver otras

  • C-04Esencial12 × 1,20 = USD 14,40

    Abrazadera sin fin toda de acero inoxidable (banda y tornillo), rango 100-120 mm

    8 para las monturas y 4 para los soportes de motor. Tiene que cerrar en 113 mm (caño + pieza): una de 90-110 no alcanza. Muchas traen el tornillo cincado: pedila 304 completa o tipo W4

    AliExpress: desde USD 2,23, visto el 19/11/2026 · 212 vendidos · 4,8 de 5. Elegí la medida que cierre en 113 mm (por ejemplo 91-114 o 104-127). Ver otras

  • C-05EsencialUSD 5,00

    Bulones M5 x 40 de cabeza hexagonal, acero inoxidable A2 (16 u.)

    Van cautivos en las monturas. A2 = 304; A4 = 316 es todavía mejor

    AliExpress: desde USD 5,90, visto el 19/11/2026 · 5.000 vendidos · 4,9 de 5. DIN 933. Elegí M5 x 40 mm. Ver otras

  • C-06EsencialUSD 5,00

    Tornillos M5 x 10 de acero inoxidable A2, cabeza botón o cilíndrica (50 u.)

    Para todo lo que va a las tuercas T: escuadras, topes, soportes

    AliExpress: desde USD 0,92, visto el 19/11/2026. ISO 7380. Elegí M5 x 10 mm. Ver otras

  • C-07EsencialUSD 20,00

    Sellador poliuretánico tipo Sikaflex, cartucho 300 ml

    Pega y sella proas y popas. No usar silicona común

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • C-08Recomendado4 × 2,50 = USD 10,00

    Flota-flota (fideo de pileta) para relleno de flotación

    Hace el barco insumergible aunque entre agua a un caño

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • C-09EsencialUSD 2,00

    Cámara de bicicleta usada (goma para asentar monturas)

    En cualquier bicicletería, muchas veces gratis

  • C-10RecomendadoUSD 10,00

    Pintura en aerosol o barniz poliuretánico para exterior

    Protege las piezas impresas del sol y sella poros

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Confirmá que sea apto para exterior. Ver otras

  • C-11Esencial2 × 2,00 = USD 4,00

    Cinchas con hebilla o velcro de 20-25 mm x 1 m

    Sujetan la caja principal

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • C-12Opcional2 × 2,50 = USD 5,00

    Tapa de PVC 110 mm + adhesivo para PVC

    Alternativa a imprimir las popas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • C-13RecomendadoUSD 8,00

    Tuercas T M5 para perfil 2020, de acero inoxidable (50 u.)

    Reemplazan a las del kit de escuadras, que se oxidan

    AliExpress: desde USD 6,23, visto el 19/11/2026 · 95 vendidos · 5 de 5. Elegí M5 para perfil serie 20. Ver otras

  • C-14EsencialUSD 4,00

    Tuercas mariposa M5 de acero inoxidable (16 u.)

    Aprietan las tapas de las monturas: el barco se desarma sin herramientas

    AliExpress: desde USD 4,01, visto el 19/11/2026 · 64 vendidos · 5 de 5. USD 1,09 si es tu primera compra. DIN 315. Elegí M5. Ver otras

  • C-15EsencialUSD 2,00

    Arandelas planas M5 de acero inoxidable (50 u.)

    Bajo cada mariposa y bajo las cabezas de tornillo sobre plástico

    AliExpress: desde USD 0,89, visto el 19/11/2026 · 1.000 vendidos · 5 de 5. DIN 9021 (arandela ancha). Elegí M5. Ver otras

  • C-16EsencialUSD 2,00

    Tornillos M5 x 10 de cabeza fresada, acero inoxidable (10 u.)

    Solo se usan 2, en el soporte de la caja de la cámara

    AliExpress: desde USD 1,13, visto el 19/11/2026. Elegí M5 x 10 mm. Ver otras

Etapa 4 · Energía y propulsión

Te falta comprar USD 264,00 de USD 264,00 (sin opcionales)

  • P-01Esencial2 × 34,00 = USD 68,00

    Propulsor subacuático ApisQueen U2 mini (uno CW y uno CCW)

    12-16 V, cable de 90 cm. Mirá la corriente máxima en la publicación: define el fusible

    AliExpress: desde USD 33,04, visto el 19/11/2026 · 93 vendidos · 5 de 5. Pedí uno CW y uno CCW. La publicación declara 2,1 kg de empuje y 192 W. Ver otras

  • P-02Esencial2 × 22,00 = USD 44,00

    ESC bidireccional 30 A para 2-4S (ApisQueen o equivalente)

    Tiene que tener marcha atrás (neutro en 1500 us)

    AliExpress: desde USD 8,06, visto el 19/11/2026 · 180 vendidos · 4,8 de 5. USD 3,03 si es tu primera compra. Sin escobillas, bidireccional, para hélice subacuática. Elegí 30 A. Ver otras

  • P-03Esencial12 × 4,75 = USD 57,00

    Celdas LiFePO4 32700 de 3,2 V y 5 a 6 Ah, con lengüetas de níquel (12 u.)

    Para la batería casera 4S3P (docs/11-bateria-casera.md). Todas del mismo vendedor y del mismo pedido. Con lengüetas soldadas de fábrica: se suelda sobre la lengüeta, nunca sobre la celda

    AliExpress: desde USD 4,74, visto el 19/11/2026 · 850 vendidos · 5 de 5. Declara 5 Ah por celda. Pedí las 12 juntas y elegí la variante con lengüetas de níquel; si no la ofrece, preguntale al vendedor antes de comprar. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Según la descripción, 6 Ah. Preguntá si viene con lengüetas. Ver otras

  • P-04EsencialUSD 12,00

    Cargador para LiFePO4 14,6 V 3-5 A

    Específico para LiFePO4 de 4 celdas. NO sirve un cargador de plomo-ácido ni de LiPo

    AliExpress: desde USD 14,09, visto el 19/11/2026 · 266 vendidos · 4,7 de 5. Elegí 14,6 V para LiFePO4 (no 12,6 ni 16,8 V). Ver otras

  • P-05EsencialUSD 22,00

    Caja estanca IP67 de ABS de ~290 x 190 x 140 mm

    Tapa gris, no transparente: adentro hace menos calor

    AliExpress: desde USD 18,59, visto el 19/11/2026. 290x190x140 mm con bisagra. Elegí tapa gris. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Es de 310 x 210 x 135 mm: corregí caja_ppal en parametros.scad. Ver otras

  • P-06EsencialUSD 3,00

    Portafusible en línea + fusibles (principal de 20 o 30 A, y de 5 A)

    Principal de 20 A si cada propulsor toma hasta 8 A; de 30 A si toma hasta 12 A

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

    AliExpress: desde USD 8,83, visto el 19/11/2026 · 23 vendidos. USD 4,90 si es tu primera compra. Ver otras

  • P-07EsencialUSD 3,00

    Conectores XT60 (5 pares)

    AliExpress: desde USD 2,11, visto el 19/11/2026 · 2.000 vendidos · 4,9 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-08EsencialUSD 11,00

    Cable siliconado 14 AWG (3 m rojo + 3 m negro) y 20 AWG (2 m de cada color)

    El 14 AWG también se usa en los puentes de la batería

    AliExpress: desde USD 0,56, visto el 19/11/2026. Trae 1 m rojo + 1 m negro por pedido: uno de 14 AWG y uno de 20 AWG. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-09RecomendadoUSD 5,00

    Borneras de palanca Wago 221 (10 u.)

    Unen cables sin soldar

    AliExpress: desde USD 9,77, visto el 19/11/2026 · 421 vendidos · 4,8 de 5. USD 5,80 si es tu primera compra. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-10Esencial2 × 3,00 = USD 6,00

    Regulador UBEC 5 V 3 A

    Uno para ESP32 y sonar, otro para la Raspberry Pi

    AliExpress: desde USD 5,18, visto el 19/11/2026 · 244 vendidos · 5 de 5. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-11EsencialUSD 3,00

    Prensacables PG9 (bolsa de 10)

    Para los cables de 7 mm de los propulsores

    AliExpress: desde USD 1,09, visto el 19/11/2026 · 822 vendidos · 4,9 de 5. La misma publicación trae PG7, PG9 y PG11: elegí PG9. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-12RecomendadoUSD 4,00

    Llave de corte estanca 12 V 20 A

    Para apagar sin abrir la caja

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • P-13EsencialUSD 12,00

    BMS 4S para LiFePO4 (12,8 V), 30 A, con balanceo

    Tiene que decir LiFePO4, 3,2 V por celda y carga a 14,6 V. Uno de 4S para Li-ion (14,8 o 16,8 V) NO sirve

    AliExpress: desde USD 9,70, visto el 19/11/2026 · 576 vendidos · 4,8 de 5. Elegí LiFePO4, 4S, 30 A, con balanceo y puerto común. Ver otras

  • P-14EsencialUSD 3,00

    Soportes plásticos para celdas 32700 (24 u.)

    Uno arriba y uno abajo de cada celda

    AliExpress: desde USD 0,15, visto el 19/11/2026 · 800 vendidos · 5 de 5. Hacen falta 24: dos por celda. Ver otras

  • P-15EsencialUSD 5,00

    Fleje de níquel de 0,15 x 8 mm (5 m)

    Une las lengüetas de cada grupo de celdas

    AliExpress: desde USD 5,02, visto el 19/11/2026 · 1.000 vendidos · 4,9 de 5. USD 1,09 si es tu primera compra. Elegí 0,15 mm de espesor y 8 mm de ancho. Ver otras

  • P-16RecomendadoUSD 6,00

    Papel aislante para baterías, cinta Kapton y termocontraíble ancho

    Para aislar y cerrar la batería

Etapa 5 · Piloto automático

Te falta comprar USD 193,00 de USD 193,00 (sin opcionales)

  • A-01EsencialUSD 95,00

    Kit Pixhawk 2.4.8 con GPS M8N + brújula, módulo de potencia, buzzer, botón y microSD

    Elegí un vendedor con muchas ventas; el precio varía de 55 a 145

    AliExpress: desde USD 57,50, visto el 19/11/2026 · 302 vendidos · 4,7 de 5. Elegí la variante con GPS M8N y módulo de potencia. Si incluye las radios de 915 MHz, no hace falta el ítem A-03. Ver otras

  • A-02EsencialUSD 50,00

    Radiocontrol FlySky FS-i6X con receptor FS-iA6B

    2,4 GHz, 10 canales

    AliExpress: desde USD 39,94, visto el 19/11/2026 · 280 vendidos · 4,8 de 5. Elegí con receptor FS-iA6B. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • A-03RecomendadoUSD 40,00

    Par de radios de telemetría SiK 915 MHz 100 mW

    Pedí 915 MHz, no 433. Sin esto no ves el barco en el mapa

    AliExpress: desde USD 49,38, visto el 19/11/2026 · 171 vendidos · 4,9 de 5. Elegí 915 MHz y 100 mW. Ver otras

  • A-04EsencialUSD 3,00

    Pilas AA para el transmisor (4 u.)

  • A-05RecomendadoUSD 3,00

    Juego de cables DF13 de 4 y 6 pines para Pixhawk

    Repuestos para conectar ESP32 y Raspberry Pi

    AliExpress: desde USD 1,16, visto el 19/11/2026 · 58 vendidos · 5 de 5. Elegí 6 pines. Ver otras

  • A-07EsencialUSD 2,00

    Prensacables PG11 (bolsa de 5)

    Para entrar a la caja los dos cables del GPS con sus conectores

    AliExpress: desde USD 1,09, visto el 19/11/2026 · 822 vendidos · 4,9 de 5. La misma publicación trae PG7, PG9 y PG11: elegí PG11. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • A-06OpcionalUSD 2,00

    Adaptador USB OTG para el celular

    Para usar QGroundControl en Android con la radio de telemetría

    AliExpress: desde USD 5,70, visto el 19/11/2026 · 5.000 vendidos · 4,8 de 5. USD 3,64 si es tu primera compra. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

Etapa 7 · Cámara

Te falta comprar USD 54,60 de USD 54,60 (sin opcionales)

  • R-01EsencialUSD 35,00

    Raspberry Pi Zero 2 WH (con los pines ya soldados)

    Precio oficial ~15, pero escasea: en AliExpress suele estar sobrepreciada

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Preguntá si trae los pines soldados. Ver otras

    AliExpress: desde USD 38,62, visto el 19/11/2026 · 3.000 vendidos · 4,7 de 5. USD 34,05 si es tu primera compra. Elegí Zero 2 W con pines soldados (2 WH). Ver otras

  • R-02EsencialUSD 5,00

    Cámara OV5647 de 5 MP con cable plano para Pi Zero

    Opción económica; la mejora es la Camera Module 3

    AliExpress: desde USD 2,61, visto el 19/11/2026 · 75 vendidos · 5 de 5. Trae el cable para Pi Zero. Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Preguntá por el cable angosto para Pi Zero. Ver otras

  • R-03EsencialUSD 8,00

    Tarjeta microSD 32-64 GB clase A1

    Sistema operativo y fotos. De marca conocida y vendedor oficial: en AliExpress abundan las falsas

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • R-04EsencialUSD 6,60

    Caja estanca IP67 100 x 68 x 50 mm con tapa TRANSPARENTE

    La cámara mira a través de la tapa

    AliExpress: desde USD 3,98, visto el 19/11/2026 · 56 vendidos · 4,7 de 5. Ver otras

  • R-05OpcionalUSD 30,00

    Raspberry Pi Camera Module 3 (12 MP, autofoco) + cable para Zero

    Mucha mejor imagen que la OV5647

    AliExpress: desde USD 38,01, visto el 19/11/2026 · 214 vendidos · 4,7 de 5. Elegí la versión normal (no NoIR) y sumá el cable para Zero. Ver otras

Etapa 8 · Río de la Plata

Te falta comprar USD 17,00 de USD 17,00 (sin opcionales)

Etapa 9 · Mejoras futuras

Solo ítems opcionales

  • M-01OpcionalUSD 90,00

    Receptor GNSS RTK (por ejemplo LC29H o UM980) con antena

    Posición al centímetro con la red gratuita RAMSAC-NTRIP

    AliExpress: desde USD 19,24, visto el 19/11/2026 · 47 vendidos · 5 de 5. Para RTK elegí la variante DA (móvil) y sumá antena L1/L5. Ver otras

  • M-02OpcionalUSD 25,00

    Módem 4G USB para telemetría por red celular

    Alcance sin límite donde haya cobertura

    AliExpress: desde USD 12,37, visto el 19/11/2026 · 217 vendidos · 4,8 de 5. Confirmá que soporte las bandas 4G de Argentina (B4, B7, B28). Ver otras

    Mercado Libre: publicación encontrada con un buscador, sin ver su precio ni su stock. Ver otras

  • M-03OpcionalUSD 80,00

    Ecosonda de mayor alcance (placa Open Echo con transductor)

    Para fondos de más de 6 m

Resumen por etapa

Etapa Ítems Esencial Recomendado Opcional Total Acumulado (esencial + recomendado) Acumulado (todo)
Etapa 0 11 82.00 15.00 0.00 97.00 97.00 97.00
Etapa 1 9 34.50 0.00 10.00 44.50 131.50 141.50
Etapa 2 4 42.50 6.00 0.00 48.50 180.00 190.00
Etapa 3 16 113.40 28.00 5.00 146.40 321.40 336.40
Etapa 4 16 249.00 15.00 0.00 264.00 585.40 600.40
Etapa 5 7 150.00 43.00 2.00 195.00 778.40 795.40
Etapa 7 5 54.60 0.00 30.00 84.60 833.00 880.00
Etapa 8 4 13.00 4.00 10.00 27.00 850.00 907.00
Etapa 9 3 0.00 0.00 195.00 195.00 850.00 1102.00
Total 75 739.00 111.00 252.00 1102.00

Presupuesto total según el escenario

Escenario Qué incluye Total (USD)
Mínimo solo lo esencial 739.00
Recomendado esencial + recomendado 850.00
Completo todo, con opcionales 1102.00

Por origen de compra

Origen Total (USD)
AliExpress 852.00
Local 250.00

Notas sobre algunos ítems

  • Caño de PVC: el de pared de 3,2 mm pesa 1,5 kg por metro. Si conseguís caño de 110 mm de pared más fina (línea liviana o de ventilación, de unos 2 mm), el barco baja casi un kilo. Medí siempre el diámetro exterior real.
  • Perfil 2020: pedilo ya cortado a medida. Si no conseguís perfil ranurado, usá caño cuadrado de aluminio de 20 × 20 mm: las monturas lo aprietan igual, pero para fijar lo demás vas a tener que taladrar.
  • Caja principal: las medidas cambian según el vendedor. Comprá la caja, medila y corregí caja_ppal en cad/parametros.scad antes de imprimir los topes. Si viene con orejas de fijación exteriores, mejor: se atornilla directo a los largueros.
  • Kit Pixhawk 2.4.8: es un clon de un diseño abierto. Probalo en el banco apenas llegue (la etapa 5 dice cómo). Si podés pagar más, un Pixhawk 6C original (unos USD 200 con GPS) es la opción de menor riesgo y se configura igual.
  • Sonda DS18B20, GPS BN-220 y similares: hay muchas copias. Funcionan, pero comprá en vendedores con opiniones.

Parte 2 · Paso a paso

Etapa 0 · El taller

4 min de lectura

En este capítulo

Objetivo: tener un lugar de trabajo, las herramientas básicas, los programas instalados y haber hecho tres cosas por primera vez: una soldadura, una medición con el multímetro y una pieza impresa que calza.

Tiempo: un fin de semana · Gasto: USD 97 (menos si ya tenés herramientas)

Vas a aprender Compras Imprimís
Seguridad, multímetro, soldadura, tolerancias de impresión, a usar la terminal Ítems T-01 a T-11 de la lista prueba_ajustes

Lectura previa: secciones 2 y 12 de Fundamentos.

Paso 1 · El lugar

Una mesa firme, buena luz, un enchufe con térmica y disyuntor, ventilación para soldar y una superficie que no se queme (un cerámico o una tabla). Cajas o frascos para no perder tornillos. Un cuaderno: todo lo que midas y cambies se anota con fecha.

Paso 2 · Bajar el proyecto

En la página del repositorio: botón verde Code → Download ZIP, y descomprimilo en una carpeta fácil de encontrar (por ejemplo Documentos/explorador). Si usás git: git clone de la dirección del repositorio.

Paso 3 · Instalar los programas

Programa Para qué De dónde
Bambu Studio Preparar las piezas para la impresora Sitio de Bambu Lab
Arduino IDE 2 Programar el ESP32 arduino.cc
Python 3 Herramientas de datos python.org (en Windows, tildá "Add Python to PATH")
Mission Planner Piloto automático (se usa desde la etapa 5) ardupilot.org
OpenSCAD (opcional) Modificar las piezas openscad.org

En el Arduino IDE, agregá el soporte para ESP32: Herramientas → Placa → Gestor de placas, buscá "esp32" e instalá esp32 de Espressif Systems.

Probá Python. Abrí una terminal (en Windows: PowerShell) dentro de la carpeta del proyecto:

cd herramientas
pip install -r requisitos.txt
python flotacion.py

Tiene que aparecer la tabla de pesos y el calado del barco.

Paso 4 · Tu primer mapa (sin barco)

python simular_datos.py --salida practica.csv
python procesar_batimetria.py practica.csv --salida mapa_practica --nivel-inicio 0.60 --nivel-fin 0.75

Abrí mapa_practica/mapa_batimetrico.png y resumen.txt. Eso mismo vas a hacer con datos tuyos en la etapa 2. Abrí también practica.csv con una planilla de cálculo y mirá las columnas.

Paso 5 · Multímetro: cuatro ejercicios

  1. Tensión continua: medí una pila AA (unos 1,5 V) y el cargador de un celular (5 V). Invertí las puntas: el signo cambia. Así se detecta la polaridad.
  2. Continuidad (el modo que pita): tocá las dos puntas entre sí; después los dos extremos de un cable. Así se encuentra un cable cortado.
  3. Resistencia: cuando lleguen las resistencias, medí una de 4,7 kΩ.
  4. Lo que no se hace: nunca midas resistencia o continuidad en un circuito con tensión, y nunca pongas las puntas en "corriente" (A) para medir una tensión: es un cortocircuito a través del multímetro.

Paso 6 · Soldadura: practicar antes de que importe

Con dos pedazos de cable de descarte:

  1. Soldador a 350 °C. Limpiá la punta en la esponja y estañala (una gota de estaño que la deje brillante).
  2. Pelá 8 mm de cada cable y retorcé los hilos.
  3. Estañá cada cable: apoyá el soldador en el cobre, contá hasta dos, y acercá el estaño al cobre, no al soldador. Tiene que fluir y quedar brillante.
  4. Poné un trozo de termocontraíble en uno de los cables, lejos de la punta.
  5. Juntá los dos cables estañados y calentá hasta que se fundan en uno.
  6. Corré el termocontraíble sobre la unión y contraelo con calor.
  7. Tirá fuerte: no se tiene que soltar.

Repetilo cinco veces. Una soldadura buena es brillante y lisa; una "fría" es opaca, con forma de bolita, y falla justo en el agua. Anteojos puestos y ventilación.

Paso 7 · Primera impresión: prueba_ajustes

  1. En Bambu Studio, abrí cad/stl/prueba_ajustes.stl.
  2. Podés usar PLA o PETG para esta pieza. Capa de 0,20 mm, 3 paredes.
  3. Imprimila (unos 20 minutos).
  4. Cuando tengas el caño y el perfil (etapa 3), probá los calces con la tabla de Impresión 3D. Mientras tanto, probá los agujeros con tornillos M3 y M5.

Listo cuando...

Para aprender más

Parte 2 · Paso a paso

Etapa 1 · Laboratorio ESP32

4 min de lectura

En este capítulo

Objetivo: programar el ESP32 y hacer que lea temperatura y posición y las guarde en una tarjeta. Al terminar tenés un registrador de datos funcionando sobre la mesa.

Tiempo: dos o tres tardes · Gasto: USD 35

Vas a aprender Compras Imprimís
Programar, entradas y salidas, puertos serie, buses 1-Wire y SPI, GPS, archivos CSV Ítems E-01 a E-08 Nada

Lectura previa: secciones 5, 6 y 7 de Fundamentos. Las conexiones de cada laboratorio están en el encabezado de su archivo y resumidas en la tabla A de Cableado.

Cómo es cada laboratorio

Cada carpeta de firmware/labs/ tiene un programa corto, muy comentado, que enseña una sola cosa. El método es siempre igual:

  1. Leé el encabezado y armá las conexiones con el ESP32 desenchufado.
  2. Abrí el .ino en el Arduino IDE.
  3. Herramientas → Placa → ESP32 Dev Module y elegí el Puerto.
  4. Botón Subir (la flecha). Si se queda en "Connecting...", mantené apretado el botón BOOT de la placa.
  5. Herramientas → Monitor serie, a 115200 baudios.
  6. Hacé los "Probá:" que están al final de cada programa. Ahí está el aprendizaje.

Laboratorio 1 · Parpadeo

lab01_parpadeo. Sin cables. Vas a ver el LED azul parpadear y el contador en el monitor serie. Cambiá los tiempos y volvé a subir: ya programaste un microcontrolador.

Laboratorio 2 · Temperatura

lab02_temperatura. Instalá las bibliotecas OneWire y DallasTemperature (Herramientas → Administrar bibliotecas). Armá en la protoboard:

  • rojo → 3V3 · negro → GND · amarillo → GPIO 4
  • resistencia de 4,7 kΩ entre GPIO 4 y 3V3

Sin la resistencia el sensor no contesta: es la que mantiene la línea "en alto" cuando nadie habla. Verificá el termómetro en agua con hielo (cerca de 0 °C).

Laboratorio 3 · GPS

lab03_gps. Biblioteca TinyGPSPlus. VCC → 3V3, GND → GND, TX del GPS → GPIO 16. Llevá todo cerca de una ventana o afuera.

  • Poné VER_NMEA_CRUDO en true para ver las sentencias tal como salen del GPS. Buscá la que empieza con $GPGGA o $GNGGA: ahí viajan la hora, la posición y la cantidad de satélites.
  • Dejalo quieto 5 minutos y anotá cuánto cambian los últimos decimales. Un cambio de 0,00001° de latitud es 1,1 m: ese baile es el error de tu GPS.

Laboratorio 4 · Tarjeta SD

lab04_tarjeta_sd. Formateá la tarjeta en FAT32. Lector: VCC → VIN (5 V), GND → GND, CS → 5, SCK → 18, MISO → 19, MOSI → 23. Después abrí prueba.csv en la compu y hacé un gráfico.

Laboratorio 6 · Rumbo y distancia

lab06_rumbo_y_distancia (el 5 es del sonar y el 7 de los motores; van en las etapas 2 y 4). Cargá las coordenadas de un punto cercano, salí a caminar con la notebook o un power bank y mirá cómo el programa te dice cuánto falta y hacia dónde girar. Es, en chico, lo que hace el piloto automático.

Todo junto: el nodo sonar, todavía sin sonar

  1. Dejá conectados a la vez el termómetro, el GPS y el lector de tarjeta.
  2. Abrí firmware/nodo_sonar/nodo_sonar.ino y subilo.
  3. En el monitor serie aparece una línea por segundo. Los campos de profundidad están vacíos y la última columna dice 0: no hay sonar.
  4. Con el celular, conectate a la red WiFi Explorador (clave sondeo1234) y abrí http://192.168.4.1. Vas a ver temperatura, GPS y el nombre del archivo.
  5. Alimentalo con un power bank y da una vuelta a la manzana.
  6. Abrí el SONDA_001.CSV de la tarjeta en una planilla.

Leer el LED: un destello por segundo = todo bien · dos destellos = sin GPS · parpadeo rápido = sin tarjeta.

Abrí también config.h: ahí están los pines y los ajustes. Y hojeá el programa: está dividido en funciones cortas (sonar_atender, registro_atender...) que el loop() llama una tras otra, sin frenar nunca. Ese es el patrón de todo programa que atiende varias cosas a la vez.

Listo cuando...

Si algo falla

Tabla "ESP32 y sensores" de Problemas comunes.

Para aprender más

  • Random Nerd Tutorials (https://randomnerdtutorials.com): cientos de tutoriales de ESP32 con cada sensor.
  • La documentación de cada biblioteca, desde el propio gestor del Arduino IDE.

Parte 2 · Paso a paso

Etapa 2 · Sonda de mano

5 min de lectura

En este capítulo

Objetivo: una ecosonda portátil con GPS que graba profundidades. La usás desde un muelle, un bote o un kayak y hacés tu primer relevamiento real, meses antes de que el barco exista. Todo lo que construyas acá va después adentro del catamarán.

Tiempo: dos fines de semana · Gasto: USD 49

Vas a aprender Compras Imprimís
Cómo mide un sonar, tramas binarias, calibración, estanqueidad básica, procesar datos reales Ítems S-01 a S-04 soporte_sonar

Lectura previa: secciones 8 y 11 de Fundamentos.

Paso 1 · Conocer el sonar en el banco

El DYP-L04 trae cuatro cables: rojo (5 a 24 V), negro (GND), blanco (los datos que salen del sonar) y amarillo (la orden de disparo).

  1. Alimentalo solo: rojo a VIN (5 V) del ESP32, negro a GND.
  2. Medí el cable blanco contra GND con el multímetro.
    • Cerca de 3,3 V: va directo al GPIO 26.
    • Cerca de 5 V: armá el divisor de 1 kΩ y 2 kΩ que explica Cableado.
  3. Blanco → GPIO 26, amarillo → GPIO 25.
  4. Subí lab05_sonar.

En el aire vas a ver respuestas con valor 0: es normal, el sonar solo mide bajo el agua.

Paso 2 · Primeras mediciones en agua

Llená un balde hondo, un tacho de 200 litros o usá una pileta. Sumergí el transductor mirando hacia abajo, a unos centímetros de la superficie.

  • Compará lo que marca con una cinta métrica.
  • Acercalo al fondo hasta que deje de medir: encontraste la zona ciega.
  • En un balde chico vas a ver lecturas raras: son rebotes en las paredes. El haz es un cono; necesita agua abierta alrededor.
  • Mirá los bytes en el monitor serie: FF 03 E8 EA es 0x03E8 = 1000 mm, y EA es la suma de control (FF + 03 + E8, quedándose con el último byte).

Paso 3 · Armar la sonda

  1. Imprimí soporte_sonar (PETG, 4 paredes; el STL ya viene en la posición correcta).
  2. Pasá el cuerpo roscado del sonar por el agujero del soporte, con la cara hacia abajo, y apretá su tuerca.
  3. Fijá el soporte a la punta de un caño o palo de 1,5 m con dos precintos o tornillos (más adelante se atornilla al mástil del barco).
  4. Atá la sonda de temperatura junto al sonar.
  5. Poné el ESP32, el GPS, el lector de tarjeta y un power bank en el recipiente hermético. Hacele dos agujeros de 12,5 mm, colocá dos prensacables PG7 y pasá por ahí los cables del sonar y del termómetro.
  6. El GPS, arriba de todo, contra la tapa.
  7. Subí nodo_sonar (el mismo de la etapa 1). Ahora la profundidad aparece.

Paso 4 · Calibrar: la prueba de la barra

Seguí el procedimiento de De los datos al mapa: tres profundidades conocidas, tres factores, el promedio a FACTOR_CALIBRACION en config.h. Anotá en el cuaderno la fecha, la temperatura del agua y los valores.

Paso 5 · Primer relevamiento

Elegí un lugar tranquilo y seguro: un muelle, una dársena, una laguna. Con chaleco si estás embarcado o sobre un muelle sin baranda.

  1. Antes de empezar, anotá la hora y la altura del río (o del lago).
  2. Encendé y esperá el destello único del LED (GPS y tarjeta bien). Mirá la profundidad en el celular.
  3. Sumergí el sonar siempre a la misma profundidad: marcá el palo con cinta a 10 cm de la cara del transductor y mantené la marca en la superficie. Ese es tu calado del transductor.
  4. Recorré despacio: caminando por el muelle, o remando en líneas paralelas.
  5. Al terminar, esperá 10 segundos antes de apagar y anotá hora y altura del agua.

Paso 6 · Tu primer mapa

cd herramientas
python procesar_batimetria.py SONDA_001.CSV --salida mi_primer_mapa \
       --calado-transductor 0.10 --nivel-inicio 0.62 --nivel-fin 0.70

(Con los niveles que anotaste. En una laguna, sin --nivel-....)

Si recorriste una sola línea, vas a ver una franja en vez de un mapa: es un perfil del fondo, y ya es un resultado. Leé resumen.txt: cuántos puntos se descartaron y por qué.

Listo cuando...

Lo que conviene anotar para más adelante

  • Qué pasa con la lectura cuando hay olas o cuando movés el palo rápido.
  • A qué distancia de un pilote o una pared aparecen ecos falsos.
  • Cuánto dura el power bank.

Esas observaciones son las que después te van a hacer planificar bien las líneas del barco.

Parte 2 · Paso a paso

Etapa 3 · Cascos y estructura

7 min de lectura

En este capítulo

Objetivo: el catamarán armado y flotando, todavía sin motores ni electrónica. Al terminar sabés cuánto pesa, cuánto se hunde y que no le entra agua.

Tiempo: tres o cuatro fines de semana (unas 40 horas son de impresora) Gasto: USD 141

Vas a aprender Compras Imprimís
Flotación y equilibrio, imprimir piezas grandes y resistentes, sellar, armar una estructura desmontable Ítems C-01 a C-16 (el C-12 es opcional) proa ×2, popa ×2, montura ×4, tapa_montura ×4, tapa_perfil ×8

Lectura previa: secciones 1 y 12 de Fundamentos y la guía de Impresión 3D completa.

Vista desde arriba

Medidas del armado

Largo de cada caño 1200 mm
Distancia entre ejes de los caños 600 mm
Monturas A 300 mm a cada lado del centro de cada caño (600 mm entre sí)
Travesaños (2) 700 mm, apoyados en las monturas
Largueros (2) 640 mm, sobre los travesaños, separados 140 mm entre ejes
Mástil 600 mm, vertical, por delante del travesaño de proa (se monta en la etapa 5)

Paso 1 · Calibrar la impresora contra tus materiales

Con el caño y el perfil ya comprados, medilos con el calibre y probá prueba_ajustes siguiendo esta tabla. Si hace falta, corregí cad/parametros.scad y regenerá los STL. No imprimas las proas hasta que el anillo calce bien.

Paso 2 · Imprimir

Orden sugerido: primero una montura y una tapa_montura (2 h 30 y 1 h 30) y probalas con el caño, el perfil y los bulones. Si calzan, lanzá el resto:

Tanda Piezas Tiempo aprox.
1 1 montura + 1 tapa (prueba) 4 h
2 3 monturas 7 h 30
3 3 tapas + 8 tapas de perfil 5 h
4 y 5 1 proa por tanda 8 h cada una
6 2 popas 8 h

Respetá la posición de cada pieza: la montura va de costado, como ya viene girada en su STL.

Paso 3 · Cortar los caños

  1. Marcá 1200 mm. Para que el corte salga a escuadra, envolvé el caño con una hoja de papel haciendo coincidir sus bordes y marcá todo el contorno.
  2. Cortá con sierra de arco, girando el caño de a poco.
  3. Sacá la rebaba con lija o un cúter y limpiá por dentro.
  4. Hacé una marca con fibra a todo lo largo de cada caño (apoyándolo contra el marco de una puerta): te va a servir para alinear las piezas.

Anteojos puestos; el caño se sujeta, no se sostiene con la mano que corta.

Paso 4 · Preparar proas y popas

  1. Prueba de agua, lijado y dos manos de pintura o barniz, como indica Sellado y terminación.
  2. Presentalas en seco en el caño: tienen que entrar hasta el tope.

Paso 5 · Relleno de flotación

Cortá los flota-flota y metelos dentro de cada caño hasta llenarlo sin apretar. No hacen más flotador al barco: hacen que no pueda llenarse de agua si algo pierde.

Paso 6 · Pegar y sellar

Con sellador poliuretánico (no silicona):

  1. Lijá suave los últimos 4 cm de cada extremo del caño y el interior de los encastres. Limpiá con alcohol y dejá secar.
  2. Hacé un agujerito de 1 mm en el centro de cada popa: deja salir el aire al cerrar y evita que la presión empuje la tapa mientras cura.
  3. Poné un cordón generoso de sellador dentro del encastre de la proa.
  4. Calzala girándola un cuarto de vuelta hasta el tope. Tiene que desbordar sellador en todo el contorno: alisalo con el dedo mojado en agua jabonosa.
  5. Repetí con la popa. Sujetá las dos con cinta de papel.
  6. Dejá curar 48 horas con el caño horizontal.
  7. Tapá el agujerito de la popa con una gota de sellador y esperá un día más.

Paso 7 · Prueba de estanqueidad

  1. Pesá cada casco y anotá el peso con marcador indeleble en el propio caño.
  2. Sumergilo entero en una pileta o bañera, sujetándolo, durante 10 minutos. Buscá hilos de burbujas.
  3. Secalo y volvé a pesarlo. Si pesa más, entró agua: buscá el lugar y resellá.

Guardá ese número. Pesar los cascos después de cada salida es la forma más simple de saber si están tomando agua.

Paso 8 · Monturas

En cada caño van dos monturas, a 300 mm del centro hacia cada lado, alineadas con la marca de fibra.

  1. Meté los cuatro bulones M5×40 de cabeza hexagonal por debajo de la montura, con la cabeza en su alojamiento. Quedan apuntando hacia arriba.
  2. Cortá una tira de cámara de bicicleta de 9 × 7 cm y ponela entre la montura y el caño.
  3. Pasá una abrazadera por cada pie de la montura, alrededor del caño.
  4. Apretá de a poco, alternando, sin llegar al máximo todavía.

Paso 9 · Armar el cuadro

Sobre un piso plano:

  1. Poné los dos cascos paralelos, a 600 mm entre ejes.
  2. Apoyá los dos travesaños en los canales de las monturas, sobresaliendo lo mismo de cada lado.
  3. Colocá las tapas, arandelas y tuercas mariposa. Apretá a mano.
  4. Medí las dos diagonales entre monturas: tienen que ser iguales. Si no, el cuadro está torcido: aflojá, acomodá y volvé a apretar.
  5. Ahora sí, apretá bien las ocho abrazaderas. Las monturas no deben poder girar a mano.
  6. Fijá los dos largueros sobre los travesaños con dos escuadras en cada cruce, separados 140 mm entre ejes y centrados. Usá los tornillos y las tuercas T de acero inoxidable: los que traen las escuadras se oxidan.
  7. Poné las tapas en las puntas de los perfiles.

Probá el desarme: sacando las ocho mariposas, los dos cascos se separan del cuadro. Así lo vas a transportar.

Paso 10 · Prueba de flotación

En una pileta, una laguna tranquila o una dársena, con el barco atado:

  1. Pesá el barco armado (subite a una balanza con él y restá tu peso).
  2. Cargalo con botellas de agua sobre los largueros hasta llegar al peso final estimado, 11 kg (un litro de agua es un kilo). Poné la carga donde irá la caja.
  3. Mirá la línea de flotación: tiene que quedar por debajo de la mitad del caño, a unos 50 mm de la quilla.
  4. Mirá de costado: tiene que flotar horizontal. Corré la carga hasta que lo haga y marcá en los largueros dónde quedó: ahí va la caja.
  5. Empujá una esquina hacia abajo y soltá: vuelve y se queda quieto.
  6. Agregá 2 kg más: es tu margen. La línea no debe pasar de medio caño.
  7. Dejalo 30 minutos en el agua, sacalo y pesá los cascos.

Compará con python herramientas/flotacion.py --peso <tu peso>.

Listo cuando...

Errores típicos

  • Sellar con silicona. Se despega del PVC en semanas.
  • Apretar las abrazaderas sin goma. La montura patina.
  • Olvidar el agujerito de la popa. El aire comprimido la empuja hacia afuera mientras cura y queda torcida.
  • Imprimir con PLA "para probar" y dejarlo. Al primer día de sol se deforma.

Parte 2 · Paso a paso

Etapa 4 · Energía y propulsión

7 min de lectura

En este capítulo

Objetivo: el sistema eléctrico de potencia armado, con fusible, y los dos propulsores montados y girando bajo tu control. Todavía sin piloto automático: los vas a mover desde el ESP32 para entender qué es un ESC.

Tiempo: tres o cuatro fines de semana · Gasto: USD 264

Vas a aprender Compras Imprimís
Armar una batería de litio, fusibles, cables de potencia, soldar conectores, ESC y PWM, medir corriente, hacer estanca una caja Ítems P-01 a P-16 soporte_motor ×2, tope_caja ×4 (dos espejados), bandeja_principal

Lectura previa: secciones 2, 3 y 4 de Fundamentos y la parte B1 de Cableado.

Esta es la etapa con más riesgo. Una batería de litio en corto entrega cientos de amperes, y una hélice corta. Reglas: batería desconectada mientras trabajás; fusible siempre; propulsores sujetos y sumergidos antes de dar potencia; nadie con las manos cerca.

Paso 1 · La batería

Se arma en casa con 12 celdas LiFePO4 y un BMS. Es el trabajo más delicado de la etapa: seguí Construir la batería de punta a punta, sin saltear ninguna medición. Al terminar tenés que tener:

  1. Entre 12,8 y 13,4 V en el conector XT60, con la polaridad correcta.
  2. Los cuatro grupos de celdas a menos de 0,05 V uno de otro.
  3. Una primera carga completa con el cargador de 14,6 V, vigilada. Nunca con un cargador de plomo-ácido ni de LiPo.

Si preferís no armarla, sirve una batería LiFePO4 de 12,8 V ya hecha: de 15 Ah o más para llegar a las dos horas.

Paso 2 · El arnés de potencia

Soldá, en este orden, con cable de 14 AWG:

Batería (+) ─ portafusible (20 A) ─ llave ─ XT60 hembra
Batería (−) ─────────────────────────────── XT60 hembra
  • El fusible, a menos de 15 cm del borne positivo. De 20 A si cada propulsor toma hasta 8 A a fondo; de 30 A si toma hasta 12 A (mirá el dato en la publicación del tuyo).
  • En los XT60, el lado plano y el signo + grabado te indican la polaridad. Convención: el conector hembra del lado de la batería (no quedan contactos expuestos con tensión).
  • Cada soldadura con su termocontraíble.

Antes de poner el fusible: multímetro en continuidad entre los dos contactos del XT60. No debe pitar. Poné el fusible y medí tensión: 12,8 a 13,4 V con la polaridad correcta.

Paso 3 · Reguladores de 5 V

  1. Conectá un UBEC al arnés (rojo a +, negro a −).
  2. Medí su salida sin nada conectado: entre 5,0 y 5,3 V.
  3. Repetí con el segundo.
  4. Probá alimentar el ESP32 por el pin VIN desde un UBEC: tiene que arrancar igual que por USB. Nunca los dos a la vez (USB y VIN): mientras lo programes, desconectá el UBEC.

Paso 4 · Un propulsor en el balde

  1. Sujetá un propulsor dentro de un balde con agua (un listón atravesado y precintos). Totalmente sumergido.
  2. Conectá sus tres cables al ESC, y el ESC al arnés.
  3. Señal del ESC → GPIO 27 del ESP32; negro del ESC → GND del ESP32. El cable rojo fino del ESC, aislado.
  4. Instalá la biblioteca ESP32Servo y subí lab07_motores.
  5. Con el ESP32 por USB, conectá la batería. El ESC hace unos pitidos: detectó el punto muerto.
  6. En el monitor serie (con "Nueva línea"), escribí 10 y Enter. Después 20, -20, 0.

Observá y anotá:

  • A partir de qué porcentaje empieza a girar (la zona muerta del ESC).
  • Hacia dónde empuja el agua con números positivos. Si es para el lado equivocado, intercambiá dos de los tres cables del motor.
  • La corriente: multímetro en la escala de 10 A, en serie con el positivo. Medí al 20 % y al 50 %. Con esos números ya podés estimar la autonomía real.

Repetí con el otro propulsor y su ESC. Marcá cada conjunto: IZQ y DER.

Paso 5 · Medir el propulsor e imprimir sus soportes

  1. Medí con el calibre la separación entre los agujeros de fijación del propulsor (o de su base) y el diámetro de los tornillos.
  2. Las ranuras del soporte_motor aceptan tornillos M3 separados 15 o 30 mm a lo ancho y hasta 36 mm a lo largo. Si tu propulsor es distinto, cambiá motor_sep_y, motor_ranura y motor_d en cad/parametros.scad y regenerá el STL.
  3. Imprimí los dos soportes parados (PETG, 5 paredes, 40 %).

Paso 6 · Montar los propulsores

  1. Atornillá cada propulsor a la placa de su soporte, con la hélice hacia popa.
  2. Presentá el soporte debajo del caño, con su centro a 100 mm del extremo de popa del caño, bien abajo (usá la marca de fibra del lado opuesto).
  3. Abrí del todo dos abrazaderas, enhebrá cada banda por un túnel del soporte, rodeá el caño y cerralas. Tira de goma entre soporte y caño.
  4. Apretá. El soporte no debe girar ni correrse a mano.
  5. Llevá cada cable por debajo del caño hacia adelante y subilo junto a la montura de popa, sujeto con precintos. Dejalo flojo, sin tironear del propulsor.

Desde ahora el barco no puede apoyarse en el piso: usá dos caballetes o dos cajones bajo los caños.

Paso 7 · La caja principal

  1. Medí tu caja y corregí caja_ppal y bandeja en parametros.scad si no coincide. Imprimí tope_caja ×4 (dos espejados) y bandeja_principal.
  2. Agujeros para prensacables, en una pared lateral, a media altura, con mecha escalonada:
Cable Prensacables Agujero
Propulsor izquierdo y derecho PG9 ×2 15,5 mm
Sonar, termómetro, cable a la cámara PG7 ×3 12,5 mm
GPS del mástil (etapa 5) PG11 ×1 19 mm

Hacé ahora solo los que vas a usar; un agujero vacío es una entrada de agua. Cada prensacables con su junta, apretado con dos llaves. 3. Fijá los topes a los largueros en la posición que marcaste en la prueba de flotación, apoyá la caja y sujetala con las dos cinchas. 4. Pasá los cables de los propulsores por sus prensacables. Hacé una curva hacia abajo antes de entrar (gotero). 5. Adentro: batería sujeta con velcro, arnés, ESC separados entre sí. Empalmá con borneras Wago o soldando el reparto hacia los dos ESC y los dos UBEC.

Paso 8 · Prueba de estanqueidad de la caja

Con la caja cerrada, vacía de electrónica, con papel de cocina adentro: mojala con una manguera o regadera durante 5 minutos desde todos los ángulos. Abrila: el papel tiene que estar seco. No hace falta sumergirla: va 10 cm sobre el agua, pero recibe salpicaduras y lluvia.

Paso 9 · Prueba final de la etapa

Con el barco sobre caballetes y cada propulsor dentro de un balde con agua:

  1. Conectá un ESC por vez al ESP32 con lab07_motores.
  2. Verificá adelante y atrás en los dos.
  3. Dejá cada uno 2 minutos al 30 %. Tocá el ESC, los cables y los conectores: tibios está bien; algo que quema al tacto es una mala conexión.

Listo cuando...

Errores típicos

  • Probar el propulsor en seco. Se recalienta en segundos.
  • ESC unidireccional. Arranca solo desde 1000 µs y no tiene marcha atrás.
  • Soldaduras frías en el XT60. Se calientan y caen tensión: el barco se reinicia al acelerar.
  • Prensacables en la tapa. El agua queda estancada encima. Van en un costado.

Parte 2 · Paso a paso

Etapa 5 · Piloto automático

5 min de lectura

En este capítulo

Objetivo: primero manejar el barco a radiocontrol; después verlo recorrer solo una misión de waypoints y volver. Todo en agua quieta y protegida.

Tiempo: tres o cuatro fines de semana · Gasto: USD 193

Vas a aprender Compras Imprimís
ArduPilot, calibraciones, modos, failsafes, geocerca, telemetría, planificar misiones, ajustar la navegación Ítems A-01 a A-07 base_gps

Lectura previa: secciones 9 y 10 de Fundamentos. Esta etapa sigue paso a paso la guía de Piloto automático; acá está el orden y lo que hay que lograr en cada parte.

Parte A · En el banco (sin agua)

  1. Probá el Pixhawk el día que llega, solo con el USB: puntos 1 y 2 de la guía.
  2. Cargá los parámetros del proyecto (punto 3).
  3. Conectá el GPS y sacalo a la ventana: tiene que aparecer la posición en el mapa de Mission Planner.
  4. Enlazá el radiocontrol (el receptor viene enlazado; si no, seguí el manual del transmisor), poné la salida en PPM y conectalo a RC IN.
  5. Configurá las radios de telemetría en 915 a 928 MHz (punto 7) y conectate por radio en vez de USB.

Parte B · Montaje en el barco

  1. Mástil: fijá el perfil de 600 mm vertical, por delante del travesaño de proa, en el centro, con tres escuadras: una a cada costado (unen la cara delantera del travesaño con los costados del mástil) y una arriba (une la cara superior del travesaño con la cara trasera del mástil). La punta inferior queda unos 15 mm por debajo de los caños.
  2. GPS: imprimí base_gps, calzala en la punta del mástil y trabala con un tornillo M5 y tuerca T. Pegá el GPS con su cinta y asegurá con precintos, con la flecha hacia la proa. Bajá el cable por la ranura del perfil y entralo a la caja por el prensacables PG11; sellá entre los dos cables con una gota de sellador.
  3. Dentro de la caja, sobre la bandeja: Pixhawk al centro con la flecha a proa, sobre su espuma; receptor y radio de telemetría con las antenas verticales y lejos de los cables gruesos; zumbador y botón de seguridad a mano.
  4. Cableado según Cableado B1 y B2: módulo de potencia entre el arnés y el reparto; ESC izquierdo a MAIN OUT 1; ESC derecho a MAIN OUT 3.
  5. Lista de control antes del primer encendido (al final de la página de cableado). Entera.

Parte C · Calibrar y probar en seco

Con el barco sobre caballetes y los propulsores en baldes con agua:

  1. Calibraciones: acelerómetro, brújula, radio, modos (punto 4).
  2. Monitor de batería ajustado contra el multímetro.
  3. Failsafe de radio configurado y probado (punto 5). Sin esto no hay agua.
  4. Prueba de motores (punto 6): izquierdo es izquierdo, adelante es adelante.
  5. Armar, modo Manual, y probar con el transmisor.

Parte D · Agua quieta

Elegí una laguna, una dársena o una pileta grande: sin corriente, sin olas, sin gente en el agua, con una orilla por la que puedas caminar todo alrededor.

Primera salida: radiocontrol (línea de recuperación de 20 m atada a popa)

  1. Revisá que flote horizontal con todo a bordo. Si no, corré la caja.
  2. Manual: adelante despacio, giros, marcha atrás, frenar.
  3. Probá el giro en el lugar: dirección a fondo con el acelerador al medio.
  4. Medí CRUISE_THROTTLE a 1 m/s y la corriente que consume (punto 8).
  5. Después de 15 minutos, sacalo, abrí la caja y revisá que esté seca.

Segunda salida: modos automáticos

  1. Loiter: se queda en el lugar.
  2. RTL desde 30 m.
  3. Failsafe real: transmisor apagado a 20 m.
  4. Geocerca: bajá FENCE_RADIUS a 30 m, manejalo hacia afuera y mirá cómo pega la vuelta. Restaurá el valor.

Tercera salida: primera misión

  1. En casa, planificá un cuadrado de 30 m de lado, con RTL al final (punto 9).
  2. En el agua: Manual hasta zona despejada, y Auto.
  3. Mirá el recorrido real contra el planeado en Mission Planner. Si zigzaguea o dobla muy abierto, ajustá de a un parámetro.
  4. Repetí con una grilla chica hecha con generar_grilla.py (60 × 30 m, líneas cada 10 m).

Listo cuando...

Errores típicos

  • Saltear la prueba del failsafe porque "ya lo configuré".
  • Calibrar la brújula adentro, junto a la mesa de trabajo.
  • El GPS con la flecha torcida: el barco navega de costado o en círculos.
  • Ajustar tres parámetros a la vez. Después no sabés cuál arregló qué.
  • Ir al río "porque ya anda". Falta integrar el sonar y sumar horas de agua quieta.

Parte 2 · Paso a paso

Etapa 6 · Sondeo autónomo

5 min de lectura

En este capítulo

Objetivo: unir las dos mitades del proyecto. El nodo sonar de la etapa 2 se muda al barco, le pasa la profundidad al piloto automático, y el barco releva solo una grilla. Terminás con un mapa batimétrico hecho por tu barco.

Tiempo: dos fines de semana · Gasto: nada nuevo

Vas a aprender Compras Imprimís
Integrar sistemas, NMEA, planificar un relevamiento, comparar dos fuentes de datos — — (ya tenés soporte_sonar)

Paso 1 · Preparar el nodo sonar para el barco

  1. En firmware/nodo_sonar/config.h cambiá USAR_WIFI a 0 (dentro de la caja no hace falta y evita ruido junto al receptor de radio) y subí el programa.
  2. Pasá el circuito de la protoboard a algo firme: una placa perforada soldada o, como mínimo, los cables Dupont asegurados con una gota de adhesivo termofusible en cada conector. Las vibraciones aflojan todo.
  3. Fijá el ESP32, el lector de tarjeta y el GPS chico a la bandeja con precintos.

Paso 2 · Montar el sonar en el mástil

  1. Atornillá soporte_sonar a la cara delantera del mástil, en la punta de abajo, con dos tornillos M5 y tuercas T, la repisa hacia proa.
  2. La cara del transductor tiene que quedar entre 8 y 12 cm bajo el agua con el barco cargado. Regulá la altura deslizando el mástil o el soporte.
  3. Atá la sonda de temperatura al soporte.
  4. Subí los dos cables por la ranura del mástil, sujetos con precintos, y entralos a la caja por sus prensacables PG7.
  5. En el agua, medí con una regla el calado real del transductor. Anotalo.

Para transportar el barco, aflojá las escuadras y subí o sacá el mástil: el sonar es lo que más abajo queda en la proa.

Paso 3 · Conectar el ESP32 al Pixhawk

Según Cableado B3:

  • UBEC 1 → VIN y GND del ESP32.
  • GPIO 17 → pin 3 (RX) del puerto SERIAL 4/5.
  • GND del ESP32 → pin 6 (GND) del mismo puerto.

Los parámetros ya están cargados desde la etapa 5 (SERIAL4_PROTOCOL = 9, SERIAL4_BAUD = 9, RNGFND1_TYPE = 17, RNGFND1_ORIENT = 25). Reiniciá el Pixhawk.

Paso 4 · Verificar en un balde y en el agua

  1. Con el sonar en un tacho hondo: en Mission Planner, pestaña Status, buscá sonarrange. Tiene que mostrar la profundidad y cambiar al mover el sonar.
  2. Sacá el sonar del agua: a los pocos segundos el valor deja de actualizarse. Es correcto: sin eco, el ESP32 no transmite nada.
  3. Con el barco a flote, manejalo en Manual por una zona de profundidad conocida y compará.
  4. Poné sonarrange en el panel Quick de la pantalla DATA para tenerlo a la vista.

Paso 5 · Primer relevamiento autónomo

En el mismo lugar de agua quieta de la etapa 5:

  1. Planificá una grilla que cubra una zona interesante (donde sepas que el fondo cambia), con líneas cada 5 m:
python herramientas/generar_grilla.py --centro <lat>,<lon> --largo 80 --ancho 40 \
       --rumbo <grados> --separacion 5 --velocidad 1.0 --rtl --salida laguna.waypoints
  1. Agregá a mano una línea que cruce a todas las demás: es tu control de calidad.
  2. Anotá hora y nivel del agua (en una laguna, alcanza con una marca en un pilote).
  3. Botá, verificá sonarrange, y Auto.
  4. Mientras navega, mirá la profundidad en vivo. Vas a "ver" el fondo.
  5. Al volver, esperá 10 segundos antes de cortar la energía.

Paso 6 · El mapa

python herramientas/procesar_batimetria.py SONDA_00X.CSV --salida laguna_mapa \
       --calado-transductor 0.10 --celda 1

Revisá:

  • resumen.txt: ¿qué porcentaje de puntos se aceptó?
  • El cruce: donde la línea de control cruza a las otras, ¿coinciden las profundidades dentro de 15 o 20 cm?
  • El recorrido dibujado sobre el mapa: ¿siguió las líneas?

Paso 7 · Comparar las dos fuentes

El Pixhawk guardó lo mismo en su registro (mensaje DPTH). Bajalo desde Mission Planner, abrilo con "Review a Log" y graficá DPTH.Depth. Tiene que parecerse a la columna prof_m del CSV del ESP32. Si las dos coinciden, la cadena completa (sonar → ESP32 → NMEA → Pixhawk) funciona.

Listo cuando...

Qué ajustar si los datos salen mal

Problema Probá
Muchos huecos Sonar más profundo (12 a 15 cm); menos velocidad (WP_SPEED = 0.8)
Picos al doblar Es normal: el barco se inclina y entran burbujas. El filtro los saca
Ruido constante Alejá el cable del sonar de los cables de los motores
Diferencias entre líneas de ida y de vuelta Revisá el calado del transductor; puede haber un retardo de 1 s entre posición y profundidad, que a 1 m/s es 1 m

Parte 2 · Paso a paso

Etapa 7 · Cámara

4 min de lectura

En este capítulo

Objetivo: la Raspberry Pi saca fotos de la superficie con la posición grabada, o video, y lleva su propio registro de la navegación.

Tiempo: dos fines de semana · Gasto: USD 55

Vas a aprender Compras Imprimís
Linux sin pantalla, SSH, instalar programas, servicios que arrancan solos, Python, EXIF Ítems R-01 a R-04 (R-05 es la mejora de cámara) soporte_caja_camara, bandeja_camara

La instalación completa, comando por comando, está en raspberry/README.md. Esta página da el orden y la parte mecánica.

Paso 1 · La Pi sobre la mesa

Con la Pi alimentada por su puerto micro USB, sin barco:

  1. Grabá la tarjeta con Raspberry Pi Imager, configurando ahí mismo el WiFi de tu casa, el usuario y SSH (paso 1 del README).
  2. Entrá por SSH desde tu compu (paso 2).
  3. Conectá la cámara con su cable plano y verificá que saque una foto.
  4. Instalá el programa del proyecto (paso 5).

Paso 2 · Probar sin Pixhawk

El README explica cómo correr un vehículo simulado en tu compu o en la misma Pi: el programa cree que está navegando y saca fotos con una posición inventada. Así comprobás todo antes de cablear.

Paso 3 · Medir la caja e imprimir

  1. Medí el interior de tu caja de 100 × 68 × 50: largo, ancho y, sobre todo, la profundidad desde el piso hasta la cara interna de la tapa.
  2. Medí la altura de tu cámara, de la placa a la punta del lente.
  3. Cargá esos valores en caja_cam_int y cam_alto_lente de cad/parametros.scad y regenerá bandeja_camara.
  4. Imprimí bandeja_camara y soporte_caja_camara.

El lente tiene que quedar a 2 mm de la tapa: más lejos aparecen reflejos del interior; si toca, la tapa no cierra.

Paso 4 · Armar la caja de la cámara

  1. Atornillá la Pi a los cuatro separadores bajos (tornillos M2.5 × 6) y la cámara al pedestal (M2 × 6), con el cable plano saliendo por el lado abierto del pedestal.
  2. Hacé un agujero de 12,5 mm en la pared que va a quedar hacia abajo y poné un prensacables PG7.
  3. Pasá el cable de 4 hilos y conectalo a la Pi según Cableado B4.
  4. Pegá un anillo de goma eva negra alrededor del lente, contra la tapa: corta los reflejos.
  5. Metele una bolsita de gel de sílice y cerrá.

Paso 5 · Montarla en el mástil

  1. Atornillá soporte_caja_camara a la cara delantera del mástil con dos tornillos M5 de cabeza fresada y tuercas T, a unos 25 cm por encima del travesaño.
  2. Calzá la caja con la tapa transparente hacia proa y el prensacables hacia abajo. Sujetala con dos precintos o tiras de velcro por las ranuras.
  3. Bajá el cable por el mástil hasta la caja principal (prensacables PG7).

Paso 6 · Conectar al Pixhawk

En la caja principal: UBEC 2 a los hilos de alimentación; los dos hilos de datos y el GND al puerto TELEM 2, cruzando TX con RX. Los parámetros SERIAL2_PROTOCOL = 2 y SERIAL2_BAUD = 57 ya están cargados.

Encendé y verificá (paso 6 del README) que el programa reciba posición y profundidad del Pixhawk.

Paso 7 · Probar en el agua

  1. En config.ini elegí el modo: fotos (una cada 3 segundos) o video.
  2. Hacé una salida corta en agua quieta.
  3. De vuelta en la orilla, bajá los datos por WiFi sin abrir la caja.
  4. Apagá la Pi de forma ordenada antes de cortar la energía (el README explica cómo). Cortarle la luz de golpe puede dañar la tarjeta.
  5. Abrí una foto y mirá sus propiedades: tiene que tener latitud y longitud. Abrí fotos.csv.

Listo cuando...

Consejos de imagen

  • Sol de frente: quema la imagen. Planificá las líneas para que la mayoría se recorran con el sol de costado o de atrás.
  • Gotas en la tapa: una pasada de cera para autos sobre la tapa hace que el agua escurra.
  • Horizonte torcido: nivelá el soporte con el barco a flote.
  • Tarjeta llena: una foto de 5 MP ocupa 2 a 3 MB; a una cada 3 segundos son unos 3 GB por hora.

Parte 2 · Paso a paso

Etapa 8 · Río de la Plata

5 min de lectura

En este capítulo

Objetivo: el primer relevamiento en el río, corto, cerca de la costa y con todo a favor, y su mapa corregido por el nivel del agua.

Tiempo: la preparación lleva más que la salida · Gasto: USD 17

Vas a aprender Compras Imprimís
Leer pronósticos y mareas, elegir lugar y momento, operar con listas de control, corregir datos por nivel Ítems O-01 a O-03 —

Requisito: las etapas 5, 6 y 7 completas, con al menos cinco salidas en agua quieta sin incidentes y el failsafe probado en cada una.

Esta etapa aplica dos páginas: Operar en el Río de la Plata y De los datos al mapa. Leelas enteras antes de seguir.

Paso 1 · Dos semanas antes: aprender a leer el río

Sin llevar el barco:

  1. Mirá todos los días el pronóstico de viento y la altura del río en el SHN. Anotá ambos y comparalos con lo que ves desde la costa. En dos semanas vas a reconocer cuándo el río está para vos.
  2. Bajá la carta náutica de tu zona y ubicá los canales, las boyas, los bancos y las profundidades cerca de la costa.
  3. Recorré a pie dos o tres lugares posibles con la lista de "Dónde operar".
  4. Andá a Prefectura de tu zona y preguntá (qué preguntar).
  5. Presentate en el club náutico más cercano. Además de permiso para botar, suelen dar lo más valioso: alguien con un bote y experiencia en ese lugar.

Paso 2 · Preparar el barco

  • Etiqueta con tu nombre y teléfono, plastificada, sobre la caja.
  • Banderín naranja en su varilla, atado con precintos al travesaño de popa.
  • Cinta reflectiva en proas y mástil.
  • Línea de recuperación en su carretel, con un mosquetón.
  • FENCE_RADIUS ajustado al lugar: que el círculo no llegue a ningún canal.
  • Baterías cargadas, tarjetas vacías, todo probado en casa el día anterior.

Paso 3 · Planificar la misión en casa

  1. Zona de trabajo: un rectángulo de 100 × 50 m pegado a la costa.
  2. Líneas perpendiculares a la costa, cada 10 m, a 1 m/s. Unos 600 m de recorrido: 10 a 15 minutos.
  3. Ningún waypoint a menos de 30 m de la orilla o de un muelle.
  4. Home en el punto de botadura. RTL al final.
  5. Mirala sobre la imagen satelital y sobre la carta.
python herramientas/generar_grilla.py --centro <lat>,<lon> --largo 100 --ancho 50 \
       --rumbo <perpendicular a la costa> --separacion 10 --velocidad 1.0 --rtl \
       --salida rio_01.waypoints

Paso 4 · El día

Revisá la tabla de "Cuándo salir" la noche anterior y a la mañana. Si una sola condición no se cumple, se posterga. No hay apuro: el río va a seguir ahí.

Elegí la hora cerca de un cambio de marea (hay menos corriente) y a la mañana.

En el lugar, seguí la lista de control antes de botar, punto por punto, en voz alta con tu acompañante.

Paso 5 · La primera salida: con línea

  1. Atá la línea de recuperación a popa.
  2. Manual: alejalo 20 m, probá los mandos contra la corriente y el viento reales. ¿Avanza bien hacia donde le cuesta más?
  3. Loiter un minuto: ¿mantiene la posición?
  4. RTL desde 30 m.
  5. Sacalo, abrí las cajas, revisá. Mirá el consumo: contra corriente va a ser mayor que en la laguna.

Si todo fue bien, eso es todo por hoy. La primera salida al río es para conocerlo, no para relevar.

Paso 6 · El primer relevamiento

En otra salida, con las mismas condiciones:

  1. Anotá hora y altura del río en la estación del SHN más cercana.
  2. Sin línea. Manual hasta el inicio de la zona; Auto.
  3. Uno mira el barco, el otro la pantalla.
  4. Al terminar vuelve solo. Anotá hora y altura del río.
  5. Enjuague, datos, cuaderno.

Paso 7 · El mapa del río

python herramientas/procesar_batimetria.py SONDA_00X.CSV --salida rio_01_mapa \
       --calado-transductor 0.10 --nivel-inicio <altura al empezar> --nivel-fin <altura al terminar> \
       --titulo "Mi primer relevamiento del Río de la Plata"

Compará tus profundidades reducidas con las de la carta náutica de esa zona. No van a coincidir al centímetro (el fondo cambia y tu instrumento es modesto), pero tienen que ser del mismo orden. Si la carta dice 2 m y tu mapa dice 5, revisá la corrección de nivel y las horas en UTC.

Listo cuando...

Y después

  • Repetí la misma zona un mes más tarde y compará: vas a ver cómo se mueve el fondo.
  • Achicá la separación de líneas a 5 m en un lugar interesante.
  • Cruzá las fotos con el mapa: qué hay en la superficie sobre cada rasgo del fondo.
  • Elegí tu primera mejora.

Crecé de a poco: cada salida un poco más larga que la anterior, nunca más lejos de lo que podés ir a buscar.

Parte 3 · Guías de consulta

4 · Impresión 3D con la Bambu Lab A1

6 min de lectura

En este capítulo

El barco lleva 13 modelos de piezas, 32 piezas en total, unos 1,2 kg de PETG y entre 55 y 65 horas de impresión, repartidas en las etapas. Ninguna necesita soportes y todas entran en la A1 (256 × 256 × 256 mm).

Las piezas imprimibles

Los archivos listos para imprimir están en cad/stl/. Los modelos editables están en cad/piezas/ y se ajustan cambiando números en cad/parametros.scad.

Antes de la primera pieza

  1. Medí con el calibre el diámetro exterior de tu caño (en tres lugares), el lado de tu perfil y tus cajas estancas.
  2. Imprimí prueba_ajustes (20 minutos, 22 g). Trae un anillo para el caño, un canal para el perfil, un agujero M5 con su hexágono y agujeros M3.
  3. Probá los calces:
Calce Cómo tiene que quedar Si no, cambiá en parametros.scad
Anillo en el caño Entra a mano con roce suave, sin juego visible tubo_od (tu medida real) y holgura_tubo (subila o bajala de a 0,2)
Perfil en el canal Entra sin forzar y no baila holgura_perfil
Tornillo M5 en su agujero Pasa libre d_m5
Cabeza hexagonal M5 en su alojamiento Entra y no gira af_m5
Tornillo M3 en el agujero chico Rosca firme en el plástico d_m3_rosca
  1. Si cambiaste algo, regenerá los STL (ver más abajo) y repetí la prueba.

Esos 20 minutos evitan tirar una proa de 8 horas.

Material: PETG

Filamento PETG común o PETG HF, de cualquier color claro (el oscuro se calienta más al sol)
Placa PEI texturada. En placa lisa poné adhesivo en barra para que la pieza no se suelde a la placa
Perfil en Bambu Studio El de tu filamento (por ejemplo "Bambu PETG HF" o "Generic PETG"), boquilla de 0,4 mm
Altura de capa 0,20 mm
Secado El PETG absorbe humedad: si hace hilos o burbujea, secalo 6 horas a 65 °C
Ambiente La A1 es abierta: sin corrientes de aire ni ventilador apuntándole

No uses PLA para piezas del barco: se deforma al sol. Sí sirve para prueba_ajustes y para ensayar.

Las piezas, una por una

Pieza Cant. Etapa Posición de impresión Paredes · relleno Peso c/u Tiempo c/u
prueba_ajustes 1 0 Plana 3 · 15 % 22 g 20 min
soporte_sonar 1 2 Apoyada sobre la repisa, como va montada 4 · 40 % 15 g 45 min
proa 2 3 Parada, con la boca sobre la placa 4 · 15 % 200 g 8 h
popa 2 3 Cara plana chica sobre la placa, boca hacia arriba 4 · 15 % 110 g 4 h
montura 4 3 De costado: la cara lateral de 84 mm sobre la placa 4 · 40 % 50 g 2 h 30
tapa_montura 4 3 Cara lisa sobre la placa, canal hacia arriba 4 · 40 % 30 g 1 h 30
tapa_perfil 8 3 Plana, las ocho juntas 2 · 15 % 1 g 40 min las 8
soporte_motor 2 4 Parado: una cara de 70 × 49 mm sobre la placa 5 · 40 % 65 g 3 h
tope_caja 4 4 Plano. Dos normales y dos espejados 4 · 30 % 8 g 25 min
bandeja_principal 1 4 Plana 3 · 25 % 80 g 3 h
base_gps 1 5 Plataforma sobre la placa 3 · 25 % 18 g 50 min
soporte_caja_camara 1 7 Espalda sobre la placa 3 · 25 % 28 g 1 h 15
bandeja_camara 1 7 Plana 3 · 25 % 13 g 40 min

Pesos y tiempos son estimaciones: el número real te lo da Bambu Studio al laminar. Cada archivo .scad repite estas indicaciones en su encabezado.

Los STL ya vienen girados en la posición de impresión. Abrilos y laminá sin rotarlos; lo único que hay que hacer a mano es espejar dos tope_caja. Si Bambu Studio ofrece "auto orientar", no lo uses con estas piezas.

Por qué importa la posición. La montura impresa de costado tiene las capas a lo largo de la fuerza de los bulones; acostada "como va en el barco" necesitaría soportes y los bulones tirarían en la dirección que despega capas. El soporte_motor parado deja lisa la superficie que apoya en el caño y los túneles de las abrazaderas salen sin soportes.

Ajustes que conviene tocar en Bambu Studio

  • Paredes (Wall loops): las de la tabla. Es lo que más resistencia da.
  • Capas de techo y piso: 5.
  • Relleno: giroide.
  • Costura (Seam): alineada o atrás, para que no quede una línea de poros repartida por toda la pieza.
  • Borde de adherencia (Brim): 5 mm en proa (es alta y la base es un anillo fino) y en montura.
  • Proa: si se bambolea arriba, bajá la velocidad de pared exterior a 60 mm/s. Dejá que la placa se enfríe sola antes de despegarla.
  • Espejar tope_caja: clic derecho sobre la pieza y "Espejar" en el eje X.

Sellado y terminación

Las piezas impresas tienen poros entre capas. Para las que tocan el agua:

  1. Prueba de estanqueidad de proas y popas: llenalas de agua sobre papel de cocina y esperá 10 minutos. Si aparece una gota, marcá el lugar.
  2. Lijá suave (grano 240) el interior del encastre y la zona marcada.
  3. Dos manos de barniz poliuretánico o pintura en aerosol para exterior, por fuera y, en proas y popas, también por dentro. Sella los poros y protege del sol. Dejá sin pintar el interior del encastre: ahí va el sellador.
  4. Monturas y soportes no necesitan ser estancos: una mano de pintura alcanza.

Si querés cambiar el diseño

Los modelos están hechos en OpenSCAD, un programa gratuito donde las piezas se describen con texto. No hace falta saber programar para ajustar medidas:

  1. Instalá OpenSCAD desde https://openscad.org.
  2. Abrí cad/parametros.scad con cualquier editor de texto, cambiá el número y guardá. Cada parámetro tiene su explicación al lado.
  3. Abrí la pieza (cad/piezas/proa.scad, por ejemplo) en OpenSCAD: F5 muestra una vista rápida, F6 calcula la pieza, F7 exporta el STL.
  4. O exportá todas juntas desde una terminal:
cd cad
./generar_stl.sh              # todas
./generar_stl.sh proa popa    # solo algunas
python3 verificar_stl.py      # controla que sean sólidos cerrados y que entren en la A1

cad/ensamble.scad muestra el barco entero armado: abrilo y giralo con el mouse para entender dónde va cada pieza.

Piezas y medidas que dependen de lo que compraste

Si tu... mide distinto de... cambiá y reimprimí
Caño 110,0 mm de diámetro exterior tubo_od proa, popa, montura, soporte_motor
Perfil 20,0 mm de lado perfil montura, tapa_montura, base_gps, tapa_perfil
Propulsor tornillos M3 a 15 o 30 mm motor_sep_y, motor_ranura, motor_d soporte_motor
Caja principal 290 × 190 × 140 mm caja_ppal, bandeja tope_caja, bandeja_principal
Caja de cámara 100 × 68 × 50 mm (interior 92 × 60 × 42) caja_cam, caja_cam_int soporte_caja_camara, bandeja_camara
Cámara 11,5 mm de alto hasta el lente cam_alto_lente bandeja_camara
Sonar cuerpo roscado M19 sonar_agujero soporte_sonar

Parte 3 · Guías de consulta

5 · Cableado

9 min de lectura

En este capítulo

Todas las conexiones del barco, en tablas que podés tildar cable por cable. Los pines del ESP32 coinciden con firmware/nodo_sonar/config.h.

Reglas antes de enchufar nada

  1. Batería desconectada mientras cableás. Siempre.
  2. Medí antes de conectar: tensión y polaridad de cada alimentación con el multímetro, sin la carga puesta.
  3. Todos los GND unidos. Batería, reguladores, Pixhawk, ESP32, Raspberry Pi, ESC y sonar comparten el negativo.
  4. TX va a RX. En toda conexión serie, lo que uno transmite el otro lo recibe.
  5. Nunca 5 V en un pin de datos de 3,3 V (ESP32, Raspberry Pi, Pixhawk).
  6. Primer encendido de a una cosa: primero el regulador solo, después la placa, después los sensores. Si algo calienta o huele, cortá.
  7. Hélices fuera del alcance cada vez que la batería está conectada.

Colores usados en la guía: rojo = positivo, negro = GND. Los cables de señal cambian según el fabricante: guiate por el nombre del pin, no por el color.


A. Sonda de mano (etapas 1 y 2)

El ESP32 solo, alimentado por USB desde la compu o un power bank.

Componente Pin del componente Pin del ESP32 Notas
Termómetro DS18B20 rojo (VDD) 3V3
negro (GND) GND
amarillo (datos) GPIO 4 + resistencia de 4,7 kΩ entre GPIO 4 y 3V3
GPS (BN-220 o similar) VCC 3V3 Algunos módulos piden 5 V: mirá el tuyo
GND GND
TX GPIO 16 El TX del GPS al RX del ESP32
RX sin conectar No le mandamos nada al GPS
Lector microSD VCC VIN (5 V) Los módulos con regulador van a 5 V
GND GND
CS GPIO 5
SCK GPIO 18
MISO GPIO 19
MOSI GPIO 23
Sonar DYP-L04 rojo (VCC) VIN (5 V) Admite de 5 a 24 V. No funciona con 3,3 V
negro (GND) GND
blanco (TX del sonar) GPIO 26 Medir antes (ver abajo)
amarillo (RX del sonar, disparo) GPIO 25

Medir el cable blanco del sonar antes de conectarlo. Con el sonar alimentado a 5 V y el blanco al aire, medí la tensión entre blanco y GND:

  • cerca de 3,3 V: conectalo directo al GPIO 26 (es lo esperado);
  • cerca de 5 V: poné un divisor de tensión. Resistencia de 1 kΩ entre el cable blanco y el GPIO 26, y otra de 2 kΩ entre el GPIO 26 y GND. Así al ESP32 le llegan 3,3 V.
      ESP32 DevKit (visto de arriba, USB hacia abajo)

 3V3 ─── rojo DS18B20, VCC del GPS, resistencia 4,7 k ──┐
 GND ─── todos los negros                                │
 GPIO 4 ─ amarillo DS18B20 ──────────────────────────────┘ (la resistencia une GPIO 4 con 3V3)
 GPIO 16 ◄─ TX del GPS
 GPIO 17 ─► (libre por ahora: en el barco va al Pixhawk)
 GPIO 5 / 18 / 19 / 23 ─ lector microSD (CS / SCK / MISO / MOSI)
 GPIO 26 ◄─ blanco del sonar
 GPIO 25 ─► amarillo del sonar
 VIN (5 V) ─ rojo del sonar, VCC del lector microSD

B. El barco completo

B1. Potencia (cables gruesos, 14 AWG)

 BATERÍA 12,8 V
   (+) ── FUSIBLE 20 A ── LLAVE ── XT60 ──► MÓDULO DE POTENCIA ──► XT60 ──┬──► ESC izquierdo ═══ propulsor izquierdo
   (−) ─────────────────────────── XT60 ──►  (mide tensión y corriente)   ├──► ESC derecho ════ propulsor derecho
                                                    │                     ├──► UBEC 1 (5 V) ──► ESP32 + sonar
                                                    │ cable de 6 pines    └──► UBEC 2 (5 V) ──► Raspberry Pi
                                                    ▼
                                             puerto POWER del Pixhawk
Tramo Cable Conector Notas
Batería (+) → fusible → llave 14 AWG rojo terminal de la batería El fusible va lo más cerca posible de la batería, a menos de 15 cm. De 20 A si cada propulsor toma hasta 8 A; de 30 A si toma hasta 12 A
Llave → módulo de potencia 14 AWG XT60 Si no ponés llave, el XT60 es tu interruptor
Módulo de potencia → repartidor 14 AWG XT60 + borneras Wago o empalme soldado De acá salen los 4 consumos
Repartidor → cada ESC 14 AWG soldado + termocontraíble Polaridad invertida = ESC quemado
Repartidor → cada UBEC 20 AWG soldado o Wago Fusible de 5 A en este ramal
ESC → propulsor los 3 cables del propulsor conectores banana o soldado El orden de los 3 cables define el sentido de giro

Sentido de giro: si un propulsor empuja al revés, intercambiá dos cualesquiera de sus tres cables (o invertí el canal en ArduPilot). Nunca toques los cables de batería para eso.

El cable rojo fino de los ESC: si tu ESC trae BEC (regulador de 5 V), su conector de señal tiene tres cables. Al Pixhawk van solo el de señal y el negro. El rojo del medio se saca del conector y se aísla con cinta.

B2. Pixhawk 2.4.8

Puerto del Pixhawk Va a Cable
POWER Módulo de potencia El de 6 pines del kit
GPS (6 pines) GPS M8N El del módulo
I2C (4 pines) Brújula del módulo GPS El conector chico del módulo
RC IN Receptor FS-iA6B, salida PPM (pines CH1) Cable de servo de 3 hilos: señal, +, −
MAIN OUT 1 ESC izquierdo (babor) Señal y negro
MAIN OUT 3 ESC derecho (estribor) Señal y negro
TELEM 1 Radio de telemetría SiK El de 6 pines de la radio
TELEM 2 Raspberry Pi 3 hilos (ver B4)
SERIAL 4/5 ESP32 2 hilos (ver B3)
SWITCH Botón de seguridad El del kit
BUZZER Zumbador El del kit
USB Tu notebook (solo en tierra) micro USB

En MAIN OUT cada salida tiene tres pines, marcados en la carcasa como S (señal), + y −. Guiate por esa marca: el cable de señal del ESC va en S y el negro en −.

Pinout de los puertos de 6 pines (TELEM 1, TELEM 2 y SERIAL 4/5):

Pin TELEM 1 / TELEM 2 SERIAL 4/5
1 5 V 5 V
2 TX (sale del Pixhawk) TX del puerto 4
3 RX (entra al Pixhawk) RX del puerto 4
4 CTS TX del puerto 5
5 RTS RX del puerto 5
6 GND GND

Cómo saber cuál es el pin 1: con el Pixhawk encendido por USB, medí entre los pines de los extremos del conector. El que marca 5 V contra el otro extremo es el pin 1; el otro es GND (pin 6). No confíes en el color del cable.

B3. ESP32 (nodo sonar) dentro de la caja principal

Igual que en la sonda de mano (tabla A), con tres cambios:

Cambio Conexión
Alimentación UBEC 1: salida +5 V → VIN del ESP32; GND → GND. Ya no se alimenta por USB
Sonar y lector microSD Su rojo/VCC al mismo +5 V del UBEC 1
Profundidad hacia el Pixhawk GPIO 17 del ESP32 → pin 3 (RX) de SERIAL 4/5. GND del ESP32 → pin 6 (GND). El pin 1 (5 V) no se conecta

Un solo cable de datos: el ESP32 habla y el Pixhawk escucha. Los dos trabajan a 3,3 V, así que va directo.

El sonar y la sonda de temperatura salen de la caja por prensacables PG7 y bajan por el mástil. Dejá una curva de cable hacia abajo antes del prensacables ("gotero") para que el agua no escurra hacia la caja.

B4. Raspberry Pi Zero 2 W (en la caja de la cámara)

Un cable de 4 hilos une la caja principal con la caja de la cámara. Sirve un cable USB viejo: trae dos hilos gruesos (alimentación) y dos finos (datos).

Hilo Origen (caja principal) Destino (Raspberry Pi)
+5 V UBEC 2, salida + Pin físico 2 o 4 (5V)
GND UBEC 2, salida − y pin 6 (GND) de TELEM 2 Pin físico 6 (GND)
Datos hacia la Pi Pin 2 (TX) de TELEM 2 Pin físico 10 (GPIO 15, RXD)
Datos hacia el Pixhawk Pin 3 (RX) de TELEM 2 Pin físico 8 (GPIO 14, TXD)
  • El pin 1 (5 V) de TELEM 2 no se usa: la Pi consume más de lo que ese puerto puede dar. Por eso tiene su propio UBEC.
  • Alimentada por los pines, la Pi no tiene protección contra polaridad invertida: medí dos veces.
  • La cámara se conecta con su cable plano al conector CSI de la Pi (contactos hacia la placa). Detalle en raspberry/README.md.

B5. Receptor de radiocontrol

Receptor FS-iA6B Va a
Fila CH1 (señal, +, −) RC IN del Pixhawk, con cable de servo
Antenas (2) Separadas, a 90° entre sí, lejos de cables de potencia. Pegalas del lado de adentro de la tapa o sacalas por un prensacables

En el transmisor, configurá la salida del receptor como PPM (menú de ajustes del receptor). El Pixhawk alimenta al receptor por el mismo cable.

B6. GPS, brújula y antenas

  • GPS + brújula del Pixhawk: arriba del mástil, sobre base_gps, con su flecha apuntando a proa. Su cable baja por la ranura del perfil y entra a la caja por un prensacables.
  • GPS del ESP32: dentro de la caja principal, pegado bajo la tapa, lejos de la batería. El plástico no frena la señal.
  • Radio de telemetría: dentro de la caja, con la antena vertical. Si el alcance no alcanza, sacá la antena afuera con un prolongador SMA.

Distribución dentro de la caja principal

 ┌───────────────────────────── proa ─────────────────────────────┐
 │  ┌────────────┐   ┌───────────────── bandeja ────────────────┐ │
 │  │            │   │  Pixhawk (flecha a proa, sobre espuma)    │ │
 │  │  BATERÍA   │   │  receptor RC          radio telemetría    │ │
 │  │  (sujeta   │   │  ESP32 + lector SD    GPS del ESP32       │ │
 │  │  con       │   │  UBEC 1   UBEC 2                          │ │
 │  │  velcro)   │   │  ESC izq.             ESC der.            │ │
 │  └────────────┘   └───────────────────────────────────────────┘ │
 │  fusible · llave                              prensacables ───► │
 └─────────────────────────────────────────────────────────────────┘
  • Pixhawk: horizontal, con la flecha hacia la proa, cerca del centro del barco, sobre la espuma adhesiva del kit.
  • Batería: es lo más pesado. Su posición define cómo flota el barco.
  • ESC: separados entre sí y con aire alrededor; son lo que más calienta.
  • Cables de potencia lejos de la brújula y del receptor. Trenzá entre sí el positivo y el negativo de cada tramo de potencia.
  • Prensacables en una pared lateral, nunca en la tapa ni en el fondo.
  • Todo sujeto: precintos a la grilla de la bandeja y velcro. Nada suelto que golpee con las olas.

Lista de control antes del primer encendido

Parte 3 · Guías de consulta

11 · Construir la batería

12 min de lectura

En este capítulo

La batería del barco se arma en casa: 12 celdas LiFePO4 32700 en configuración 4S3P, con su BMS. Da 12,8 V y entre 15 y 18 Ah, pesa unos 2 kg y alcanza para dos horas o más de relevamiento.

Leelo entero antes de comprar. Una batería de litio mal armada no avisa: un cortocircuito entrega cientos de amperes en un instante, quema y suelta chispas. El LiFePO4 es la química de litio más tranquila (no se prende fuego como una LiPo), pero las reglas de esta página no son opcionales. Si alguna no te cierra, comprá una batería armada.

El cálculo: por qué 12 celdas

Cuánto consume el barco (estimado; se mide de verdad en la etapa 5):

Potencia
Electrónica: Pixhawk, radios, ESP32, sonar, Raspberry Pi y cámara 7 W
Los dos propulsores a 1 m/s 40 a 60 W
Total navegando 47 a 67 W

Cuánta energía hace falta para 2 horas:

  • En el peor caso estimado, 67 W × 2 h = 134 Wh.
  • De una batería conviene usar solo el 80 % (el resto es reserva y cuida las celdas): 134 ÷ 0,8 = 168 Wh de batería como mínimo.

Qué da cada configuración con celdas 32700 de 3,2 V (4 grupos en serie dan 12,8 V; cada celda en paralelo suma capacidad):

Configuración Celdas Capacidad Energía Energía útil (80 %) Horas a 67 W Horas a 47 W Peso
4S2P, celdas de 6 Ah 8 12 Ah 154 Wh 123 Wh 1,8 2,6 1,3 kg
4S3P, celdas de 5 Ah 12 15 Ah 192 Wh 154 Wh 2,3 3,3 2,0 kg
4S3P, celdas de 6 Ah 12 18 Ah 230 Wh 184 Wh 2,8 3,9 2,0 kg
4S4P, celdas de 6 Ah 16 24 Ah 307 Wh 246 Wh 3,7 5,2 2,6 kg

Con 4S3P hay dos horas aseguradas aunque las celdas rindan 5 Ah en vez de 6 y aunque el consumo sea el más alto de la estimación. Con celdas de 6 Ah buenas, las dos horas se mantienen hasta un consumo de 92 W, un 37 % por encima de lo estimado. La 4S2P no llega; la 4S4P suma 600 g que el barco no necesita cargar.

Los otros números de la 4S3P:

Tensión 12,8 V nominal · 14,6 V llena · 10 a 11 V vacía
Corriente máxima 30 A (la limita el BMS). Son 10 A por celda: dentro de lo que aguantan
Carga Cargador de 14,6 V y 5 A: unas 4 horas
Tamaño Un bloque de 3 × 4 celdas: unos 105 × 140 × 76 mm, más el BMS
Peso 12 celdas de 145 g + soportes, BMS y cables: unos 1,95 kg

Con esta batería el barco pesa unos 11 kg y cala 50 mm: sigue por debajo de medio caño, con 1,4 kg de margen (python herramientas/flotacion.py).

Qué comprar

Ítem de la lista Qué mirar
P-03 · 12 celdas LiFePO4 32700 de 3,2 V Todas iguales, del mismo vendedor y del mismo pedido. Con lengüetas de níquel soldadas de fábrica (en las publicaciones: "nickel sheets", "con lengüetas", "DIY"). Desconfiá de las que prometen más de 7 Ah: no existen en este tamaño
P-13 · BMS 4S para LiFePO4, 30 A, con balanceo Tiene que decir LiFePO4, 3,2 V por celda, carga a 14,6 V. Los BMS 4S para Li-ion (14,8 o 16,8 V) son parecidos y no sirven: dejarían sobrecargar las celdas
P-14 · Soportes plásticos para 32700 24 piezas: una arriba y una abajo de cada celda
P-15 · Fleje de níquel de 0,15 × 8 mm Para unir las lengüetas de cada grupo
P-16 · Papel aislante, cinta Kapton y termocontraíble ancho Para que nada pueda tocarse
P-08 · Cable siliconado 14 AWG Puentes entre grupos y salida de la batería
P-04 · Cargador de 14,6 V Específico para LiFePO4 de 4 celdas

Si las celdas no traen lengüetas: no las sueldes igual. Devolvelas, o usá soportes sin soldadura para 32700 (con contactos de cobre), o pedile a alguien con soldadora de puntos que les ponga el fleje.

La regla que no se rompe

El soldador nunca toca la celda. Solo toca la lengüeta.

El calor de un soldador sobre el cuerpo de una celda daña su interior sin que se note por fuera: pierde capacidad, se hincha o falla meses después. La lengüeta de níquel está para eso: se calienta ella, lejos de la celda.

Cómo queda armada

Cuatro grupos de tres celdas. Dentro de cada grupo, las tres van en paralelo (todos los positivos juntos, todos los negativos juntos). Los cuatro grupos van en serie. Para que las uniones queden cortas, los grupos se ponen alternando la orientación:

        CARA DE ARRIBA                         CARA DE ABAJO

 G1   (+) (+) (+) ──┐                    G1   (−) (−) (−)  ◄── NEGATIVO de la batería
                    │ unión 1                                  (al B− del BMS)
 G2   (−) (−) (−) ──┘                    G2   (+) (+) (+) ──┐
                                                            │ unión 2
 G3   (+) (+) (+) ──┐                    G3   (−) (−) (−) ──┘
                    │ unión 3
 G4   (−) (−) (−) ──┘                    G4   (+) (+) (+)  ◄── POSITIVO de la batería

Tensiones que tenés que medir, siempre contra el negativo de la batería:

Punto Tensión esperada Cable de balance del BMS
Negativo de G1 0 V B0 (también llamado B−)
Unión 1 (G1+ con G2−) 3,2 a 3,3 V B1
Unión 2 (G2+ con G3−) 6,4 a 6,6 V B2
Unión 3 (G3+ con G4−) 9,6 a 9,9 V B3
Positivo de G4 12,8 a 13,2 V B4 (también llamado B+)

Conexión del BMS (de "puerto común", el tipo más usado):

 NEGATIVO de las celdas (G1−) ──► B−  [ BMS ]  P− ──► negativo de la batería (al barco y al cargador)
 POSITIVO de las celdas (G4+) ──────────────────────► positivo de la batería ─ fusible ─ al barco
 5 cables finos de balance: B0, B1, B2, B3, B4, cada uno a su punto de la tabla

El barco y el cargador se conectan siempre a P− y al positivo, nunca directo al negativo de las celdas: si no, el BMS no protege nada.

Herramientas y lugar

  • Soldador de 60 W o más, con punta ancha (tipo cincel), a unos 380 °C.
  • Estaño con resina y, si tenés, pasta para soldar (flux).
  • Multímetro. Pinza de punta y alicate con mangos aislados.
  • Anteojos de seguridad.
  • Mesa de madera o cerámica, despejada: sin virutas, tornillos ni herramientas sueltas. Nada metálico en las manos (anillos, reloj, pulsera).
  • Un balde con arena seca cerca.

Paso a paso

1. Revisar las celdas una por una

Medí la tensión de cada celda y anotala sobre la propia celda con marcador.

  • Entre 3,0 y 3,4 V: normal. Vienen a media carga.
  • Menos de 2,5 V, golpeada, hinchada o con el plástico roto: no se usa.
  • Todas tienen que estar a menos de 0,05 V una de otra.

2. Igualarlas

Si entre la más alta y la más baja hay más de 0,02 V, igualalas antes de armar: unilas todas en paralelo (los doce positivos entre sí y los doce negativos entre sí) con cables finos, y dejalas así 12 horas. Después medí: tienen que marcar todas lo mismo. Sin este paso, el BMS tarda muchos ciclos en emparejarlas y la batería rinde menos.

3. Armar el bloque

  1. Calzá las celdas en los soportes de abajo, de a un grupo: G1 con el positivo hacia arriba, G2 con el negativo hacia arriba, G3 como G1, G4 como G2. Verificá cada grupo con el multímetro antes de seguir.
  2. Poné un anillo de papel aislante en cada polo positivo: el borde del positivo queda a un milímetro de la carcasa, que es negativa.
  3. Calzá los soportes de arriba. El bloque tiene que quedar firme.

4. Unir cada grupo (paralelo)

Con un trozo de fleje de níquel, uní las tres lengüetas de cada grupo, arriba y abajo: ocho uniones en total. Por estos flejes casi no pasa corriente, solo igualan las celdas del grupo.

Cómo soldar sobre una lengüeta:

  1. Estañá la lengüeta: soldador apoyado en la punta de la lengüeta, lejos de la celda, y estaño. Dos segundos.
  2. Estañá el fleje aparte.
  3. Apoyá uno sobre otro y calentá hasta que el estaño de los dos se funda: no más de 3 segundos.
  4. Si no fundió, sacá el soldador, esperá medio minuto a que enfríe, limpiá la punta y probá de nuevo. Nunca insistas con el calor.
  5. Tirá de la unión: no tiene que soltarse.

5. Unir los grupos entre sí (serie)

Por acá pasa toda la corriente del barco, así que estas uniones van con cable grueso. En cada una de las tres uniones del dibujo, soldá tres puentes cortos de cable 14 AWG, uno por cada par de celdas enfrentadas, de lengüeta a lengüeta. Son nueve puentes.

Cuidado máximo en este paso: estás trabajando con la batería casi completa. Una herramienta apoyada entre dos grupos es un cortocircuito. Tapá con cinta o cartón todo lo que no estés soldando en ese momento.

6. Medir antes de seguir

Con el multímetro, medí los cinco puntos de la tabla de tensiones. Si algún valor no coincide, pará: hay un grupo al revés o una unión mal hecha, y se corrige ahora, antes de conectar el BMS.

7. Conectar el BMS

  1. Soldá los cinco cables de balance en orden, empezando por B0: cada uno a su punto, sobre el fleje o la lengüeta. Poné termocontraíble o Kapton en cada soldadura.
  2. Con el conector de balance todavía desenchufado del BMS, medí en el conector: entre cada cable y el siguiente tiene que haber 3,2 a 3,3 V. Un cable de balance en el lugar equivocado quema el BMS al enchufarlo.
  3. Soldá un cable 14 AWG negro del negativo de G1 al terminal B−.
  4. Enchufá el conector de balance.
  5. Soldá el cable negro de salida al terminal P− y el rojo de salida al positivo de G4.

8. Salida, fusible y conector

  • En el cable rojo, el portafusible a menos de 15 cm de la batería.
  • En la punta, un conector XT60 hembra: así no quedan contactos con tensión a la vista.
  • Medí en el XT60: 12,8 a 13,2 V, con el positivo donde corresponde.

9. Aislar y cerrar

  1. Papel aislante sobre las dos caras, cubriendo flejes y puentes.
  2. El BMS apoyado en un costado sobre papel aislante, sujeto con cinta. No lo aprietes contra las celdas: necesita disipar.
  3. Cinta Kapton sosteniendo todo, y encima el termocontraíble ancho o varias vueltas de cinta de embalar. Nada metálico tiene que quedar a la vista salvo el XT60.
  4. Etiquetala: "LiFePO4 4S3P · 12,8 V · 18 Ah · cargar a 14,6 V".

10. Primera carga

Fuera del barco, sobre una superficie que no se queme, y sin dejarla sola.

  1. Conectá el cargador de 14,6 V.
  2. Cada media hora tocá la batería: tibia está bien, caliente no. Si calienta, desconectá.
  3. Cuando el cargador corte, medí: 14,2 a 14,6 V. A la hora baja sola a unos 13,4 V; es normal.
  4. Medí los cuatro grupos por los puntos de balance: tienen que estar a menos de 0,05 V uno de otro.

11. Medir la capacidad real

En la etapa 5 el Pixhawk cuenta cuántos mAh salen de la batería. Hacé una navegación larga en agua quieta desde carga completa hasta que la tensión llegue a 12,0 V en reposo, y anotá los mAh. Ese número, y no el de la etiqueta, es el que va en BATT_CAPACITY.

Parámetros del piloto automático

En ardupilot/explorador.param ya están cargados para celdas de 6 Ah:

Parámetro Con celdas de 6 Ah Con celdas de 5 Ah Qué hace
BATT_CAPACITY 18000 15000 Capacidad total en mAh
BATT_LOW_MAH 5400 4500 Queda 30 %: vuelve a casa
BATT_CRT_MAH 1800 1500 Queda 10 %: se detiene

Seguridad: la lista corta

Cuidado y guardado

  • Guardala a media carga (unos 13,2 V) si no la vas a usar por semanas.
  • No la descargues hasta que corte el BMS: ese corte es una protección, no un indicador de "vacía".
  • Cada tantas salidas, medí los cuatro grupos. Si uno se aparta más de 0,1 V de los otros, hay una celda floja.
  • Después de un golpe fuerte o de mojarse, abrila y revisá antes de cargar.
  • Al final de su vida va a un punto de recolección de baterías, nunca a la basura.

Alternativa sin soldar celdas

Cuatro celdas prismáticas LiFePO4 de 3,2 V y 15 a 20 Ah, de las que traen bornes roscados. Se unen con puentes atornillados y solo se sueldan los cables del BMS. Es más simple y más seguro; a cambio pesa parecido, ocupa más lugar y las celdas son más difíciles de conseguir.

Qué no está verificado

  • El consumo del barco es una estimación: por eso la batería tiene margen.
  • La capacidad real de las celdas depende del vendedor. Las publicaciones de la lista declaran 5 o 6 Ah; se confirma con la medición del paso 11.
  • Esta batería no fue construida todavía con este diseño. El procedimiento es el habitual para paquetes de celdas con lengüetas.

Parte 3 · Guías de consulta

6 · Piloto automático: ArduPilot Rover paso a paso

9 min de lectura

En este capítulo

Esta página acompaña las etapas 5 y 6. El orden importa: primero el banco, después agua quieta, y recién al final misiones. La documentación oficial, muy completa, está en https://ardupilot.org/rover/ (en inglés); acá va el camino corto para este barco.

Los nombres de parámetros corresponden a Rover 4.7 (estable desde julio de 2026). En versiones anteriores algunos cambian; el archivo de parámetros lo aclara.

1. Programas

Programa Para qué Dónde corre
Mission Planner Configurar, calibrar, planificar y ver el barco. Es el más completo Windows
QGroundControl Lo mismo, más simple. Útil en el campo con un celular Windows, macOS, Linux, Android

Los dos se bajan desde el sitio de ArduPilot. La guía usa Mission Planner.

2. Cargar el firmware

  1. Conectá el Pixhawk a la notebook por USB, sin batería.
  2. Mission Planner → SETUP → Install Firmware → elegí Rover.
  3. Si pregunta por la placa, es Pixhawk1 (el 2.4.8 es un clon de esa). Algunos clones tienen la mitad de memoria: si la carga falla, usá Pixhawk1-1M.
  4. Al terminar suena una melodía. Arriba a la derecha elegí el puerto COM, 115200, y Connect.

Prueba de recepción del clon (hacela el día que llega): conectado por USB, la pantalla DATA tiene que mostrar el horizonte moviéndose al inclinar la placa, y en SETUP → Mandatory Hardware tienen que aparecer acelerómetro y brújula. Si no conecta o no detecta sensores, reclamale al vendedor.

3. Cargar los parámetros de partida

CONFIG → Full Parameter List → Load from file → ardupilot/explorador.param → Write Params → desconectá y volvé a conectar el Pixhawk.

Qué deja configurado ese archivo:

Grupo Qué hace
FRAME_CLASS = 2 Le dice que es un barco (habilita mantener posición y el registro de profundidad)
SERVO1_FUNCTION = 73, SERVO3_FUNCTION = 74 Salida 1 = motor izquierdo, salida 3 = motor derecho: dirección diferencial
BATT_* Monitor de batería y qué hacer cuando baja
FS_* Qué hacer si se pierde el radiocontrol
FENCE_* Geocerca circular de 300 m alrededor del punto de partida
MODE1/4/6 Manual, Loiter y Auto en la palanca de tres posiciones
SERIAL4_*, RNGFND1_* Recibe la profundidad del ESP32 por NMEA
SERIAL1_*, SERIAL2_* Telemetría y Raspberry Pi

4. Calibraciones (SETUP → Mandatory Hardware)

Hacelas con todo ya montado en el barco: la brújula depende de lo que tiene cerca.

Paso Cómo Cuidado
Accel Calibration Seguí las indicaciones: nivelado, sobre cada costado, de punta y de cola, boca abajo Con el barco entero es incómodo: podés calibrar el Pixhawk antes de fijarlo y después hacer solo "Calibrate Level" con el barco flotando o bien nivelado
Compass "Start" y girá el barco completo en todos los ejes hasta que la barra llegue al 100 % Al aire libre, lejos de autos, rejas y mesas de metal. Sacate el reloj y el celular
Radio Calibration Mové todos los palos y palancas hasta sus topes Las barras verdes deben seguir tus movimientos
Flight Modes Mové la palanca de 3 posiciones y verificá Manual / Loiter / Auto Se resalta en verde el modo activo

Monitor de batería (SETUP → Optional Hardware → Battery Monitor): medí la batería con el multímetro y escribí ese valor en "Measured battery voltage". Así el Pixhawk queda midiendo lo mismo que tu multímetro.

5. Radiocontrol FlySky FS-i6X

Qué Configuración
Salida del receptor PPM activado (menú de ajustes del receptor)
Canal 1 (palo derecho, izquierda-derecha) Dirección
Canal 3 (palo izquierdo, arriba-abajo) Acelerador: al medio = parado, arriba = adelante, abajo = atrás
Canal 5 Asignalo a la palanca de 3 posiciones (SWC): modos

El palo izquierdo no vuelve solo al centro. Es cómodo para mantener una velocidad, pero aprendé a dejarlo al medio antes de armar. El parámetro RC3_DZ = 60 agranda la zona "parado".

Failsafe de radio: configurarlo y PROBARLO

Cuando el receptor pierde al transmisor tiene que avisarle al Pixhawk. Con FlySky el método clásico es que, al perder señal, el canal del acelerador baje por debajo de 910 µs (FS_THR_VALUE):

  1. En el transmisor, llevá el recorrido mínimo del canal 3 (End points) al 120 %: el palo abajo del todo ahora manda unos 900 µs.
  2. En el menú Failsafe del transmisor, activá el failsafe del canal 3 con el palo abajo del todo.
  3. Volvé el recorrido del canal 3 al 100 %: en uso normal el mínimo vuelve a ser unos 1000 µs.
  4. Probalo: con el Pixhawk conectado a Mission Planner, apagá el transmisor. En la pantalla Radio Calibration el canal 3 tiene que caer por debajo de 910 y en DATA tiene que aparecer Failsafe. Prendé el transmisor: tiene que desaparecer.

Si la prueba no da ese resultado, el barco no va al agua. Buscá el procedimiento exacto de tu versión de transmisor y repetí hasta que funcione.

6. Motores

Con el barco sobre caballetes y los propulsores sumergidos en baldes:

  1. Conectá la batería. Mantené apretado el botón de seguridad hasta que quede fijo.
  2. SETUP → Optional Hardware → Motor Test: probá "Throttle Left" y "Throttle Right" al 20 %.
  3. Verificá: que arranque el motor correcto y que empuje agua hacia popa.
Lo que pasa Solución
Arranca el motor del otro lado Intercambiá los conectores en MAIN OUT 1 y 3
Empuja hacia adelante Intercambiá dos de los tres cables de ese motor, o poné SERVOx_REVERSED = 1
No arranca y el ESC pita El ESC no ve punto muerto: revisá SERVOx_TRIM = 1500 y el manual del ESC
  1. En modo Manual, armá y probá con el transmisor: palo adelante → los dos empujan; dirección a la derecha → empuja más el izquierdo.

Armar y desarmar: con el acelerador al medio, llevá la dirección del todo a la derecha 2 segundos para armar, y a la izquierda para desarmar. También se puede desde Mission Planner (botón Arm/Disarm).

7. Radios de telemetría SiK

  1. Una radio al puerto TELEM 1 del Pixhawk, la otra al USB de la notebook.
  2. Conectá Mission Planner por el puerto COM de la radio, a 57600.
  3. SETUP → Optional Hardware → SiK Radio → Load Settings y, en las dos:
Ajuste Valor Por qué
Min Freq 915000 En Argentina la banda libre es 915 a 928 MHz
Max Freq 928000 Las radios vienen para 902 a 928 (EE. UU.)
Net ID un número tuyo, igual en las dos Para no cruzarte con otra radio
Tx Power 20 (100 mW) Dentro del límite permitido
  1. Save Settings. Las dos tienen que quedar con luz verde fija.

En Uruguay consultá en URSEC qué banda y potencia corresponden.

8. Primera vez en el agua (agua quieta, etapa 5)

Con línea de recuperación atada y la geocerca activa.

  1. Manual. Avanzá despacio, girá, frená, marcha atrás. Mirá que flote horizontal y que no entre agua.
  2. Medí la velocidad de crucero. En Manual, llevá el acelerador hasta que Mission Planner marque 1 m/s en recto. Anotá el porcentaje de acelerador (lo ves como "throttle" o "ch3out") y cargalo en CRUISE_THROTTLE, con CRUISE_SPEED = 1.
  3. Loiter. Pasá la palanca al medio: el barco tiene que quedarse en el lugar, corrigiendo solo.
  4. RTL. Alejalo 30 m y activá RTL desde Mission Planner (pestaña Actions): tiene que volver y quedarse cerca del punto de partida.
  5. Failsafe real. A 20 m, apagá el transmisor: tiene que volver solo.
  6. Mirá el consumo: corriente a 1 m/s y a fondo. Con eso recalculás la autonomía.

Si navega mal

Síntoma Qué tocar
Va haciendo eses sobre la línea Bajá ATC_STR_RAT_P o subí ATC_STR_RAT_FF; seguí la guía oficial "Tuning Steering Rate"
Dobla muy abierto y se pasa de los waypoints Subí ATC_STR_RAT_FF; bajá WP_SPEED
Acelera y frena todo el tiempo Revisá CRUISE_THROTTLE y CRUISE_SPEED; guía "Tuning Speed and Throttle"
Gira en círculos en Auto Brújula mal calibrada o mal orientada (la flecha del GPS a proa), o motores cruzados
En Loiter se va Corriente o viento mayores que el empuje, o brújula

El ajuste fino lleva dos o tres salidas. Cambiá un parámetro por vez y anotá el valor anterior.

9. Misiones con waypoints

En la pantalla PLAN de Mission Planner:

  1. Ubicá el mapa en tu zona. Clic derecho → Set Home Here en el punto de botadura.
  2. Clic izquierdo para agregar waypoints. En un barco la altura no importa.
  3. Write envía la misión al Pixhawk. Read la trae para verificar.
  4. En el agua: armá, pasá a Auto y el barco la recorre. Al terminar hace lo que diga la misión: agregá al final un RETURN_TO_LAUNCH.

Relevamientos en grilla

Dos caminos:

  • Mission Planner: dibujá un polígono (clic derecho → Polygon → Draw a Polygon) y después clic derecho → Auto WP → Survey (Grid). Está pensado para drones con cámara: ajustá los valores hasta lograr la separación de líneas que querés.
  • El generador del proyecto, que habla en metros y en términos de barco:
python herramientas/generar_grilla.py --centro -34.5400,-58.4300 \
    --largo 120 --ancho 60 --rumbo 60 --separacion 10 --velocidad 1.0 \
    --rtl --salida mision.waypoints

Te dice cuántas líneas son, cuántos metros y cuánto tarda, y avisa si se pasa de la autonomía. En PLAN: Load File → mision.waypoints → revisá sobre el mapa → Write.

Criterios para una buena grilla:

  • Líneas perpendiculares a la costa (cruzan las curvas de nivel) o perpendiculares a la corriente.
  • Separación de 10 m para empezar; 3 a 5 m para detalle.
  • Ningún waypoint a menos de 30 m de la costa, de un muelle o de una boya.
  • Distancia total menor a un tercio de la autonomía medida.
  • Mirá la misión en vista satelital antes de cargarla.

10. Ver la profundidad y bajar los registros

  • En vivo: pantalla DATA → pestaña Status → sonarrange es la profundidad bajo el transductor. Doble clic sobre cualquier número del panel Quick para cambiarlo por sonarrange.
  • Registros del Pixhawk: DATA → DataFlash Logs → Download DataFlash Log Via Mavlink (lento por radio; mejor por USB o sacando la microSD). El mensaje DPTH trae latitud, longitud, profundidad y temperatura.
  • Para hacer el mapa es más directo el CSV del ESP32 o el de la Raspberry Pi: ver 08-datos-y-mapas.md.

11. Protecciones activas: resumen

Situación Qué hace el barco Parámetros
Se pierde el radiocontrol Vuelve al punto de partida (RTL) FS_THR_ENABLE, FS_THR_VALUE, FS_ACTION
Se pierde la telemetría Sigue la misión FS_GCS_ENABLE = 0
Batería al 30 % Vuelve BATT_LOW_MAH, BATT_FS_LOW_ACT
Batería al 10 % Para motores y conserva energía para GPS y radio BATT_CRT_MAH, BATT_FS_CRT_ACT
Sale del círculo de 300 m Vuelve FENCE_*
Terminó la misión Lo que diga el último comando (poné RTL) la misión

Ninguna protección reemplaza al criterio: si el viento o la corriente superan al barco, RTL tampoco lo trae. Por eso el plan de recuperación de 07-operacion-rio-de-la-plata.md.

Parte 3 · Guías de consulta

7 · Operar en el Río de la Plata

10 min de lectura

En este capítulo

El barco llega al río recién en la etapa 8, después de haber navegado misiones completas en agua quieta. Esta página es el manual de operación: cuándo salir, dónde, con qué y qué hacer si algo sale mal.

Tres ideas que mandan sobre todo lo demás

  1. El río decide. Si el pronóstico no es claramente bueno, no se sale.
  2. Nadie entra al agua a buscar el barco.
  3. Siempre cerca de la costa y lejos de los canales.

Conocer el río

Lo que se sabe Qué significa para vos
Profundidad La zona superior del río es muy playa: profundidad media de 5 m o menos, con bancos de 1 a 4 m. La costa argentina es baja y fangosa; la uruguaya, de arena y piedra, más profunda El sonar de 6 m alcanza cerca de la costa. Mirá la carta antes de planificar
Canales Los canales dragados (Emilio Mitre, Acceso al puerto de Buenos Aires, Punta Indio) tienen unos 10 m y tránsito de buques Prohibidos para este barco. Ubicalos en la carta y poné la geocerca bien lejos
Marea Dos pleamares y dos bajamares por día, de 0,6 a 1 m de amplitud en Buenos Aires El nivel cambia durante tu relevamiento: hay que corregirlo
Sudestada Viento persistente del sudeste que sube el río: 1,5 m en un evento común, más de 3,5 m en los fuertes. Son más frecuentes de abril a diciembre, con pico en octubre Con alerta de sudestada no se sale. La costa puede quedar bajo agua
Bajante Vientos fuertes del oeste o noroeste bajan el río, a veces más de un metro Tu punto de botadura puede quedar en seco y el barco, varado
Corriente De marea, de 0,2 a 0,4 m/s, con picos de 0,5 a 0,8 m/s El barco navega a 1 m/s: planificá las líneas cruzadas a la corriente y salí cerca del cambio de marea
Olas Solo de viento local, cortas y empinadas. Lo más frecuente es de 0,2 a 0,6 m. Con viento del este, noreste o sudeste son más altas Más de 20 a 30 cm ya sacan el sonar del agua y sacuden el barco
Agua Dulce en Buenos Aires y Colonia; salobre hacia Montevideo. Muy turbia: 60 a 100 mg/l de sedimento Enjuagá el barco siempre. La cámara bajo el agua no sirve
Flotantes Camalotes (sobre todo tras crecidas del Paraná y sudestadas), troncos, plásticos, líneas de pesca Mirá el agua antes de botar. Si hay camalotes, no se sale

Las profundidades exactas frente a cada localidad no están en esta guía: se leen de las cartas náuticas del SHN. Las cartas H-118 (Río de la Plata Interior), H-116 y H-156 (Puerto de Buenos Aires) se pueden descargar gratis en formato ráster desde el sitio del Servicio de Hidrografía Naval, con la leyenda "no apta para la navegación".

Cuándo salir

Mirá el pronóstico la noche anterior y de nuevo antes de salir de casa.

Condición Se sale No se sale
Viento sostenido Menos de 15 km/h (8 nudos) Más de 15 km/h, o pronóstico en aumento
Ráfagas Menos de 20 km/h Más de 25 km/h
Ola en el lugar Menos de 20 cm Borreguitos (espuma blanca) a la vista
Alertas del SMN Ninguna Cualquiera por viento o tormenta
Avisos del SHN Sin alerta de crecida ni de bajante Con alerta
Tormentas Sin pronóstico en el día Pronóstico de tormentas o pampero
Luz De día, con buena visibilidad Niebla, atardecer, noche
Camalotes y flotantes Agua limpia Manchones a la vista
Vos Acompañado, sin apuro Solo, o con el tiempo justo

Las mejores ventanas suelen ser las mañanas calmas, antes de que entre la brisa de la tarde. En verano, cuidado con las tormentas de frente frío (pampero): llegan rápido y con ráfagas fuertes.

Dónde mirar:

Qué Fuente
Pronóstico y alertas Servicio Meteorológico Nacional (SMN)
Viento hora por hora Windguru o Windy (no oficiales, muy usados por navegantes)
Altura del río en este momento SHN, "Alturas horarias": https://www.hidro.gov.ar/oceanografia/alturashorarias.asp
Tabla de mareas SHN: https://www.hidro.gov.ar/oceanografia/tmareas/Form_TMareas.asp
Pronóstico de crecidas y bajantes SHN: https://www.hidro.gov.ar/oceanografia/pronostico.asp
Avisos a los navegantes Prefectura Naval Argentina
Uruguay SOHMA (tablas de marea) y pronóstico de nivel de la Facultad de Ingeniería: https://www.fing.edu.uy/imfia/pronostico-marea

Dónde operar

Buscá un lugar que cumpla todo esto:

  • Acceso al agua sin meterte: rampa, muelle bajo o playa firme.
  • Aguas protegidas o reparo del viento del día.
  • Sin bañistas, sin escuelas de vela o remo en actividad, sin pescadores con líneas en el agua.
  • Lejos de bocas de puertos, amarras y canales balizados.
  • Vista despejada de toda la zona de trabajo.
  • Alguien a quien pedir ayuda: un club náutico es ideal. Presentate, contá qué hacés y preguntá. Suelen tener un bote y gente que conoce el lugar.

Zona de trabajo: un rectángulo de no más de 300 m de lado, pegado a tu orilla, con todo el recorrido a la vista. La geocerca (FENCE_RADIUS) se ajusta para que el círculo no toque ningún canal ni zona prohibida.

Antes de la primera salida al río: preguntar

No se encontró una norma de Prefectura específica para embarcaciones no tripuladas o radiocontroladas de este tamaño, y eso no significa que esté todo permitido. Lo que corresponde:

  1. Ir a la dependencia de Prefectura Naval de tu zona, contar qué es el barco y dónde querés usarlo, y preguntar qué restricciones hay (zonas de baño, canales, reservas, horarios). Cada jurisdicción fija las suyas.
  2. Reservas naturales (como la Reserva Ecológica Costanera Sur): tienen reglamento propio. Consultá antes.
  3. Radio: en Argentina la banda libre para la telemetría es 915 a 928 MHz (hasta 1 W), y 2,4 GHz para el radiocontrol. Las radios de 433 MHz de 100 mW o más exceden lo permitido para esa banda: por eso la lista de materiales pide 915 MHz y la guía hace limitar la frecuencia.
  4. Los mapas son tuyos, pero no son cartas. El relevamiento hidrográfico oficial es competencia del SHN. No publiques tus mapas como aptos para navegar.
  5. En Uruguay: la autoridad es la Prefectura Nacional Naval y, para radio, URSEC. Misma recomendación: preguntar antes.

Qué llevar

Del barco

De seguridad y rescate

De taller

Lista de control: antes de botar

Durante el relevamiento

  • Uno mira el barco, otro mira la pantalla. Nunca los dos la pantalla.
  • Mano en el transmisor, palanca lista para pasar a Manual.
  • Mirá cada tanto: batería, cantidad de satélites, que avance por la línea.
  • Primera salida al río: con la línea de recuperación atada a popa y una misión de 100 m. Recién la siguiente sin línea.
  • Si aparece una embarcación: Loiter (se queda quieto) o traelo en Manual. El barco chico siempre cede.

Si algo sale mal

Situación Qué hacer
Se levanta viento u ola RTL ya. No termines la línea
El barco no avanza contra la corriente Manual; traelo en diagonal hacia la orilla más cercana, no en contra
Se corta la telemetría Seguí mirándolo. La misión continúa y vuelve sola. Levantá la antena
Se corta el radiocontrol Vuelve solo (failsafe). Acercate a la orilla por donde viene
Se queda quieto y no responde Probablemente batería crítica o enredo. Mirá la última posición en Mission Planner
Hélice enredada (camalote, bolsa, tanza) Desarmá. Probá marcha atrás un segundo. Si no, hay que ir a buscarlo
Entra agua, flota torcido Traelo en Manual ya; cortá la energía apenas llegue
Quedó a la deriva No te metas. Seguilo por la costa, pedí un bote (club, Prefectura al 106 si hay riesgo para otros). La etiqueta con tu teléfono hace el resto

Lo que puede pasarle al barco es perder plata. Lo que puede pasarte a vos en el agua no tiene arreglo.

Al volver

  1. Desarmar (motores) y cortar la energía antes de sacarlo del agua.
  2. Abrir las cajas a la sombra: ¿hay gotas o condensación? Si las hay, buscá por dónde entró antes de la próxima salida.
  3. Enjuagar con agua dulce cascos, propulsores, sonar y abrazaderas. Hacer girar las hélices a mano bajo el chorro.
  4. Anotar la altura del río al terminar (hora y valor).
  5. Bajar los datos de las tres tarjetas el mismo día.
  6. Anotar en un cuaderno: fecha, lugar, viento, qué anduvo, qué no, consumo de batería. Ese cuaderno es lo que te va a convertir en experto.
  7. Poner la batería a cargar; guardarla a media carga si no vas a usarla por semanas.

Fuentes de esta página

Datos del río: estudios del proyecto FREPLATA y del Instituto Nacional del Agua; artículo de revisión sobre mareas y ondas de tormenta (Meteorologica, 2019); estadísticas de sudestadas del Servicio Meteorológico Nacional. Regulación de radio: Resolución 581/2018 (bandas de uso compartido). Marco hidrográfico: Ley 19.922. Los enlaces del SHN se tomaron de búsquedas hechas en noviembre de 2026: si alguno cambió, buscá la sección por su nombre en el sitio. Lo marcado como "consultá" es lo que no pudo confirmarse en una fuente oficial.

Parte 3 · Guías de consulta

8 · De los datos al mapa

7 min de lectura

En este capítulo

El barco vuelve con tres registros del mismo relevamiento. Esta página explica qué es cada uno, cómo se limpian y corrigen, y cómo se llega al mapa.

Mapa batimétrico de ejemplo

Mapa generado con datos simulados. Podés reproducirlo hoy mismo, sin barco.

Qué archivos trae el barco

Dónde Archivo Qué tiene Para qué
microSD del ESP32 SONDA_001.CSV, SONDA_002.CSV... (uno por encendido) Hora, posición de su propio GPS, profundidad, temperatura. 1 fila por segundo El más directo para hacer el mapa
microSD de la Raspberry Pi Carpeta de la sesión con registro_*.csv, fotos.csv y las fotos Lo que informa el piloto automático (posición, profundidad, rumbo, batería) 2 veces por segundo, y las fotos con posición Fotos; segunda fuente de profundidad
microSD del Pixhawk Registros .BIN Todo lo que hizo el piloto automático; el mensaje DPTH trae posición y profundidad Diagnóstico y respaldo

Las columnas del CSV del ESP32:

fecha_utc,hora_utc,lat,lon,sats,hdop,vel_ms,rumbo_deg,prof_m,prof_cruda_mm,temp_c,vel_sonido_ms,gps_ok,sonar_ok
2026-11-19,14:03:22.0,-34.541234,-58.432112,11,0.9,1.02,87.5,2.431,2412,21.4,1486.3,1,1

prof_m es la profundidad bajo el transductor, ya filtrada y con el factor de calibración. Las horas están en UTC (en Argentina y Uruguay, la hora local más 3 horas).

Practicar sin barco

cd herramientas
pip install -r requisitos.txt
python simular_datos.py --salida practica.csv          # inventa un relevamiento realista
python procesar_batimetria.py practica.csv --salida mapa_practica \
       --nivel-inicio 0.60 --nivel-fin 0.75

El simulador imprime el nivel del río que usó, para que se lo devuelvas al procesador. En mapa_practica/ aparecen el mapa y un resumen. Todos los detalles de las herramientas están en herramientas/README.md.

El procesamiento, paso por paso

procesar_batimetria.py hace esto con cada archivo:

  1. Descarta lo que no sirve y te dice cuánto y por qué: filas sin GPS, sin eco, con HDOP mayor que 3, con profundidad fuera de rango.
  2. Elimina picos: una lectura que se aparta más de 50 cm de sus vecinas es un eco falso (una burbuja, un pez, un camalote).
  3. Suma el calado del transductor: lo que el sonar está hundido bajo la superficie (--calado-transductor, en metros).
  4. Resta el nivel del río para referir todo al cero de la carta.
  5. Arma una grilla de celdas de 2 m e interpola entre las líneas, sin inventar datos lejos de donde pasó el barco.
  6. Dibuja el mapa y guarda los puntos limpios para otros programas.
profundidad reducida = profundidad medida + calado del transductor − nivel del río

Mirá siempre resumen.txt. Si se descartó más del 20 % de las filas, algo pasó en el agua (mucha ola, sonar fuera del agua, mala señal de GPS) y conviene entenderlo antes de creerle al mapa.

Las tres correcciones, bien hechas

1. Calado del transductor

Con el barco flotando y cargado como va a navegar, medí con una regla desde la superficie del agua hasta la cara del transductor. Anotalo: es tu --calado-transductor. Si movés el sonar en el mástil, medilo de nuevo.

2. Calibración: la prueba de la barra

Es el control clásico de toda ecosonda: compararla contra una profundidad que conocés.

  1. Colgá bajo el sonar una chapa o un plato de unos 30 cm, horizontal, con dos cuerdas marcadas cada 50 cm.
  2. Bajalo a 1,00 m, 2,00 m y 3,00 m bajo la cara del transductor.
  3. En cada profundidad anotá lo que marca el sonar (el promedio de 20 segundos).
  4. Calculá factor = profundidad real ÷ profundidad medida en cada una.

Si los tres factores son parecidos (por ejemplo 1,012, 1,010 y 1,013), cargá el promedio en FACTOR_CALIBRACION de firmware/nodo_sonar/config.h y volvé a grabar el programa. Si la diferencia es constante en centímetros en vez de proporcional, no es la velocidad del sonido: es el punto desde donde medís.

En una pileta hacelo contra el fondo, midiendo con cinta.

3. Nivel del río

El Servicio de Hidrografía Naval publica la altura observada, hora por hora, en estaciones como San Fernando, Buenos Aires y La Plata: https://www.hidro.gov.ar/oceanografia/alturashorarias.asp

  • Relevamiento corto (menos de una hora): anotá la altura al empezar y al terminar y pasalas como --nivel-inicio y --nivel-fin. El programa interpola en el tiempo.
  • Relevamiento largo o en varios días: armá un archivo niveles.csv con las alturas horarias y pasalo con --niveles:
tiempo_utc,nivel_m
2026-11-19T13:00:00Z,0.58
2026-11-19T14:00:00Z,0.66
2026-11-19T15:00:00Z,0.79

Tres cuidados:

  • Hora: el SHN publica en hora oficial argentina; el archivo va en UTC. Sumá 3 horas.
  • Distancia a la estación: la onda de marea tarda en recorrer el río. Usá la estación más cercana a tu zona; si estás entre dos, promediá.
  • Plano de referencia: las alturas del SHN se miden desde el plano de reducción de sus cartas. Según lo publicado en 2026, ese plano se unificó para todo el río con vigencia desde enero de 2026, así que datos anteriores pueden tener otro cero. Si vas a comparar con cartas o con relevamientos viejos, verificá en el sitio del SHN a qué plano corresponde cada dato.

Si no pasás ningún nivel, el programa hace el mapa igual, pero con profundidades "de ese día a esa hora", no comparables con otra salida.

Qué tan bueno es el resultado

Fuente de error Tamaño típico Cómo se reduce
Posición del GPS 1,5 a 2,5 m en horizontal GPS RTK (mejora futura)
Sonar ±1 cm + 1 % de la profundidad, en agua calma Prueba de la barra
Olas y cabeceo Hasta ±10 a 20 cm Salir con agua planchada
Nivel del río 5 a 15 cm si la estación está lejos Estación cercana; relevamientos cortos
Fondo de barro blando El eco viene de donde el barro ya es denso Es propio del método
Pendientes El haz ancho mide de menos Líneas más juntas

Sumando todo, esperá una incertidumbre de 15 a 25 cm en la profundidad y de unos 2 m en la posición. Sirve de sobra para ver bancos, canales, pozos y cómo cambia el fondo de una temporada a otra. No sirve para navegar.

Un buen control: hacé una línea que cruce a las demás. Donde se cruzan, las dos pasadas tienen que dar la misma profundidad, con no más de 15 a 20 cm de diferencia.

Las fotos

La Raspberry Pi guarda cada foto con su posición y hora en el EXIF, y un índice fotos.csv:

archivo,tiempo_utc,lat,lon,rumbo_deg,prof_m
  • Arrastrá la carpeta de fotos a Google Earth o abrila en cualquier visor de fotos con mapa para verlas ubicadas.
  • Con fotos.csv podés buscar la foto de la superficie que corresponde a un punto del mapa.

Cómo bajar los datos de la Pi por WiFi, sin abrir la caja: ver raspberry/README.md.

Ir más lejos con QGIS

QGIS es un sistema de información geográfica gratuito (https://qgis.org). Los archivos que genera el procesador se abren directamente:

  • puntos.geojson: arrastralo a QGIS para ver cada medición sobre una imagen satelital, coloreada por profundidad.
  • grilla.xyz: es la grilla en columnas longitud, latitud y profundidad; se importa como "texto delimitado" y se puede interpolar a ráster, sacar curvas de nivel o calcular volúmenes.
  • Podés superponer la carta ráster del SHN para comparar.

Guardar bien los datos

Por cada salida, una carpeta AAAA-MM-DD_lugar/ con: los CSV originales sin tocar, el resumen.txt, el mapa, y un archivo de notas con el viento, la altura del río al empezar y al terminar, el calado del transductor y lo que pasó. Dentro de un año, eso es lo que te va a permitir comparar.

Parte 3 · Guías de consulta

9 · Problemas comunes

6 min de lectura

En este capítulo

Antes que nada, las cinco causas de casi todo: GND sin unir, TX y RX sin cruzar, alimentación insuficiente, un cable que no hace contacto, y haber cambiado dos cosas a la vez. Cambiá de a una y medí.

ESP32 y sensores

Síntoma Causa probable Qué hacer
El Arduino IDE no ve la placa Cable USB solo de carga, o falta el controlador Probá otro cable. Instalá el controlador CP210x o CH340 (mirá el chip junto al USB)
Error al subir el programa ("Connecting....") La placa no entra sola en modo de carga Mantené apretado el botón BOOT mientras aparece "Connecting"
Monitor serie con símbolos raros Velocidad equivocada Elegí 115200 baudios
Se reinicia sola Alimentación floja Otro cable o puerto USB; no alimentes el sonar desde el pin 3V3
"No encuentro el DS18B20" Falta la resistencia de 4,7 kΩ o está en otro pin Resistencia entre GPIO 4 y 3V3
Temperatura −127 Sensor desconectado Revisá los tres cables
GPS: "No llega nada" TX y RX invertidos, o sin alimentación El TX del GPS va al GPIO 16
GPS con datos pero sin posición Está bajo techo, o es el primer arranque Afuera, quieto, hasta 10 minutos
"No encuentro la tarjeta" Cableado SPI, tarjeta sin formato FAT32, o módulo alimentado con 3,3 V Revisá CS/SCK/MISO/MOSI; formateá; alimentá el módulo con 5 V
El archivo queda vacío o cortado Se cortó la energía antes de guardar El programa guarda cada 5 s: esperá unos segundos antes de apagar
Sonar: "Sin respuesta" Blanco y amarillo invertidos, o alimentado con 3,3 V Blanco → GPIO 26, amarillo → GPIO 25, rojo → 5 V
Sonar siempre en 0 Está en el aire, o hay una burbuja en la cara Sumergilo; pasale el dedo por la cara
Sonar con saltos Rebotes en paredes (balde o pileta chica), burbujas Probá en agua más abierta; alejalo de las hélices
Suma de control incorrecta seguido Ruido en el cable o divisor mal calculado Cable del sonar lejos de los de potencia; revisá el divisor
No aparece la red WiFi "Explorador" USAR_WIFI en 0 Ponelo en 1 en config.h y volvé a grabar

Impresión 3D

Síntoma Causa probable Qué hacer
La pieza no entra en el caño Caño más grande que 110,0 o poca holgura Medí el caño, corregí tubo_od u holgura_tubo, reimprimí prueba_ajustes
Hilos y superficie rugosa PETG húmedo Secá el filamento
Se despega de la placa Placa sucia o corriente de aire Lavá la placa con detergente; borde de adherencia
Se pega demasiado y marca la placa PETG sobre PEI liso Adhesivo en barra como separador, o placa texturada
La proa se bambolea arriba Pieza alta en una cama que se mueve Bajá la velocidad en la mitad superior; borde de 5 mm
La proa gotea en la prueba de agua Poros en la costura Dos manos de barniz por dentro y por fuera
Se parte por una capa Posición de impresión equivocada o pocas paredes Respetá la posición indicada y las 4 paredes

Energía y motores

Síntoma Causa probable Qué hacer
Salta el fusible al conectar Corto o polaridad invertida Desconectá todo y medí continuidad entre + y −
La batería "se apaga" sola El BMS cortó por sobrecorriente o por descarga Desconectá la carga unos segundos; cargala
El ESC pita sin parar y no arranca No recibe señal o no ve punto muerto Señal y GND al Pixhawk; SERVOx_TRIM = 1500; armar
Un motor gira al revés Orden de los tres cables Intercambiá dos, o SERVOx_REVERSED = 1
Motor a los tirones Mal contacto en uno de los tres cables, o hélice trabada Revisá conectores; limpiá la hélice
El ESC calienta mucho Poca ventilación o hélice frenada Separalo de las otras cosas; revisá el propulsor
Reinicios al acelerar Caída de tensión Cables de 14 AWG, conectores bien soldados, batería cargada

Piloto automático

Síntoma Causa probable Qué hacer
No arma: "PreArm: ..." Mission Planner dice el motivo exacto Leé el mensaje. Los más comunes están abajo
PreArm: Compass not calibrated / inconsistent Brújula sin calibrar o con interferencia Recalibrá al aire libre; alejá el GPS de cables de potencia
PreArm: Need 3D Fix / GPS Sin señal suficiente Esperá a cielo abierto; 10 satélites o más
PreArm: RC not calibrated Falta la calibración de radio SETUP → Radio Calibration
PreArm: Hardware safety switch Botón de seguridad sin apretar Mantenelo apretado hasta que quede fijo
No aparece el horizonte ni los sensores Clon defectuoso o firmware equivocado Recargá el firmware; probá Pixhawk1-1M; reclamá
En el mapa el barco apunta para otro lado La flecha del GPS no apunta a proa Girá el módulo o ajustá COMPASS_ORIENT
En Auto hace círculos Brújula, o motores izquierdo y derecho cruzados Prueba de motores; recalibrar brújula
Zigzaguea Ganancias de dirección Ver "Si navega mal" en 06-piloto-automatico.md
sonarrange en 0 No llega el NMEA GPIO 17 → pin RX de SERIAL 4; GND común; SERIAL4_BAUD = 9; reiniciá el Pixhawk tras cambiar RNGFND1_TYPE
sonarrange se congela El ESP32 dejó de mandar porque no hay eco Es correcto: sin eco no se manda nada. Revisá el sonar
La telemetría se corta cerca Antenas mal orientadas, o Net ID o frecuencias distintas Antenas verticales; mismos ajustes en las dos radios
El failsafe de radio no se activa El receptor sigue mandando un valor válido Repetí el procedimiento del punto 5 de la guía del piloto

Raspberry Pi y cámara

Los problemas de instalación, cámara y conexión con el Pixhawk están en la sección de problemas frecuentes de raspberry/README.md. Los dos más comunes: la Pi alimentada desde el puerto del Pixhawk (se reinicia: necesita su propio UBEC) y el cable plano de la cámara puesto al revés.

En el agua

Síntoma Causa probable Qué hacer
Flota con la proa hundida Peso muy adelante Corré la caja hacia popa sobre los largueros
Flota torcido de costado Peso descentrado, o un caño con agua Centrá la batería; pesá los cascos por separado
Entra agua a la caja Prensacables flojo, junta sucia, cable sin "gotero" Apretá; limpiá la junta; curva hacia abajo antes de entrar
Condensación en la caja de la cámara Aire húmedo encerrado Cerrala en un ambiente seco; bolsita de gel de sílice
Sale poco y despacio Hélice con algo enredado, o batería baja Limpiar; cargar
Muchos huecos en el sondeo El sonar sale del agua con las olas, o burbujas Bajá el sonar unos centímetros; menos velocidad; mejor día
El mapa tiene franjas Líneas muy separadas para el radio de relleno Líneas más juntas o --radio-max mayor

Parte 3 · Guías de consulta

10 · Mejoras futuras

3 min de lectura

El barco está pensado como plataforma: el perfil ranurado y los puertos libres dejan lugar para crecer. Hacelas de a una, después de tener el barco base funcionando.

Mejora Qué ganás Cómo Costo aprox. Dificultad
Cámara mejor 12 MP, autofoco, mejor rango dinámico Raspberry Pi Camera Module 3 en lugar de la OV5647; misma bandeja USD 30 Baja
Más autonomía 3 a 4 horas Segunda batería en paralelo (iguales y a la misma tensión al unirlas). Verificá el peso con flotacion.py USD 75 Baja
GPS RTK Posición al centímetro; referencia vertical Receptor RTK (LC29H, UM980 o ZED-F9P) en lugar del M8N. Correcciones gratis por NTRIP: RAMSAC del IGN en Argentina (ntrip.ign.gob.ar), REGNA-ROU del IGM en Uruguay. Requieren registro USD 60 a 200 Media
Telemetría por 4G Alcance sin límite donde haya cobertura Módem USB en una Raspberry Pi con más puertos, y una red privada virtual hacia tu notebook USD 25 + plan de datos Media
Ecosonda de más alcance Fondos de más de 6 m Open Echo (placa abierta con transductor de 200 kHz, más de 50 m, ya emite NMEA) o Blue Robotics Ping2 (100 m, soportado directo por ArduPilot). El resto del barco no cambia USD 80 a 430 Media
Radiocontrol ELRS Varios kilómetros de alcance Transmisor y receptor ExpressLRS en lugar del FlySky USD 80 Baja
Sensor de agua en la caja Alarma de filtración Dos puntas en el fondo de la caja a una entrada del ESP32; aviso por telemetría USD 1 Media
Otros sensores de agua Turbidez, conductividad, pH Sensores analógicos al ESP32; una columna más en el CSV USD 10 a 40 c/u Media
Cascos impresos Mejor forma, menos peso Segmentos de casco impresos con el mismo diámetro de apoyo de 110 mm 2 kg de PETG Alta
Video en vivo Ver lo que ve el barco Transmisión de la Pi por WiFi (corto alcance) o por 4G — Media
Mapas en vivo Ver el fondo mientras releva El CSV de la Pi leído por telemetría y graficado en la notebook — Media a alta

Tres cosas que conviene no hacer

  • Subir la tensión de la batería (por ejemplo a LiPo de 6 celdas) sin revisar el límite de los propulsores, que son de 12 a 16 V.
  • Agregar peso arriba (mástiles altos, paneles): sube el centro de gravedad y ofrece superficie al viento.
  • Alejarse más porque "ahora tiene más alcance". El límite de la zona de operación no lo ponen las radios: lo pone tu capacidad de ir a buscarlo.

Parte 3 · Guías de consulta

Glosario

4 min de lectura

Término Qué es
ABS / PETG / PLA / ASA Plásticos. PETG es el de las piezas impresas del barco; ABS, el de las cajas estancas
Ah (ampere-hora) Capacidad de una batería: 10 Ah = 10 A durante una hora
ArduPilot Programa libre de piloto automático. La variante Rover maneja autos y barcos
Armar Habilitar los motores en el piloto automático
AWG Medida del grosor de un cable. Número más chico = cable más grueso
Babor / estribor Izquierda / derecha del barco mirando hacia la proa
Batimetría Medición del relieve del fondo de un cuerpo de agua
Baudios Velocidad de un puerto serie, en bits por segundo
BEC / UBEC Regulador que baja la tensión de la batería a 5 V
BMS Circuito que protege una batería de litio de sobrecarga, descarga y cortos
BOM Lista de materiales (bill of materials)
Brushless Motor sin escobillas, de tres cables; necesita un ESC
Calado Cuánto se hunde algo bajo la superficie: el casco, el transductor
Cero / plano de reducción Nivel de referencia desde el que las cartas miden la profundidad
CSV Archivo de texto con valores separados por comas
CW / CCW Sentido de giro horario / antihorario
DPTH Mensaje del registro de ArduPilot con posición y profundidad
EKF Filtro matemático con el que ArduPilot estima posición y orientación
Eslora / manga Largo / ancho de un barco
ESC Control electrónico de velocidad de un motor brushless
ESP32 Microcontrolador barato con WiFi. Es el cerebro del sonar
EXIF Datos guardados dentro de una foto: fecha, cámara, posición GPS
Failsafe Acción automática ante una falla (pérdida de radio, batería baja)
Firmware El programa grabado en un microcontrolador o en el Pixhawk
Fix Tener posición GPS válida
GCS Estación de control en tierra: Mission Planner o QGroundControl
Geocerca Límite virtual que el vehículo no debe cruzar
GND Negativo, masa o tierra de un circuito
GNSS Sistemas de posicionamiento por satélite (GPS, GLONASS, Galileo, BeiDou)
GPIO Pin de uso general de un microcontrolador o de la Raspberry Pi
HDOP Indicador de la calidad geométrica de la posición GPS. Más bajo es mejor
Hold / Loiter / RTL / Auto Modos: parado / mantener posición / volver a casa / ejecutar la misión
I2C, SPI, UART, 1-Wire Formas de conectar componentes para que intercambien datos
IP67 / IP68 Grado de protección contra polvo y agua de una caja o sensor
LiFePO4 Batería de litio-ferrofosfato: segura y de larga vida
MAVLink Protocolo de mensajes entre piloto automático, estación de tierra y computadoras de a bordo
Misión Lista ordenada de waypoints y comandos
NMEA 0183 Protocolo de texto de los GPS y ecosondas náuticas
NTRIP Forma de recibir por internet las correcciones para GPS RTK
OpenSCAD Programa gratuito de diseño 3D en el que las piezas se describen con texto
Pixhawk Familia de controladores de vuelo de diseño abierto
Pleamar / bajamar Nivel máximo / mínimo de la marea
PPM / SBUS Formas en que un receptor de radio entrega todos sus canales por un solo cable
Prensacables Pieza roscada que deja pasar un cable por una pared sin que entre agua
Proa / popa Parte delantera / trasera del barco
PWM Señal en la que la duración de un pulso lleva la información
Raspberry Pi Computadora completa del tamaño de una tarjeta
RTK Técnica que lleva la precisión del GPS a centímetros
SHN Servicio de Hidrografía Naval (Argentina)
SiK Firmware de las radios de telemetría económicas
Sonar / ecosonda Instrumento que mide distancia bajo el agua con sonido
SSH Forma de manejar otra computadora (la Raspberry Pi) desde una terminal
STL Formato de archivo de una pieza 3D lista para laminar
Sudestada Viento persistente del sudeste que hace crecer el Río de la Plata
Telemetría Datos que el vehículo envía a tierra mientras navega
Transductor La parte del sonar que emite y recibe el sonido
Tuerca T Tuerca que entra en la ranura del perfil de aluminio
USV Vehículo de superficie no tripulado
UTC Hora universal. Argentina y Uruguay: UTC − 3
Waypoint Punto de paso definido por latitud y longitud

Parte 4 · Manuales técnicos

Piezas 3D

3 min de lectura

Todo lo que se imprime, en formato editable y listo para laminar.

Carpeta o archivo Qué es
stl/ Los 13 modelos listos para abrir en Bambu Studio
piezas/ El modelo editable de cada pieza (OpenSCAD). El encabezado de cada archivo dice cuántas imprimir, en qué posición y con qué ajustes
parametros.scad Todas las medidas en un solo lugar. Si tu caño, tu perfil o tus cajas miden distinto, se cambia acá
lib.scad Funciones auxiliares compartidas
ensamble.scad El barco completo armado, para mirar (no se imprime)
img/ Vista previa de cada pieza
generar_stl.sh Exporta los STL y las vistas previas
verificar_stl.py Controla que cada STL sea un sólido cerrado, que entre en la A1, y estima el peso
generar_vistas.sh, hoja_de_piezas.py Generan las imágenes de la guía
compactar_stl.py Pasa los STL a formato binario (más chicos)

La guía de impresión, con la tabla de piezas, materiales y ajustes, está en docs/04-impresion-3d.md.

Cambiar una medida

# 1. editá parametros.scad con cualquier editor de texto
# 2. regenerá y controlá
./generar_stl.sh
python3 verificar_stl.py

Necesita OpenSCAD y, para la verificación, Python con pip install trimesh numpy. Sin terminal: abrí la pieza en OpenSCAD, F6 para calcularla y F7 para exportar el STL.

Lista de piezas

Pieza Cantidad Función
prueba_ajustes 1 Probar calces antes de imprimir lo demás
proa 2 Punta en ojiva; calza por fuera del caño
popa 2 Tapa trasera cónica
montura 4 Une el caño con el travesaño, sujeta con 2 abrazaderas
tapa_montura 4 Aprieta el travesaño con 4 tuercas mariposa
soporte_motor 2 Cuelga el propulsor bajo el caño
soporte_sonar 1 Sostiene el transductor en la punta inferior del mástil
base_gps 1 Plataforma del GPS en la punta superior del mástil
soporte_caja_camara 1 Cuna de la caja de la cámara en el mástil
bandeja_camara 1 Sostiene la Raspberry Pi y la cámara dentro de su caja
bandeja_principal 1 Placa perforada para ordenar la electrónica
tope_caja 4 (2 espejados) Encajonan la caja principal sobre los largueros
tapa_perfil 8 Tapones para las puntas de los perfiles

Qué está verificado

Los modelos se exportan sin errores, son sólidos cerrados de un solo cuerpo, entran en el volumen de la A1 y se revisaron en el dibujo de conjunto. Ninguno fue impreso todavía. Las medidas de componentes comprados (propulsor, cajas, cámara) salen de hojas de datos o de publicaciones y están marcadas en parametros.scad para que las confirmes con el calibre.

Parte 4 · Manuales técnicos

Firmware del ESP32

3 min de lectura

En este capítulo
Carpeta Qué es
nodo_sonar/ El programa del barco. Lee el sonar, la temperatura y el GPS; graba en microSD; le pasa la profundidad al Pixhawk por NMEA; muestra los datos por WiFi
labs/ Siete programas cortos para aprender, uno por tema
pruebas/ Pruebas que corren en una PC, sin la placa

Cargar un programa

  1. Arduino IDE 2 con el soporte esp32 de Espressif Systems (Gestor de placas).
  2. Bibliotecas (Herramientas → Administrar bibliotecas): TinyGPSPlus, OneWire, DallasTemperature y, para el laboratorio 7, ESP32Servo.
  3. Abrí el .ino, elegí ESP32 Dev Module y el puerto, y Subir.
  4. Monitor serie a 115200.

nodo_sonar

Archivo Contenido
nodo_sonar.ino El programa: una función por tarea, llamadas desde loop() sin esperas
config.h Pines y ajustes. Lo único que normalmente vas a tocar
trama_dyp.h Decodifica los 4 bytes que responde el sonar y verifica la suma de control
filtro.h Mediana de las últimas 5 lecturas: descarta ecos falsos aislados
nmea.h Arma las sentencias $SDDBT y $SDMTW con su suma de control
sonido.h Velocidad del sonido en agua según la temperatura

Ajustes principales de config.h:

Ajuste Valor inicial Cuándo cambiarlo
USAR_WIFI 1 Ponelo en 0 cuando el nodo vaya dentro del barco
FACTOR_CALIBRACION 1.000 Después de la prueba de la barra
REGISTRO_PERIODO_MS 1000 500 si querés dos puntos por segundo
SONAR_MAX_MM 6000 Si cambiás de sonar

Comportamiento a conocer:

  • Un archivo nuevo por encendido (SONDA_001.CSV, SONDA_002.CSV...). Nunca pisa uno anterior.
  • Guarda en la tarjeta cada 5 segundos. Antes de cortar la energía, esperá unos segundos.
  • Sin eco no transmite nada al Pixhawk (ni graba profundidad). A los 3 segundos ArduPilot marca el sensor "sin datos", que es lo correcto.
  • Sin GPS sigue grabando, con los campos de posición vacíos.
  • LED: un destello por segundo = bien · dos = sin GPS · rápido = sin tarjeta.

Laboratorios

Laboratorio Tema Etapa
lab01_parpadeo Primer programa, monitor serie 1
lab02_temperatura Sensor DS18B20, bibliotecas, resistencia pull-up 1
lab03_gps Puerto serie, NMEA, satélites 1
lab04_tarjeta_sd SPI, archivos CSV 1
lab05_sonar Trama binaria y suma de control del DYP-L04 2
lab06_rumbo_y_distancia La cuenta que hace un piloto automático 1
lab07_motores Señal PWM y ESC bidireccional 4

Pruebas

pruebas/correr_pruebas.sh        # necesita g++
  • test_logica.cpp: la trama del sonar (incluido el ejemplo de la hoja de datos), el filtro, las sumas de control NMEA contra vectores conocidos y la velocidad del sonido contra valores de tabla.
  • test_simulacion.cpp: corre el nodo_sonar.ino real contra un sonar, un GPS, un termómetro y una tarjeta simulados, y verifica lo que graba y lo que transmite en diez situaciones (eco falso, sonar fuera del agua, sin GPS, sin tarjeta, etc.), con y sin WiFi.
  • Los laboratorios se revisan solo por sintaxis.

Límite de estas pruebas: usan bibliotecas de Arduino simuladas (pruebas/falso/). Demuestran que la lógica es correcta, no reemplazan compilar en el Arduino IDE ni probar con el hardware. Eso todavía no se hizo: si el IDE marca un error al compilar, casi seguro es una diferencia de versión de alguna biblioteca.

Protocolo del sonar DYP-L04 (versión UART, DYP-L041MTW)

Puerto 115200 baudios, 8N1
Disparo Cualquier byte hacia el sonar (se usa 0x55)
Respuesta 4 bytes a los ~13 ms: FF, alto, bajo, suma
Suma de control (FF + alto + bajo) quedándose con el byte bajo
Distancia alto × 256 + bajo, en milímetros. 0 = sin eco o fuera del agua
Período mínimo 19 ms entre disparos
Cables rojo 5–24 V · negro GND · blanco datos del sonar · amarillo disparo

Parte 4 · Manuales técnicos

Raspberry Pi: cámara y registro de datos

16 min de lectura

En este capítulo

Esta carpeta tiene el programa que corre en la Raspberry Pi Zero 2 W del catamarán. La Pi va en la caja estanca chica del mástil, con la cámara mirando a través de la tapa transparente.

Qué hace

Un solo programa (explorador) hace tres cosas a la vez:

  1. Escucha al piloto automático (Pixhawk) por un cable serie, en el idioma MAVLink: posición, rumbo, velocidad, batería, modo y profundidad del sonar.
  2. Guarda un registro CSV con todo eso, 2 veces por segundo.
  3. Saca una foto cada 3 segundos con la posición GPS grabada adentro de la foto (geoetiquetada), o graba video en tramos de 5 minutos.
   Pixhawk TELEM2 ──(3 cables)──► Raspberry Pi Zero 2 W ──(cable plano)──► Cámara
                                        │
                                        ▼ tarjeta microSD
                          ~/explorador/datos/20261119_140322/
                              ├── registro_20261119_140322.csv   ← telemetría + sondeos
                              ├── fotos.csv                      ← índice de fotos
                              ├── fotos/foto_000001.jpg ...      ← fotos con GPS adentro
                              └── sesion.log                     ← lo que fue pasando

Cada vez que se enciende el barco se crea una carpeta nueva (una "sesión"). Nunca se pisa una anterior.

¿Y el sondeo no lo guardaba ya la ESP32? Sí. Este registro es una segunda copia, independiente, que además trae rumbo, inclinación y batería. En un barco que puede darse vuelta, tener los datos en dos tarjetas distintas es barato y vale la pena.


Lo que tenés que saber antes de empezar

Concepto En criollo
SSH Manejar la Pi escribiendo comandos desde tu compu, por WiFi. La Pi no lleva teclado ni pantalla.
UART / puerto serie Dos cables por donde dos aparatos se mandan texto: uno habla (TX) y el otro escucha (RX).
MAVLink El "idioma" de los mensajes del Pixhawk.
Baudios Velocidad del puerto serie. Los dos extremos tienen que usar la misma (acá: 57600).
systemd / servicio El mecanismo de Linux para que un programa arranque solo al encender.
UTC La hora "universal" (Argentina y Uruguay = UTC − 3). Todos los registros van en UTC para que no haya confusiones.

Paso 1 — Grabar la tarjeta microSD

Necesitás una microSD de 32 GB o más (clase A1/U1 o mejor) y una compu.

  1. Instalá Raspberry Pi Imager (gratis, de raspberrypi.com/software).
  2. Elegí:
    • Dispositivo: Raspberry Pi Zero 2 W
    • Sistema operativo: Raspberry Pi OS (other) → Raspberry Pi OS Lite (64-bit). "Lite" es sin escritorio: no lo necesitamos y ahorra memoria.
    • Almacenamiento: tu microSD.
  3. Cuando ofrezca personalizar la configuración, decí que sí y completá:
    • Nombre del equipo (hostname): explorador
    • Usuario y contraseña: los que quieras (en esta guía el usuario es pi). ¡Anotalos!
    • WiFi: nombre y clave de tu red, y país AR (o UY).
    • Zona horaria: la tuya.
    • Servicios / acceso remoto: activar SSH con contraseña.
  4. Grabá, poné la tarjeta en la Pi y dale energía. El primer arranque tarda un par de minutos.

Tip para el río: allá no vas a tener el WiFi de tu casa. Activá la "zona WiFi" de tu celular y agregala a la Pi (una sola vez, desde tu casa): sudo nmcli device wifi connect "NombreDeTuCelu" password "clave". La Pi se conecta sola a la red que encuentre.

Paso 2 — Entrar a la Pi por SSH

Desde una terminal (en Windows: PowerShell), con la compu en la misma red WiFi:

ssh pi@explorador.local

Si explorador.local no responde, buscá la IP de la Pi en la lista de equipos conectados de tu router y usá ssh pi@192.168.x.x.

Paso 3 — Cableado

Con todo apagado. Son tres cables de señal entre la Pi y el puerto TELEM2 del Pixhawk, más la alimentación de la Pi por separado.

Señal: Pi ↔ Pixhawk TELEM2

Raspberry Pi (pin físico) Función en la Pi → Pixhawk TELEM2 (pin) Función en el Pixhawk
Pin 8 (GPIO 14) TX (la Pi habla) → Pin 3 RX (el Pixhawk escucha)
Pin 10 (GPIO 15) RX (la Pi escucha) ← Pin 2 TX (el Pixhawk habla)
Pin 6 (GND) Masa — Pin 6 GND
(nada) Pin 1 (5 V) NO conectar
(nada) Pines 4 y 5 (CTS/RTS) No se usan
  Raspberry Pi (vista de arriba, tarjeta SD a la izquierda)
  fila de afuera:   2   4   6   8   10  ...
                    5V  5V  GND TX  RX
                            │   │   │
                            │   │   └──────── Pixhawk TELEM2 pin 2 (TX)
                            │   └──────────── Pixhawk TELEM2 pin 3 (RX)
                            └──────────────── Pixhawk TELEM2 pin 6 (GND)

Tres cosas importantes:

  • TX va con RX, cruzados. Lo que uno transmite el otro lo recibe. Es el error más común: si no llega nada, lo primero es probar invertir esos dos cables.
  • Lógica de 3,3 V. Los pines de la Pi trabajan a 3,3 V y no toleran 5 V. Los puertos TELEM del Pixhawk también son de 3,3 V, así que se conectan directo. Nunca conectes a estos pines algo con lógica de 5 V (por ejemplo un Arduino Uno) sin un adaptador de nivel: se quema la Pi.
  • La masa (GND) es obligatoria. Sin ese tercer cable las señales no tienen referencia y llega basura.

El pin 1 de TELEM2 en el Pixhawk 2.4.8 es el del cable rojo del conector. Antes de enchufar, confirmá la numeración con el diagrama de tu placa: los clones a veces vienen con cables de colores cambiados.

Alimentación: UBEC de 5 V propio

La Pi se alimenta con un UBEC de 5 V y 3 A dedicado, conectado a la batería (después del fusible). Dos formas de llevarle los 5 V:

  • por el conector micro-USB marcado PWR (cortando un cable USB viejo), o
  • por los pines del cabezal: +5 V al pin 2, GND al pin 6 (o al 9, 14…). Ojo con la polaridad: por acá no hay ninguna protección.

No alimentes la Pi desde el pin de 5 V del puerto TELEM2. Ese pin sale del regulador que alimenta al propio piloto automático y está pensado para una radio de telemetría (unas décimas de ampere). La Pi con cámara y WiFi tiene picos de alrededor de 1 A: puede hacerle caer la tensión al Pixhawk y reiniciarlo en medio del río. Cada uno con su fuente; las masas quedan unidas por el cable GND y por el negativo de la batería.

Cámara

Cable plano de 22 pines (el angosto, "para Pi Zero") entre la cámara y el conector CSI de la Pi. Los contactos metálicos del cable miran hacia la placa. Las trabas del conector son frágiles: se levantan apenas con la uña.

Paso 4 — Parámetros en el Pixhawk

Con Mission Planner o QGroundControl:

Parámetro Valor Qué significa
SERIAL2_PROTOCOL 2 TELEM2 habla MAVLink 2 (necesario para el mensaje de profundidad)
SERIAL2_BAUD 57 57600 baudios

Además, para que el piloto informe la profundidad, el sonar tiene que estar configurado como telémetro mirando hacia abajo (RNGFND1_ORIENT = 25); eso se explica en la guía de ArduPilot del proyecto. Reiniciá el Pixhawk después de cambiar parámetros de puertos serie.

Paso 5 — Instalar el programa

En la Pi (por SSH):

sudo apt update && sudo apt install -y git
git clone https://github.com/leonelmv/explorador-catamaran.git ~/Explorador-catamaran
cd ~/Explorador-catamaran/raspberry
./instalar.sh
sudo reboot

Si el repositorio es privado, git clone te va a pedir credenciales. La alternativa simple es copiar la carpeta desde tu compu: scp -r raspberry pi@explorador.local:Explorador-catamaran/ (creá antes la carpeta con ssh pi@explorador.local mkdir -p Explorador-catamaran).

El instalador (podés leerlo: está todo comentado) instala los paquetes, habilita el puerto serie, apaga el Bluetooth —así el puerto serie usa el circuito UART de mejor calidad; el WiFi no se toca— y deja el programa configurado para arrancar solo. Se puede volver a ejecutar sin problemas.

Si querés conservar el Bluetooth: ./instalar.sh --conservar-bluetooth.

Paso 6 — Comprobar que funciona

1. La cámara (Linux la ve):

rpicam-hello --list-cameras          # tiene que listar tu cámara
rpicam-still -o prueba.jpg           # saca una foto de prueba

2. El enlace con el Pixhawk. Pará el servicio (solo un programa puede usar el puerto serie a la vez) y mirá en vivo lo que llega:

sudo systemctl stop explorador
cd ~/Explorador-catamaran/raspberry
.venv/bin/python -m explorador --config config.ini --solo-ver

Con el Pixhawk encendido tiene que aparecer, cada segundo, algo así:

modo MANUAL desarmado | pos -34.541234, -58.432112 (fix 3, 11 sat) | prof 2.43 m | agua 21.4 °C | rumbo 88° | vel 0.00 m/s | bat 12.81 V 0.4 A | hora 2026-11-19T14:03:22.250Z (GPS)
  • -- en un dato = el piloto no lo está informando (adentro de casa es normal no tener posición; sin el sonar en el agua es normal no tener profundidad).
  • SIN ENLACE con el piloto = no llega nada: revisá el cruce TX/RX, la masa y los dos parámetros del paso 4.

Salí con Ctrl+C y volvé a arrancar el servicio: sudo systemctl start explorador.

3. El servicio:

systemctl status explorador          # tiene que decir "active (running)"
journalctl -u explorador -f          # mensajes en vivo (Ctrl+C para salir)
ls ~/explorador/datos/               # una carpeta por cada encendido

4. Una foto geoetiquetada (al aire libre, con GPS):

cd ~/Explorador-catamaran/raspberry
.venv/bin/python -m explorador.geoetiquetado ~/explorador/datos/*/fotos/foto_000001.jpg

Tiene que mostrar lat y lon negativos (sur y oeste).


Qué se guarda

registro_AAAAMMDD_HHMMSS.csv

Columna Unidad Viene del mensaje MAVLink
tiempo_utc 2026-11-19T14:03:22.250Z SYSTEM_TIME (hora del GPS)
lat, lon grados decimales (− = sur / oeste) GLOBAL_POSITION_INT
prof_m metros bajo el transductor WATER_DEPTH (reserva: DISTANCE_SENSOR, RANGEFINDER)
temp_c °C (agua) WATER_DEPTH
rumbo_deg 0–360°, 0 = norte GLOBAL_POSITION_INT (reserva: VFR_HUD)
vel_ms m/s VFR_HUD
roll_deg, pitch_deg grados ATTITUDE
bat_v, bat_a voltios, amperes SYS_STATUS (reserva: BATTERY_STATUS)
modo MANUAL, AUTO, RTL… HEARTBEAT
sats, fix cantidad; 3 = fix 3D GPS_RAW_INT
  • Un casillero vacío significa "en ese momento no se conocía ese dato" (por ejemplo, el sonar no tenía eco). Nunca se repite un dato viejo como si fuera nuevo.
  • prof_m es la profundidad bajo el transductor. La corrección por lo que está sumergido el transductor y por la marea se hace después, al procesar.

fotos.csv y fotos/

Columnas: archivo,tiempo_utc,lat,lon,rumbo_deg,prof_m. Cada foto además lleva esos datos adentro (EXIF), así que QGIS, Google Earth o la galería del celular las ubican en el mapa solas.

En modo video: videos.csv y video/

Tramos video_0001.h264, video_0002.h264… y un índice con la hora UTC en que empezó cada uno. Cruzando esa hora con el registro CSV sabés dónde estaba el barco en cada segundo. Para verlos en cualquier reproductor, convertilos en tu compu (no se recodifica, es instantáneo):

ffmpeg -framerate 30 -i video_0001.h264 -c copy video_0001.mp4

Se guarda H.264 "crudo" a propósito: si se corta la energía, se puede ver hasta el último instante. Un MP4 sin cerrar queda ilegible.

Sobre la hora

La Pi Zero no tiene reloj con pila: sin internet no sabe qué hora es. Por eso el programa usa la hora que el GPS le pasa al Pixhawk. Al arrancar espera hasta 20 s a que llegue. Si no llega (GPS sin señal), usa el reloj de la Pi y lo deja anotado en sesion.log con el texto RELOJ DE LA PI; cuando el GPS informa la hora, el CSV pasa a usarla y también queda anotado desde qué renglón. En las fotos, la etiqueta de hora GPS solo se escribe si la hora es de verdad del GPS.


Configuración (config.ini)

Todo se ajusta en config.ini, que está comentado renglón por renglón. Lo más usado:

Quiero… Sección Opción
Fotos más seguidas / más espaciadas [camara] intervalo_fotos_s = 3
Grabar video en vez de fotos [camara] modo = video
Capturar solo con el barco armado [camara] solo_armado = si
No usar la cámara [camara] modo = apagada
Más renglones por segundo en el CSV [registro] frecuencia_hz = 5
Cuidar más el espacio de la tarjeta [datos] espacio_minimo_mb = 1000

Después de cambiar algo: sudo systemctl restart explorador. Si escribís mal una opción, el programa no arranca y journalctl -u explorador -n 30 te dice cuál es y cuáles son las válidas.

Cuánto ocupa (aproximado): fotos de 2304×1296 ≈ 1 MB cada una → una cada 3 s son unos 1,2 GB por hora. Video 1080p a 6000 kbps ≈ 2,7 GB por hora. El CSV, menos de 1 MB por hora.


Bajar los datos a tu compu

Con la Pi encendida y en la misma red WiFi, desde tu compu:

# Copiar todas las sesiones (rsync solo trae lo nuevo; ideal para repetir)
rsync -av --progress pi@explorador.local:explorador/datos/ ./datos_explorador/

# O una sesión puntual con scp (también funciona en PowerShell de Windows)
scp -r pi@explorador.local:explorador/datos/20261119_140322 .

En Windows, si preferís ventanas: WinSCP (gratis), protocolo SFTP, equipo explorador.local, tu usuario y contraseña.

Para liberar espacio en la Pi después de verificar tu copia:

rm -r ~/explorador/datos/20261119_140322

Apagado seguro

Antes de cortar la energía, por SSH:

sudo shutdown -h now

Esperá unos 15 segundos (el LED verde de la Pi deja de parpadear) y recién ahí desconectá la batería.

¿Y si se corta la energía de golpe? El programa está pensado para eso: fuerza la escritura del CSV a la tarjeta cada 2 segundos y cada foto se guarda completa antes de aparecer con su nombre definitivo, así que se pierden como mucho los últimos segundos. Pero un corte brusco siempre puede dañar la tarjeta entera; apagar bien sigue siendo lo correcto.


Probar todo en la compu, sin Pi ni Pixhawk

El proyecto trae un "Pixhawk de mentira" que manda mensajes MAVLink reales por la red local, y una cámara simulada. Sirve para entender el programa y para practicar el procesamiento de datos.

cd raspberry
python3 -m venv .venv && . .venv/bin/activate      # en Windows: .venv\Scripts\activate
pip install -r requirements-pruebas.txt

# Terminal 1: el vehículo simulado
python pruebas/vehiculo_simulado.py 14550

# Terminal 2: el programa, escuchando por red y guardando en ./datos_prueba
python -m explorador --conexion udpin:127.0.0.1:14550 --raiz-datos ./datos_prueba

Como en la compu no hay picamera2, el programa avisa que usa la cámara simulada; sus archivos se llaman SIMULADA_foto_...jpg para que nunca se confundan con fotos reales.

Pruebas automáticas

python -m pytest pruebas

Son unas 100 pruebas que tardan medio minuto. Verifican, entre otras cosas: que el lector entiende cada mensaje y sus unidades; el formato exacto del CSV; que la latitud y longitud de Buenos Aires se escriben en el EXIF con hemisferio S y W y los grados/minutos/segundos correctos (calculados a mano); que si falta el mensaje WATER_DEPTH se usa la fuente de reserva; que con la tarjeta casi llena no se capturan imágenes pero el CSV sigue; y que el programa cierra prolijamente cuando systemd lo detiene.


Qué NO se pudo probar (leelo antes de confiar)

Este software se escribió y se probó sin una Raspberry Pi, sin cámara y sin Pixhawk a mano. Las pruebas automáticas usan MAVLink real, pero por red local y contra un vehículo simulado. Queda por verificar en tu banco de trabajo:

Qué Dónde está Cómo verificarlo
La cámara real (CamaraReal, biblioteca picamera2): fotos, enfoque y sobre todo el modo video explorador/camara.py Paso 6 de arriba. Dejala 10 minutos sacando fotos y revisá que no falle ni se quede sin memoria. Probá el modo video aparte.
El puerto serie real (/dev/serial0 a 57600) config.ini, instalar.sh --solo-ver del paso 6.
Los pasos del instalador que tocan el sistema (raspi-config nonint, apagado del Bluetooth) instalar.sh Si después de reiniciar no existe /dev/serial0, hacelo a mano con sudo raspi-config → Interface Options → Serial Port (consola: no, hardware: sí).
Que tu versión de ArduPilot mande WATER_DEPTH Pixhawk Si prof queda en -- con el sonar en el agua, revisá RNGFND1_ORIENT = 25 y SERIAL2_PROTOCOL = 2.
Temperatura "0": el programa supone que un 0.0 exacto en WATER_DEPTH significa "sin dato" y deja temp_c vacío explorador/enlace_mavlink.py Si tu sonar informa temperatura, tiene que aparecer en --solo-ver.
Consumo y temperatura de la Pi dentro de la caja cerrada, al sol — Prueba larga en tierra antes de ir al agua.

Hacé una sesión completa en tierra (barco armado en el patio, 20 minutos) y revisá el CSV y las fotos antes de la primera salida al agua.


Problemas frecuentes

Síntoma Causa probable Solución
SIN ENLACE con el piloto TX y RX sin cruzar; falta GND; parámetros Invertí los dos cables de señal. Revisá SERIAL2_PROTOCOL = 2, SERIAL2_BAUD = 57 y reiniciá el Pixhawk.
No pude abrir la conexión MAVLink '/dev/serial0' Puerto serie sin habilitar, o falta reiniciar ./instalar.sh y sudo reboot. Verificá con ls -l /dev/serial0.
Permission denied en /dev/serial0 El usuario no está en el grupo dialout sudo usermod -aG dialout $USER y volver a entrar por SSH.
Llegan datos pero prof queda en -- El sonar no está en el agua, o no está configurado mirando hacia abajo Probá con el transductor sumergido. RNGFND1_ORIENT = 25.
Archivos SIMULADA_foto_... en la Pi No está instalada picamera2 sudo apt install -y --no-install-recommends python3-picamera2 y reiniciar el servicio.
No se detectó la cámara Cable plano flojo o al revés Apagar, reconectar el cable, probar rpicam-hello --list-cameras.
La Pi se reinicia sola o vcgencmd get_throttled no da 0x0 Alimentación floja UBEC de 3 A, cables cortos y gruesos.
El Pixhawk se reinicia al enchufar la Pi La Pi está tomando energía del puerto TELEM2 Sacá el cable de 5 V del conector TELEM2; la Pi va con su propio UBEC.
TARJETA CASI LLENA en el log Quedan menos MB que espacio_minimo_mb Bajá los datos y borrá sesiones viejas. El CSV se siguió grabando.
La carpeta de la sesión tiene una fecha rara Arrancó sin hora de GPS Normal bajo techo. Adentro del CSV la hora se corrige sola; mirá sesion.log.
ssh: Could not resolve hostname explorador.local La compu y la Pi no están en la misma red, o tu red no resuelve .local Usá la IP de la Pi.
Fotos con reflejos o veladas Reflejo en la tapa de la caja Aro de goma espuma negra entre el lente y la tapa; pintá de negro mate alrededor del lente.
Fotos fuera de foco (Camera Module 3) Autofoco confundido por la tapa Dejá enfoque = infinito.

Archivos de esta carpeta

Archivo Para qué
config.ini Todos los ajustes, comentados
instalar.sh Instalador para la Pi
explorador.service Servicio systemd (arranque automático)
requirements.txt Dependencias de Python (pip)
explorador/principal.py Arranque, cierre y coordinación de los hilos
explorador/enlace_mavlink.py Lector MAVLink: de mensajes a datos
explorador/estado.py "Pizarra" compartida entre hilos, con vencimiento de datos
explorador/registro.py Escritor del CSV
explorador/trabajador_camara.py Cuándo capturar, permisos (armado, espacio), índices
explorador/camara.py Cámara real (picamera2) y cámara simulada
explorador/geoetiquetado.py Posición GPS dentro del JPEG (EXIF)
explorador/disco.py Espacio libre, carpeta de sesión, escritura segura
explorador/configuracion.py Lectura y validación de config.ini
pruebas/ Pruebas automáticas y el vehículo simulado

Parte 4 · Manuales técnicos

Herramientas de datos del Explorador

11 min de lectura

En este capítulo

Programas en Python para la parte "de escritorio" del proyecto: planificar por dónde va a navegar el catamarán y convertir lo que midió el sonar en un mapa del fondo. No hace falta tener el barco para usarlos: incluyen un simulador para practicar todo el proceso desde el primer día.

Programa Para qué sirve Cuándo lo vas a usar
simular_datos.py Inventa un relevamiento con el mismo formato (y los mismos defectos) que graba el nodo sonar Para practicar antes de tener hardware
procesar_batimetria.py Convierte los CSV del sonar en un mapa batimétrico Después de cada salida al agua
generar_grilla.py Arma una misión de waypoints en zigzag para ArduPilot Antes de cada salida
bom.py Suma el presupuesto a partir de bom/bom.csv Cuando cambies un precio o un ítem
geo.py Funciones compartidas (pasar de grados a metros, distancias) No se ejecuta; lo usan los demás

Carpetas: ejemplo/ tiene un caso completo ya resuelto y pruebas/ las pruebas automáticas que verifican que las cuentas estén bien.

Instalación (una sola vez)

  1. Instalá Python 3.9 o más nuevo desde https://www.python.org/downloads/. En Windows, durante la instalación tildá "Add python.exe to PATH".
  2. Abrí una terminal (en Windows: PowerShell) y entrá a esta carpeta:
    cd herramientas
    
  3. Instalá las bibliotecas que usan los programas:
    pip install -r requisitos.txt
    

Si python no anda, probá con python3 (Linux/Mac) o py (Windows). Todos los programas explican sus opciones con --help, por ejemplo python procesar_batimetria.py --help.

Práctica guiada (10 minutos, sin hardware)

1. Generá un relevamiento de mentira:

python simular_datos.py --salida SONDA_SIM.CSV

El programa crea un archivo igual al que graba el ESP32 en la tarjeta SD (unos 20 minutos de navegación) y te dice cuál era el nivel "real" del río:

Nivel REAL del río   : 0.60 m al empezar y 0.75 m al terminar (sobre el cero de la carta)

Abrí SONDA_SIM.CSV con un editor de texto o una planilla y miralo: cada fila es una medición (fecha, hora, posición, profundidad, temperatura...). Vas a ver filas sin GPS al principio, profundidades vacías y algún valor disparatado. Así son los datos reales.

2. Convertilo en un mapa:

python procesar_batimetria.py SONDA_SIM.CSV --salida mi_primer_mapa --nivel-inicio 0.60 --nivel-fin 0.75

3. Abrí mi_primer_mapa/mapa_batimetrico.png. Tiene que verse así:

Mapa batimétrico de ejemplo

El fondo simulado tiene una pendiente suave, un canal que cruza en diagonal (la franja oscura) y un banco (la mancha clara). Si los ves, todo funciona.

4. Jugá: volvé a procesar sin --nivel-inicio/--nivel-fin, con --sin-filtro-picos, o con --celda 5, y compará los mapas y los resumen.txt. Es la mejor manera de entender qué hace cada corrección.

Cómo leer el mapa

  • Color: azul claro = poca agua, azul oscuro = mucha agua. La barra de la derecha da la equivalencia en metros (lo más profundo, abajo).
  • Curvas con números (isobatas): unen puntos de igual profundidad, como las curvas de nivel de un mapa de montaña pero hacia abajo. Curvas muy juntas = el fondo cambia rápido (un veril, el borde de un canal). Curvas separadas = fondo parejo.
  • Línea negra fina: por dónde pasó realmente el barco. Triángulo = inicio, cuadrado = fin. El mapa solo es confiable cerca de esa línea: entre una pasada y la otra el programa interpola (supone que el fondo cambia en línea recta). Algo más chico que la separación entre pasadas puede no aparecer.
  • Zonas en blanco: ahí no hay mediciones cerca. El programa prefiere dejar un hueco antes que inventar.
  • Ejes: metros hacia el este y hacia el norte desde el punto de origen, cuya latitud y longitud figuran arriba del mapa. El norte está siempre arriba.
  • Leé el subtítulo: dice si las profundidades están reducidas al cero (con corrección por nivel del río, comparables con una carta náutica) o si son las de ese día.

procesar_batimetria.py en detalle

python procesar_batimetria.py ARCHIVO.CSV [más archivos...] [opciones]

Reconoce solo los dos formatos del proyecto (mira el encabezado) y se pueden mezclar en una misma corrida:

  • nodo sonar ESP32: SONDA_NNN.CSV
  • Raspberry Pi: registro_AAAAMMDD_HHMMSS.csv

Qué hace con cada medición

  1. Descarta las que no sirven y cuenta por qué: sin GPS, latitud/longitud en cero, sin fecha/hora, sin eco del sonar, GPS poco preciso (HDOP mayor que --hdop-max), profundidad fuera de --prof-min…--prof-max.

  2. Saca los picos: compara cada lectura con la mediana de sus vecinas (--ventana-mediana, 7 por defecto) y la descarta si se aparta más de --umbral-pico (0,5 m). Un escalón real del fondo no se descarta; un valor suelto disparatado, sí.

  3. Corrige la profundidad:

    profundidad total    = lo que midió el sonar + calado del transductor
    profundidad reducida = profundidad total − nivel del río sobre el cero
    

    Ejemplo: el sonar marca 2,40 m; el transductor está 0,10 m bajo la superficie; el río está 0,70 m sobre el cero. En ese momento hay 2,40 + 0,10 = 2,50 m de agua, y la profundidad reducida (la que figuraría en una carta) es 2,50 − 0,70 = 1,80 m.

  4. Arma la grilla y el mapa (ver "Celda y radio" más abajo).

El nivel del río (importante en el Río de la Plata)

El nivel cambia con la marea y, sobre todo, con el viento: una sudestada puede subirlo más de un metro. Si no corregís, el mismo lugar "mide" distinto cada día. Hay tres formas de indicarlo:

Opción Cuándo usarla
--nivel-inicio 0.60 --nivel-fin 0.75 Lo normal: anotás el nivel del mareógrafo más cercano al empezar y al terminar. El programa interpola en el medio.
--nivel-inicio 0.60 (solo) Salida corta, con el río quieto.
--niveles tabla.csv Salidas largas o de varios días. La tabla tiene las columnas tiempo_utc,nivel_m, por ejemplo 2026-11-19T14:00:00Z,0.62.

Los niveles van en metros sobre el cero de la carta (el mismo cero que usa el mareógrafo) y las horas en UTC (hora argentina + 3 h). Con el río por debajo del cero, el nivel es negativo (--nivel-inicio -0.20).

Si no indicás ningún nivel, el programa igual hace el mapa, pero avisa bien claro en el mapa y en el resumen que las profundidades no están reducidas.

Celda y radio (--celda, --radio-max)

  • --celda (2 m por defecto) es el tamaño de los cuadraditos del mapa. No tiene sentido usar menos que la precisión del GPS (1–2 m).
  • --radio-max (3 celdas = 6 m por defecto) es hasta qué distancia de una medición se anima a rellenar el programa. Dos pasadas separadas por más del doble de ese radio no se unen: queda una franja vacía entre ellas.

Regla práctica: --radio-max un poco mayor que la mitad de la separación entre pasadas. Con pasadas cada 10 m, los valores por defecto andan bien. Con pasadas cada 20 m, usá --radio-max 11 (y si querés, --celda 4).

Qué archivos escribe (en la carpeta --salida)

Archivo Contenido
mapa_batimetrico.png El mapa.
resumen.txt Cuántos registros se leyeron, aceptaron y descartaron (y por qué), profundidades mínima/media/máxima, distancia, duración, velocidad, área cubierta y correcciones aplicadas. Leelo siempre: si descartó la mitad de los datos, algo anda mal en el barco.
puntos_limpios.csv Las mediciones aceptadas con todas las columnas de corrección (prof_medida_m, prof_total_m, nivel_m, prof_reducida_m, prof_final_m). prof_final_m es la que se usó para el mapa.
grilla.xyz La grilla como texto: longitud latitud profundidad, una celda por línea.
puntos.geojson Las mediciones como puntos, para abrir en QGIS o arrastrar a https://geojson.io y verlas sobre un mapa real.

Todas las opciones

Opción Por defecto Significado
--salida CARPETA salida_batimetria Dónde guardar los resultados
--prof-min M / --prof-max M 0.3 / 6.0 Rango de profundidades creíbles (bajo el transductor). El máximo es el alcance del sonar.
--hdop-max 3.0 Límite de HDOP del GPS
--ventana-mediana N 7 Lecturas vecinas que mira el filtro de picos
--umbral-pico M 0.5 Cuánto se tiene que apartar una lectura para ser un pico
--sin-filtro-picos — Apaga el filtro de picos
--calado-transductor M 0.10 Cuánto está hundido el transductor. Medilo en tu barco.
--nivel-inicio M / --nivel-fin M — Nivel del río al empezar / al terminar
--niveles ARCHIVO.CSV — Tabla de niveles tiempo_utc,nivel_m
--celda M 2.0 Tamaño de celda
--radio-max M 3 × celda Distancia máxima para rellenar
--titulo "TEXTO" Mapa batimétrico Título del mapa

generar_grilla.py: la misión en zigzag

python generar_grilla.py --centro -34.5400,-58.4300 --largo 120 --ancho 80 --rumbo 30 --separacion 10 --velocidad 1.0 --home -34.5408,-58.4309 --rtl --salida mision.waypoints

Muestra en pantalla la cantidad de líneas, los metros a recorrer y el tiempo estimado, y escribe dos archivos:

  • mision.waypoints: la misión, en el formato "QGC WPL 110". En Mission Planner: pestaña PLAN → Load File → revisar el dibujo → Write. En QGroundControl: Plan → File → Open.
  • mision.geojson: el mismo recorrido para previsualizar. Arrastralo a https://geojson.io y mirá que ninguna línea pase por tierra, muelles, boyas o canales de navegación antes de cargarlo en el barco.
Opción Significado
--centro LAT,LON Centro de la zona (clic derecho en Google Maps para copiar las coordenadas)
--largo M Largo de cada línea
--ancho M Ancho total a cubrir, perpendicular a las líneas
--rumbo GRADOS Dirección de las líneas: 0 = norte, 90 = este (por defecto 0)
--separacion M Distancia entre líneas
--velocidad M/S Opcional. Agrega un comando de cambio de velocidad al inicio
--home LAT,LON Desde dónde sale el barco (por defecto, el centro). El recorrido arranca por la esquina más cercana a este punto
--rtl Agrega al final la orden de volver al punto de partida
--autonomia-km KM Si el recorrido supera esta distancia, avisa (por defecto 5 km)
--salida ARCHIVO Nombre del archivo (por defecto mision_grilla.waypoints)

Consejos:

  • Rumbo: orientá las líneas de modo que crucen las formas del fondo (perpendiculares a la costa, por ejemplo), no paralelas a ellas. Un canal paralelo a las pasadas puede quedar escondido entre dos de ellas.
  • Separación: menos separación = más detalle y más batería. Para empezar, 10 m. La batería alcanza para una cantidad limitada de metros: mirá el total que informa el programa.
  • Empezá chico: una primera misión de 50 × 30 m cerca de la orilla enseña más (y arriesga menos) que una de un kilómetro.
  • El "home" del archivo es solo de referencia para planificar: el piloto automático normalmente toma como punto de regreso el lugar donde se lo "armó" (donde se habilitaron los motores) ese día. Verificalo en la pantalla de Mission Planner antes de soltar el barco.

bom.py: el presupuesto

python bom.py              # totales por etapa, por origen y por nivel
python bom.py --markdown   # las mismas cuentas como tablas para la guía
python bom.py --archivo otra_lista.csv

Lee ../bom/bom.csv (columnas id,etapa,categoria,item,cantidad,precio_unit_usd,origen,nivel,notas). El nivel de cada ítem es esencial, recomendado u opcional, y con eso calcula tres presupuestos: mínimo (solo esencial), recomendado (esencial + recomendado) y completo. Si cambiás un precio en la planilla, volvé a correrlo: los totales nunca se suman a mano.

flotacion.py: ¿cuánto se hunde?

Aplica el principio de Arquímedes a los dos caños: dado el peso del barco, calcula el calado, la reserva de flotación y el margen de carga.

python flotacion.py                # con el peso estimado del proyecto, parte por parte
python flotacion.py --peso 11.5    # con el peso real de tu barco
python flotacion.py --largo 1.0    # si cortás los caños de otro largo

La lista de pesos está al principio del archivo: editala con los valores que vayas midiendo en la balanza.

Pruebas automáticas

python -m pytest pruebas -q

Son 77 pruebas que verifican, entre otras cosas: la detección de formato, cada motivo de descarte, el filtro de picos, las cuentas de calado y nivel con números hechos a mano, que el mapa obtenido del relevamiento simulado coincide con el fondo "verdadero" del simulador (error medio menor a 6 cm), la geometría de las misiones y que el archivo .waypoints lo puede leer la biblioteca oficial de MAVLink (pymavlink).

Si modificás un programa, corré las pruebas: si alguna falla, rompiste algo.

Limitaciones (para tener presentes)

  • El paso de grados a metros usa una aproximación de "Tierra plana" alrededor del relevamiento. El error es despreciable hasta unos pocos kilómetros; para zonas más grandes conviene llevar grilla.xyz a QGIS.
  • Entre pasadas el fondo se interpola: el mapa no puede mostrar lo que el sonar no midió.
  • La corrección por nivel del río es tan buena como el dato del mareógrafo y la distancia a la que esté. Con viento fuerte el nivel puede diferir entre el mareógrafo y tu zona.
  • Estas herramientas se probaron con datos simulados y con la biblioteca pymavlink; todavía no con archivos grabados por el barco real ni cargando la misión en un piloto automático de verdad. La primera vez, revisá los resultados con ojo crítico.

Parte 4 · Manuales técnicos

La planilla de materiales

2 min de lectura

¿Buscás la lista para ir comprando? Está en el plan de compras: cada ítem con el enlace a su publicación y, en la versión web de la guía, una casilla para tildar lo que ya tenés. Esta página explica el archivo que hay detrás de esa lista.

bom.csv es la planilla con todo lo que hay que comprar. Abrila con Excel o LibreOffice (separador: coma; codificación: UTF-8), poné tus precios y guardala con el mismo formato.

Columna Contenido
id Código del ítem (la letra indica el grupo: T taller, E electrónica de laboratorio, S sonda, C cascos, P potencia, A autopiloto, R Raspberry, O operación, M mejoras)
etapa En qué etapa se compra (0 a 9)
categoria, item Qué es
cantidad, precio_unit_usd Cuántos y a cuánto cada uno
origen AliExpress o Local
nivel esencial, recomendado u opcional
notas Aclaraciones y qué mirar al comprar
buscar_aliexpress Palabras para buscar el ítem en AliExpress (vacío si no conviene comprarlo ahí)
buscar_mercadolibre Palabras para buscar el ítem en Mercado Libre Argentina
python herramientas/bom.py       # totales por etapa, origen y nivel
python herramientas/bom.py --plan   # plan de compras: todo agrupado en pocas tandas
python bom/actualizar_guia.py    # reescribe el plan y las tablas de docs/03-materiales-y-presupuesto.md

publicaciones.csv guarda la publicación elegida para cada ítem y tienda (dirección, título, precio visto, ventas, calificación, fecha y una nota sobre qué variante elegir). Es una foto de un día: los precios cambian y las publicaciones se dan de baja. Para actualizarla, editá la fila o borrala.

Con las dos columnas buscar_... el programa arma un enlace de búsqueda por ítem y por tienda, que se usa cuando no hay publicación. Son búsquedas, no publicaciones fijas: muestran lo que hay hoy, con el precio y el envío a tu dirección.

Precios relevados en noviembre de 2026; son orientativos (±30 %).

Diseño v0.1, todavía no construido: medí antes de imprimir y probá cada etapa antes de pasar a la siguiente. Los tildes de las listas y el punto de lectura se guardan solo en este dispositivo.